Hough Dönüşümü ve Genelleştirilmiş Hough Dönüşümü
- 1. Hough Dönüşümü (Hough Transform)
- 2. Genelleştirilmiş Hough Dönüşümü (Generalized Hough Transform - GHT)
Bu teknik ders notu, bilgisayarlı görünün gürültülü ve eksikli kenar haritalarında parametrik ve karmaşık şekilleri saptamak için kullandığı en kararlı oylama mekanizması olan Hough Dönüşümü (Hough Transform) ve analitik denklemi olmayan serbest nesneleri algılayan Genelleştirilmiş Hough Dönüşümünü (Generalized Hough Transform - GHT) matematiksel temelleri, parametre uzayı ikilikleri (duality) ve akümülatör algoritmaları çerçevesinde detaylıca ele almaktadır.
1. Hough Dönüşümü (Hough Transform)
Kenar tespiti sonrasında elde edilen ikili kenar haritaları, arka plan gürültüleri, ayrık pikseller ve eksik hatlar (gaps) içerir. Klasik çizgi uydurma yöntemleri tek bir gürültü pikselinden bile aşırı etkilenebilir.
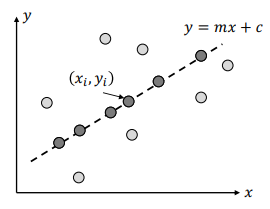
Hough Dönüşümü, görüntü uzayındaki pikselleri bir parametre uzayında oylamaya dönüştürerek “içeridekiler-dışarıdakiler” (inlier-outlier) problemini çözen son derece kararlı bir küresel optimizasyon yöntemidir.
1.1. Doğru Algılama (Line Detection)
Bir görüntü içindeki düz doğruları saptamak istediğimizi ve doğrunun Kartezyen denkleminin $y = mx + c$ olduğunu varsayalım.
1.1.1. Geometrik İkilik (Duality Concept)
Doğru denklemini parametreler cinsinden yeniden yazarsak:
$$c = - m x_i + y_i$$
Bu eşitlik, Görüntü Uzayı ($x-y$) ile Parametre Uzayı ($m-c$) arasında mükemmel bir geometrik dualite (ikilik) kurar:
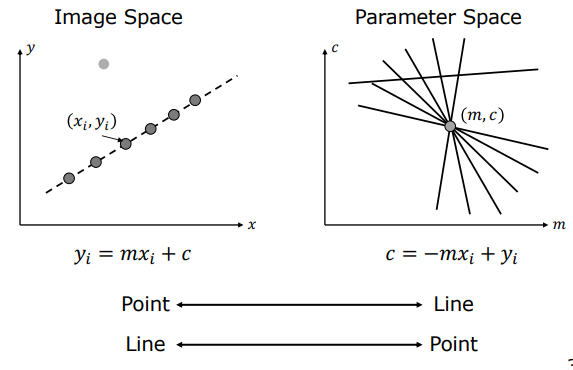
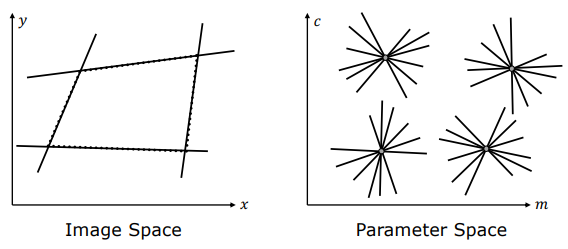
- Görüntü Uzayındaki Tek Bir Nokta ($x_i, y_i$): Parametre uzayında $c = -x_i m + y_i$ denklemine sahip bir doğruya dönüşür. Bu doğru, o noktadan geçebilecek sonsuz sayıdaki olası çizginin $(m, c)$ parametre bileşimlerini temsil eder.
- Görüntü Uzayındaki Bir Doğru: Parametre uzayında tek bir $(m^, c^)$ noktasına dönüşür.
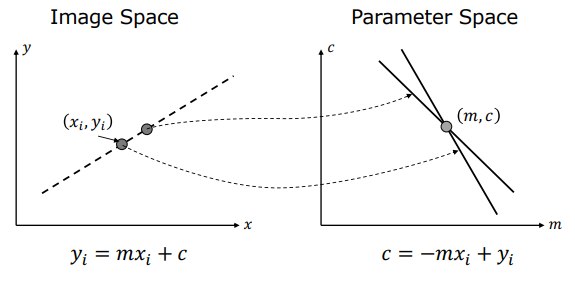
- Kesişim Mantığı: Görüntü uzayında aynı doğru üzerinde yer alan pikseller, parametre uzayında tek bir kesişim noktasında $(m^, c^)$ birleşirler. Doğru üzerinde yer almayan gürültülü bir piksel ise bu kesişim noktasından geçmeyen bağımsız bir doğru çizer.
flowchart LR
    subgraph ImageSpace ["Görüntü Uzayı (x-y)"]
        P1["Nokta (x1, y1)"]
        P2["Nokta (x2, y2)"]
        Line1["Ortak Doğru y = m* x + c*"]
    end
    subgraph ParamSpace ["Parametre Uzayı (m-c)"]
        L1["Doğru c = -x1 m + y1"]
        L2["Doğru c = -x2 m + y2"]
        Intersect["Kesişim Noktası (m*, c*)"]
    end
    P1 --> L1
    P2 --> L2
    L1 --> Intersect
    L2 --> Intersect
    Line1 <--> Intersect
    style ImageSpace fill:#1a1a2e,stroke:#e94560,color:#fff
    style ParamSpace fill:#16213e,stroke:#4cc9f0,color:#fff
1.1.2. Kutupsal Parametrizasyon ($\theta - \rho$)
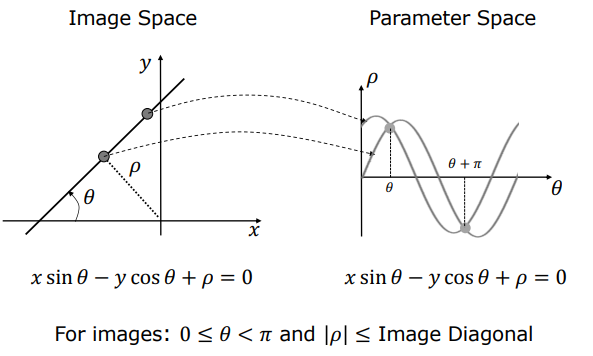
$y = mx + c$ parametrizasyonunda dikey doğrularda eğim sonsuza ulaştığı için ($m \to \infty$), parametre uzayının sınırları belirsizleşir ve sonsuz büyüklükte bir akümülatör matrisi ihtiyacı doğar. Bu pratik problemi aşmak için doğrunun kutupsal (normal) parametrizasyonu kullanılır:
$$x \sin\theta - y \cos\theta + \rho = 0 \implies \rho = y_i \cos\theta - x_i \sin\theta$$
Burada:
- $\theta \in [0, \pi)$: Doğrunun normalinin yatay eksenle yaptığı sınırlı açıdır.
- $\rho \in [-\sqrt{M^2+N^2}, \sqrt{M^2+N^2}]$: Doğrunun orijine olan en kısa dik mesafesidir ve en fazla görüntü köşegeni kadar olabilir.
1.1.3. Akümülatör (Oylama) Algoritması
Doğru tespiti için arka planda çalışan oylama sistemi şu şekilde algoritolaştırılır:
- Parametre Uzayının Ayrıklaştırılması (Kuantizasyon): $\theta$ ve $\rho$ parametre uzayları uygun bir çözünürlükte kuantize edilerek iki boyutlu ayrık bir $A(\theta, \rho)$ akümülatör matrisi (accumulator array) oluşturulur ve tüm hücreler sıfırlanır.
- Oylama (Voting) Süreci: Görüntüdeki her bir $(x_i, y_i)$ kenar pikseli için, $\theta$ açısı $0$’dan $\pi$’ye kadar taranarak ilgili $\rho = y_i \cos\theta - x_i \sin\theta$ hesaplanır ve karşılık gelen hücrenin oy değeri 1 artırılır:
$$A(\theta, \rho) = A(\theta, \rho) + 1$$
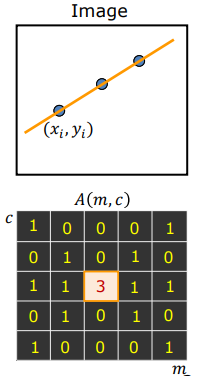
- Tepe Noktası Arama (Peak Finding): Tüm kenar pikselleri oylamayı tamamladıktan sonra akümülatör matrisindeki yerel maksimumlar (peaks) saptanır. Tepe noktalarının matris koordinatları, görüntüde yer alan baskın doğrunun parametrelerini ($\theta^, \rho^$) verir.
1.1.4. Uygulama Örnekleri ve Mühendislik Detayları
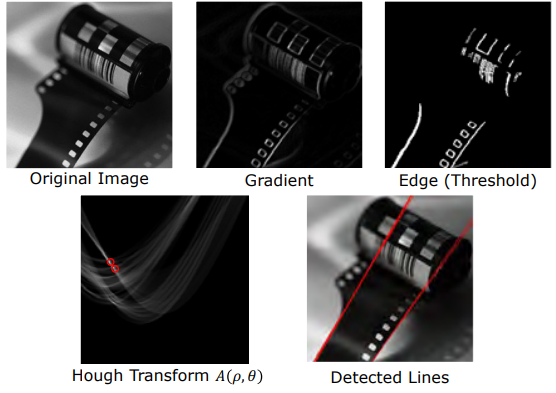
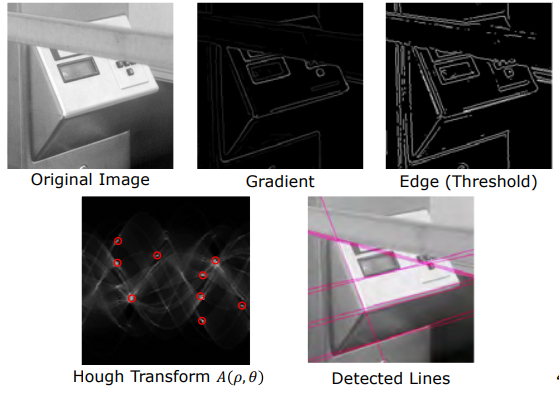
- Hücre Çözünürlüğü Seçimi: Akümülatör hücreleri çok geniş (düşük çözünürlük) seçilirse, birbirine yakın ancak farklı doğrular tek bir hücrede birleşir ve tespit hatası oluşur. Hücreler çok küçük (yüksek çözünürlük) seçilirse, gürültü ve kuantizasyon hataları yüzünden oylar dağılır ve net tepe noktaları oluşamaz.
- Yama Oylaması (Patch Voting): Konum gürültülerine ve ayrıklaştırma hatalarına karşı direnç kazanmak için, pikseller akümülatörde sadece tek bir noktayı değil, merkezden dışa doğru sönen küçük bir hücre yamasını (patch of cells) oylarlar.
- Tepe Ayıklama (Peak Extraction & NMS): Görüntü gürültüsü nedeniyle gerçek tepe noktalarının etrafında kümelenmiş yüksek oy değerleri oluşur. Tekil ve net doğruları saptamak için köşelerdekine benzer bir Aşırı Olmayanları Bastırma (Non-Maximal Suppression - NMS) algoritması uygulanır.
1.2. Daire Algılama (Circle Detection)
Dairenin genel geometrik denklemi üç parametreye sahiptir:
$$(x - a)^2 + (y - b)^2 = r^2$$
Burada $(a,b)$ daire merkez koordinatlarını, $r$ ise yarıçapı temsil eder.
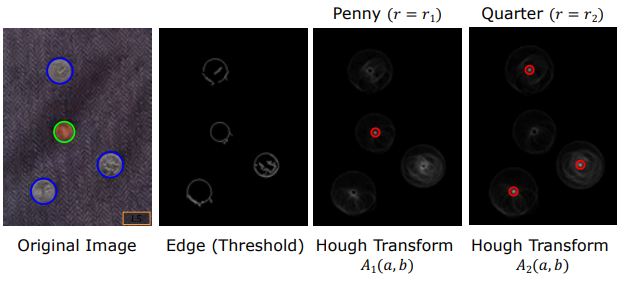
1.2.1. Yarıçap ($r$) Bilindiğinde (2D Parametre Uzayı $A(a, b)$)
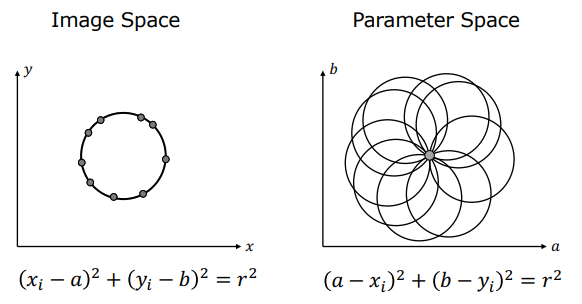
Eğer aranacak dairenin $r$ yarıçapı önceden biliniyorsa parametre uzayı iki boyutludur: $A(a, b)$. Görüntüdeki her bir $(x_i, y_i)$ kenar noktası, parametre uzayında kendi koordinatını merkez kabul eden $r$ yarıçaplı birer daire çizerek oylama yapar.
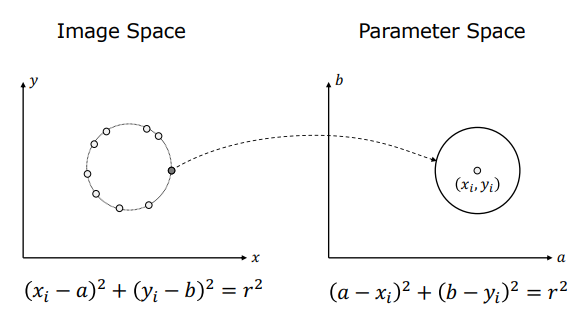
Tüm bu oylama daireleri, görüntüdeki dairenin gerçek merkezi olan $(a^, b^)$ hücresinde kesişerek tepe noktası oluşturur.
1.2.2. Kenar Yönelim (Gradyan) Bilgisi Kullanılarak Oylama Sönümleme
Eğer piksellerin konumuna ek olarak kenar yönelim açısı da gradyanlardan ($\phi_i$) hesaplanmışsa, daire merkezinin kenara dik doğrultuda ve tam olarak $r$ uzaklıkta olması gerektiği fiziksel olarak bilinir.
Bu durumda, parametre uzayında tüm bir daireyi çizip oylamak yerine, sadece kenar doğrultusunun her iki tarafındaki iki noktaya (iki hücreye) oy verilir:
$$a = x_i \pm r \cos\phi_i \quad \text{ve} \quad b = y_i \pm r \sin\phi_i$$
Key Insight: Kenar gradyan yönünün kullanılması, oylama maliyetini ve gürültü birikimini $\mathcal{O}(N \cdot 360)$’tan $\mathcal{O}(N \cdot 2)$ seviyesine düşürerek inanılmaz bir algoritmik hızlanma sağlar.
1.2.3. Yarıçap ($r$) Bilinmediğinde (3D Parametre Uzayı $A(a, b, r)$)
Yarıçap bilinmiyorsa parametre uzayı 3 boyutlu olmak zorundadır: $A(a, b, r)$. Her bir $(x_i, y_i)$ kenar noktası, 3D parametre uzayında birer koni (cone) yüzeyi oluşturacak şekilde oy verir. Parametre sayısı arttıkça akümülatör bellek ihtiyacı ve işlem süresi üssel olarak artar; bu nedenle parametre sayısı 3’ü geçen şekillerde klasik Hough yöntemi kullanışsız hale gelir.
2. Genelleştirilmiş Hough Dönüşümü (Generalized Hough Transform - GHT)
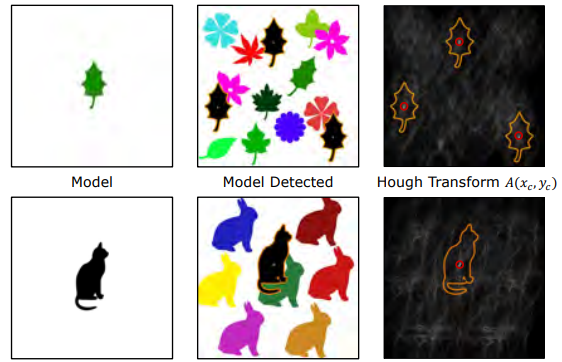
Klasik Hough dönüşümü analitik bir denkleme sahip geometrik şekilleri (doğru, daire, elips) bulabilirken, Genelleştirilmiş Hough Dönüşümü (GHT), analitik denklemi bulunmayan serbest şablon şekilleri (örneğin kedi, araç veya yaprak silüeti) oylamayla saptamak amacıyla geliştirilmiştir.
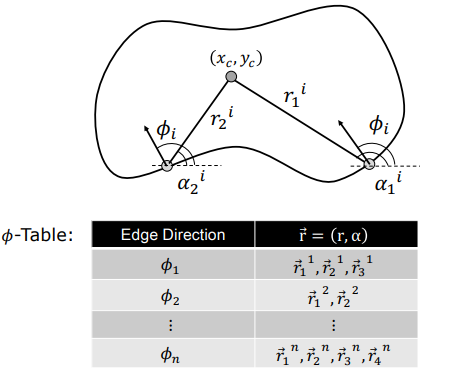
2.1. Çevrimdışı (Offline) Model Oluşturma ve $\phi$-Table Tasarımı
Hedef nesne görüntüde aranmadan önce şablon nesnenin geometrik bir modeli çıkarılır:
- Referans Noktası Seçimi: Şekil sınırının içinde veya merkezinde keyfi bir koordinat referans noktası $(x_c, y_c)$ olarak seçilir.
- Sınır Vektörlerinin Çıkarılması: Şekil sınırındaki her bir $v_i$ noktası için lokal kenar yönü açısı $\phi_i$ saptanır.
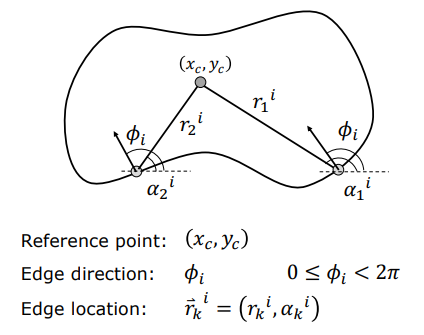
- Kutupsal Vektör Hesabı: Referans noktasından o sınır noktasına uzanan $r$ vektörünün kutupsal koordinatları hesaplanır: $r = (r_i, \alpha_i)$
- $r_i = \sqrt{(x_i - x_c)^2 + (y_i - y_c)^2}$: Merkez ile sınır noktası arasındaki fiziksel mesafe.
- $\alpha_i = \operatorname{atan2}(y_c - y_i, x_c - x_i)$: Vektörün yön açısı.
- $\phi$-Table (Hough Modeli) İnşası: Tablonun indeksi kenar açısı $\phi$ iken, içerdiği değerler o kenar açısına sahip tüm sınır piksellerinin $(r, \alpha)$ vektör listesidir.
2.2. Çevrimiçi (Online) Algılama Süreci
Bir görüntü içinde şablon nesneyi aramak için şu adımlar uygulanır:
- Referans noktasının yerini saptayacak iki boyutlu bir $A(x_c, y_c)$ akümülatör matrisi oluşturulur ve tüm hücreler sıfırlanır.
- Görüntüdeki her bir $(x_i, y_i)$ kenar pikseli ve bu pikselin gradyan yönü $\phi_i$ için:
- $\phi_i$ açısı indeks olarak kullanılarak $\phi$-Table’dan eşleşen tüm $(r, \alpha)$ vektörleri çekilir.
- Her bir vektör için olası referans merkezi koordinatları hesaplanır:
$$x_c = x_i + r \cos\alpha \quad \text{ve} \quad y_c = y_i + r \sin\alpha$$
- Hesaplanan bu koordinat hücresinin oy değeri 1 artırılır:
$$A(x_c, y_c) = A(x_c, y_c) + 1$$
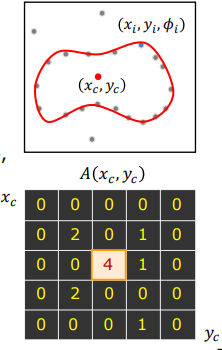
- Oylama tamamlandığında $A(x_c, y_c)$ içindeki en yüksek yerel maksimumlar (peaks) bulunur. Bu tepe noktaları, nesnenin görüntü içindeki gerçek referans merkez konumunu $(x_c, y_c)$ verir.
2.3. Ölçek (Scale) ve Rotasyon (Rotation) Durumu
Aranan nesne görüntüde farklı boyutlarda (ölçek $s$) veya döndürülmüş ($\theta$) olarak bulunabiliyorsa, akümülatör matrisi 4 boyutlu bir diziye dönüştürülür: $A(x_c, y_c, s, \theta)$.
Olası merkez koordinatı hesabı şu şekilde güncellenir:
$$x_c = x_i + r \cdot s \cdot \cos(\alpha + \theta)$$
$$y_c = y_i + r \cdot s \cdot \sin(\alpha + \theta)$$
Algoritma Sınırlaması: 4-boyutlu uzayın oylanması aşırı yüksek bellek ve devasa işlem süresi gerektirdiğinden ($\mathcal{O}(N \cdot S \cdot R)$), ölçek ve rotasyon parametreleri eklendiğinde GHT gerçek zamanlı uygulamalarda genellikle pratikliğini yitirir.