Canny Kenar Tespiti ve Köşe Tespiti
- 1. Canny Kenar Tespiti (Canny Edge Detector)
- 2. Köşe Tespiti (Harris & Moravec Corner Detector)
- 2.1. Neden Köşeler? (2D Kısıtlar & Açıklık/Aperture Problemi)
- 2.2. Görüntü Bölgelerinin Sınıflandırılması
- 2.3. Matematiksel Formülasyon (Kareler Toplamı Farkı & Taylor Serisi)
- 2.4. İkinci Moment Matrisi ($M$) ve Özdeğer Analizi
- 2.5. Harris Köşe Yanıt Fonksiyonu ($R$)
- 2.6. Tam Harris Köşe Tespiti Algoritma Akışı
- 3. Kenar ve Köşe Tespiti Karşılaştırma Özeti
Bu teknik ders notu, bilgisayarlı görünün en gelişmiş özellik çıkarım tekniklerinden olan Canny Kenar Tespiti (Canny Edge Detector) ve Harris Köşe Tespiti (Harris Corner Detection / Yapı Tensörü Analizi) konularını; matematiksel türetimleri, çoklu ölçek davranışları, uzamsal otokorelasyon, ikinci moment matrisinin özdeğer analizi ve pratik algoritmik adımları çerçevesinde detaylıca ele almaktadır.
1. Canny Kenar Tespiti (Canny Edge Detector)
John F. Canny tarafından 1986 yılında geliştirilen Canny Kenar Algılayıcısı, 2D görüntüler için matematiksel olarak ideal (optimal) kenar tespit algoritması kabul edilir. Canny, kenar tespitini belirli matematiksel kısıtlar altında bir analitik optimizasyon problemi olarak modellemiştir.
1.1. John Canny’nin Optimizasyon Kriterleri
Canny, ideal bir kenar tespit operatörünün sağlaması gereken üç temel matematiksel kriter tanımlamıştır:
- Düşük Hata Oranı (Yüksek Algılama Oranı): Algoritma sinyal-gürültü oranını (SNR) maksimize ederek tüm gerçek fiziksel kenarları yakalamalı, gürültüden kaynaklanan sahte kenarları (false positive) en aza indirmelidir.
- Yüksek Konumlandırma Hassasiyeti (Good Localization): Tespit edilen kenar piksel koordinatları ile fiziksel kenarın gerçek merkez noktası arasındaki mesafe minimum olmalıdır.
- Tekil Yanıt Zorunluluğu (Single Response Constraint): Tek bir fiziksel kenar geçişi için yalnızca tek piksel genişliğinde tek bir yanıt üretilmeli, kalın çoklu yanıt şeritleri önlenmelidir.
flowchart TD
    Raw["Ham Girdi Görüntüsü I(x,y)"] --> Step1["1. Gauss Yumuşatma (G_σ * I)\n(Gürültü Bastırma)"]
    Step1 --> Step2["2. Gradiyent Hesaplama\n(|∇I| ve Yön Açısı θ)"]
    Step2 --> Step3["3. Maksimum Olmayanları Bastırma (NMS)\n(Kenarları 1-Piksel Genişliğe İnceltme)"]
    Step3 --> Step4["4. Histerezis Çift Eşikleme\n(Yüksek Eşik Th, Düşük Eşik Tl)"]
    Step4 --> Step5["5. Bağlantı Analizi ile Kenar Takibi\n(Zayıf Kenarları Güçlü Kenarlara Bağlama)"]
    Step5 --> Out["Nihai İkili Kenar Haritası"]

    style Raw fill:#1a1a2e,stroke:#16213e,color:#fff
    style Step1 fill:#16213e,stroke:#4cc9f0,color:#fff
    style Step2 fill:#16213e,stroke:#4cc9f0,color:#fff
    style Step3 fill:#0f3460,stroke:#e94560,color:#fff
    style Step4 fill:#0f3460,stroke:#e94560,color:#fff
    style Step5 fill:#16213e,stroke:#4cc9f0,color:#fff
    style Out fill:#1a1a2e,stroke:#4cc9f0,color:#fff
1.2. 5 Adımlı Canny Algoritması
1. Adım: Gaussian Yumuşatma (Gaussian Smoothing)
Yüksek frekanslı görüntü gürültüsünü bastırmak için ham görüntü $I(x,y)$, 2D Gauss çekirdeği $G_\sigma(x,y)$ ile konvolüsyona sokulur:
$$I_\sigma(x,y) = G_\sigma(x,y) * I(x,y) = \frac{1}{2\pi \sigma^2} e^{-\frac{x^2+y^2}{2\sigma^2}} * I(x,y)$$
2. Adım: Gradiyent Vektörü Hesaplama
Yumuşatılmış görüntü $I_\sigma$ üzerinden Sobel operatörleri kullanılarak yatay ($I_x$) ve dikey ($I_y$) kısmi türevler elde edilir:
$$|\nabla I| = \sqrt{I_x^2 + I_y^2}, \quad \theta = \tan^{-1} \left( \frac{I_y}{I_x} \right)$$
3. Adım: Maksimum Olmayanları Bastırma (Non-Maximum Suppression - NMS)
NMS işlemi, kalın gradyan tepe bölgelerini keskin, 1-piksel genişliğinde çizgilere inceltir. Her $(x,y)$ pikseli için:
- Gradiyent açısı $\theta(x,y)$ 4 ana yönden birine kuantalanır: $0^\circ$ (yatay), $45^\circ$ (pozitif köşegen), $90^\circ$ (dikey) veya $135^\circ$ (negatif köşegen).
- Gradiyent büyüklüğü $|\nabla I(x,y)|$, gradyan normal doğrultusundaki 2 komşu pikselin büyüklükleri ile karşılaştırılır.
- Eğer $|\nabla I(x,y)|$ komşularından küçükse sıfırlanır ($|\nabla I_{NMS}(x,y)| = 0$); aksi takdirde korunur.
$$\begin{aligned} 0^\circ \text{ Sektörü:} \quad & (x+1, y) \text{ ve } (x-1, y) \text{ ile karşılaştır} \ 90^\circ \text{ Sektörü:} \quad & (x, y+1) \text{ ve } (x, y-1) \text{ ile karşılaştır} \ 45^\circ \text{ Sektörü:} \quad & (x+1, y+1) \text{ ve } (x-1, y-1) \text{ ile karşılaştır} \ 135^\circ \text{ Sektörü:} \quad & (x+1, y-1) \text{ ve } (x-1, y+1) \text{ ile karşılaştır} \end{aligned}$$
4. Adım: Histerezis Çift Eşikleme (Hysteresis Thresholding)
Gürültüden kaynaklı sahte kenarları eleyip zayıf kenarları korumak için iki eşik değeri uygulanır:
- Güçlü Kenarlar: $|\nabla I_{NMS}| \ge T_{high} \rightarrow$ Doğrudan kesin kenar kabul edilir.
- Zayıf Kenarlar: $T_{low} \le |\nabla I_{NMS}| < T_{high} \rightarrow$ Aday kenar pikselleri.
- Bastırılanlar: $|\nabla I_{NMS}| < T_{low} \rightarrow$ Reddedilir.
5. Adım: Bağlantı Analizi ile Kenar Takibi (Edge Tracking)
Bir zayıf kenar pikseli, 8-komşuluk yolunda en az bir güçlü kenar pikseline bağlıysa kenar haritasına dahil edilir. Bu bağlı bileşen analizi (connected-component analysis), kenar kopmalarını engellerken yalıtılmış gürültü noktalarını siler.
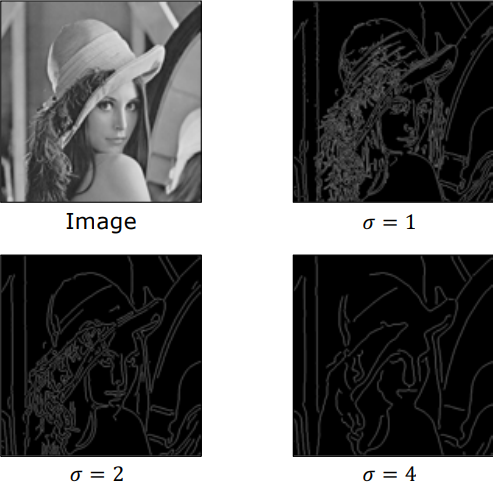
1.3. Çoklu Ölçekli Kenar Tespiti ($\sigma$ Parametresi)
Gauss filtresinin standart sapması $\sigma$, ölçek uzayı (scale-space) parametresidir:
- Küçük $\sigma$ (İnce Ölçek): İnce detayları, dokuları ve küçük köşeleri yakalar; ancak gürültüye daha hassastır.
- Büyük $\sigma$ (Kaba Ölçek): İnce dokuları ve gürültüyü eler, nesnelerin ana gövde sınırlarını vurgular; ancak konumlandırma hassasiyeti düşer.
2. Köşe Tespiti (Harris & Moravec Corner Detector)
Kenarlar görüntü düzleminde 1D doğrusal kısıtlar sağlarken, köşeler (ilgi noktaları / keypoints) 2D noktasal kısıtlar sunar. Bir köşe, lokal bir pencere her yöne kaydırıldığında yoğunluğun tüm 2D yönlerde belirgin şekilde değiştiği pikseller kümesidir.
2.1. Neden Köşeler? (2D Kısıtlar & Açıklık/Aperture Problemi)
Köşeler; kamera kalibrasyonu, 3B rekonstrüksiyon, optik akış takibi ve nesne eşleme için en güvenilir özniteliklerdir:
- Açıklık Probleminin (Aperture Problem) Çözümü: Küçük bir lokal pencereden bakıldığında düz bir 1D kenar kendi teğet yönü boyunca belirsizlik yaratır. Köşeler ise hem $x$ hem $y$ yönünde kısıtlandığı için bu belirsizliği tamamen çözer.
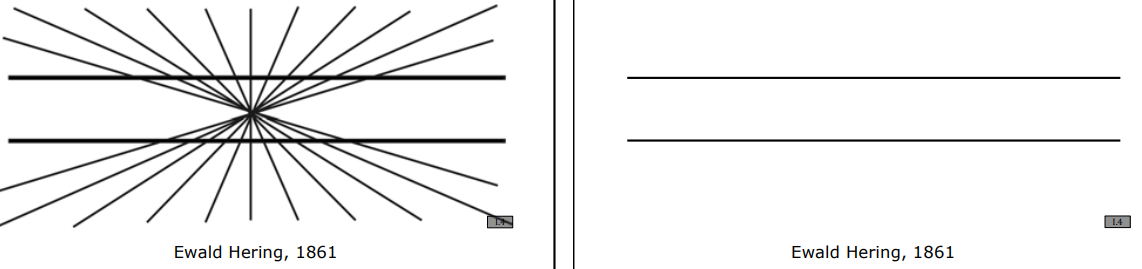
- Algısal Belirginlik: Ewald Hering’in 1861 yılındaki oryantasyon illüzyonunda görüldüğü gibi, insan görsel sistemi çizgilerin kesişim ve köşe noktalarına bakarak yapısal geometriyi algılar.
2.2. Görüntü Bölgelerinin Sınıflandırılması
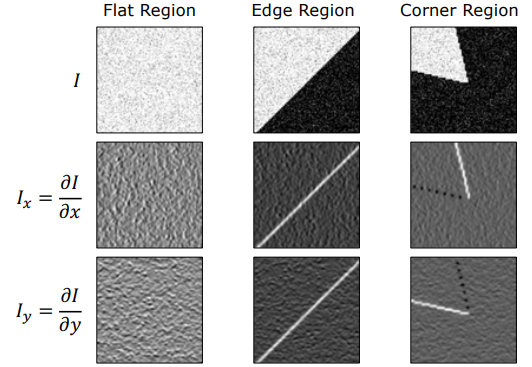
Lokal bir $W$ penceresi küçük bir $(u,v)$ kaydırıldığında oluşan parlaklık değişimine göre görüntü bölgeleri 3 ana kategoriye ayrılır:
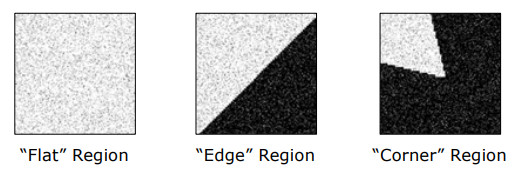
- Düz Bölge (Flat Region): Pencere hangi yöne kaydırılırsa kaydırılsın parlaklık değişimi sıfıra yakındır.
- Kenar Bölgesi (Edge Region): Pencere kenara paralel kaydırıldığında değişim sıfır, kenara dik kaydırıldığında büyük değişim oluşur.
- Köşe Bölgesi (Corner Region): Pencere tüm uzamsal yönlerde kaydırıldığında büyük parlaklık değişimi meydana gelir.
flowchart TD
    Patch["Lokal Görüntü Penceresi W"] --> ShiftTest["Küçük Uzamsal Kaydırma (u,v)"]
    ShiftTest --> Flat["Düz Bölge (Flat)\n(Hiçbir yönde değişim yok)"]
    ShiftTest --> Edge["Kenar Bölgesi (Edge)\n(Sadece 1 dik yönde değişim var)"]
    ShiftTest --> Corner["Köşe Bölgesi (Corner)\n(TÜM yönlerde büyük değişim var)"]

    style Patch fill:#1a1a2e,stroke:#16213e,color:#fff
    style ShiftTest fill:#16213e,stroke:#4cc9f0,color:#fff
    style Flat fill:#16213e,stroke:#888,color:#fff
    style Edge fill:#0f3460,stroke:#e94560,color:#fff
    style Corner fill:#0f3460,stroke:#4cc9f0,color:#fff
2.3. Matematiksel Formülasyon (Kareler Toplamı Farkı & Taylor Serisi)
Lokal bir $w(x,y)$ penceresinin $(u,v)$ kadar kaydırılmasıyla oluşan $E(u,v)$ değişim miktarı Kareler Toplamı Farkı (SSD - Sum of Squared Differences) ile ifade edilir:
$$E(u,v) = \sum_{x,y} w(x,y) \left[ I(x+u, y+v) - I(x,y) \right]^2$$
Burada $w(x,y)$ pencere fonksiyonudur (düz kutu penceresi veya 2D Gauss ağırlık penceresi $e^{-\frac{x^2+y^2}{2\sigma^2}}$).
Küçük $(u,v)$ kaydırmaları için birinci derece 2D Taylor Serisi açılımı kullanılırsa:
$$I(x+u, y+v) \approx I(x,y) + u I_x(x,y) + v I_y(x,y)$$
Bu ifade SSD formülünde yerine konulduğunda:
$$E(u,v) \approx \sum_{x,y} w(x,y) \left[ u I_x(x,y) + v I_y(x,y) \right]^2$$
Karesel terim açılıp matris formunda yazıldığında:
$$E(u,v) \approx \begin{bmatrix} u & v \end{bmatrix} M \begin{bmatrix} u \[6pt] v \end{bmatrix}$$
Buradaki $M$ matrisi İkinci Moment Matrisi (Second Moment Matrix / Structure Tensor) olarak adlandırılır:
$$M = \sum_{x,y} w(x,y) \begin{bmatrix} I_x^2 & I_x I_y \[6pt] I_x I_y & I_y^2 \end{bmatrix} = \begin{bmatrix} \sum w I_x^2 & \sum w I_x I_y \[6pt] \sum w I_x I_y & \sum w I_y^2 \end{bmatrix}$$
2.4. İkinci Moment Matrisi ($M$) ve Özdeğer Analizi
$M$ matrisi, pencere içindeki lokal gradyan dağılımının özetidir.
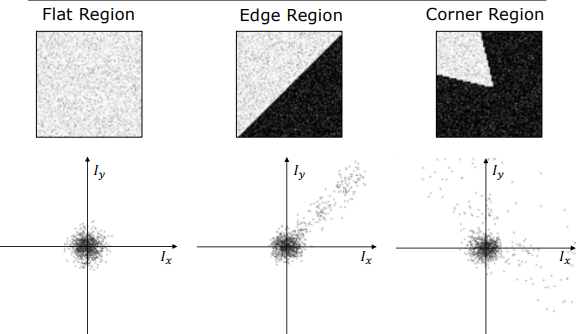
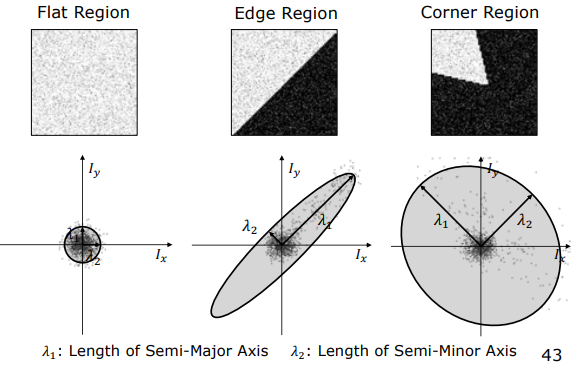
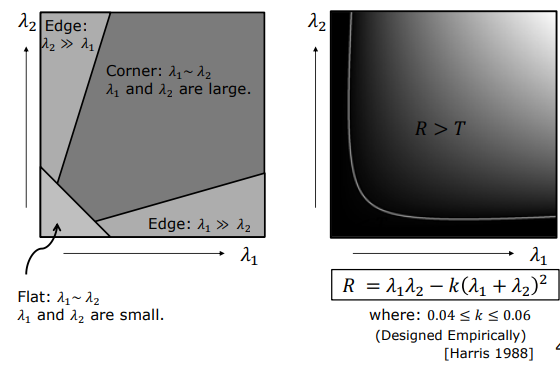
$M$ matrisinin iki özdeğeri $\lambda_1$ ve $\lambda_2$ olsun. Bu özdeğerler, $E(u,v)$ otokorelasyon yüzeyinin ana eğriliklerini temsil eder:
- $\lambda_1$: Gradiyent varyans elipsinin yarı-büyük eksen uzunluğu.
- $\lambda_2$: Gradiyent varyans elipsinin yarı-küçük eksen uzunluğu.
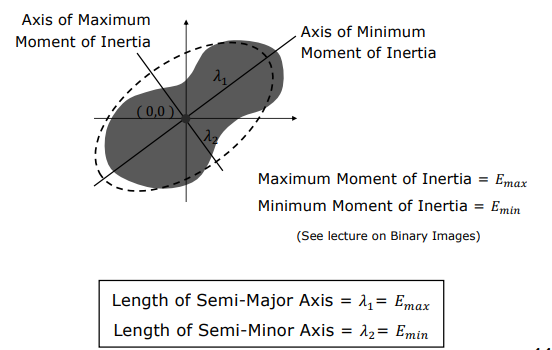
Fiziksel Benzetim (Eylemsizlik Momentleri): İkili görüntüler dersinde görüldüğü üzere, $\lambda_1$ ve $\lambda_2$ özdeğerleri lokal gradyan kütlesinin ana eylemsizlik momentlerine karşılık gelir: $\lambda_1 = E_{max}$ (maksimum eylemsizlik momenti) ve $\lambda_2 = E_{min}$ (minimum eylemsizlik momenti).
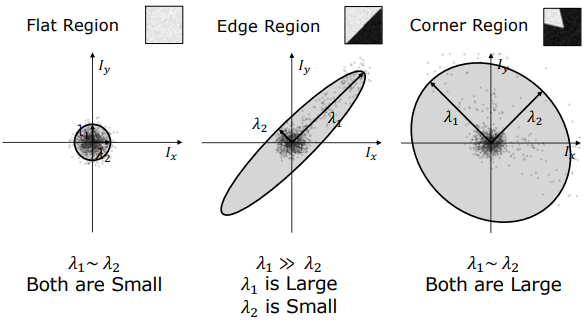
Özdeğerlere Göre Bölge Sınıflandırması:
| Bölge Türü | Özdeğer İlişkisi | Matematiksel Koşul | Fiziksel Anlamı |
|---|---|---|---|
| Düz Bölge (Flat) | $\lambda_1 \approx \lambda_2 \approx 0$ | Her iki özdeğer de çok küçük | Hiçbir yönde belirgin gradyan değişimi yok. |
| Kenar Bölgesi (Edge) | $\lambda_1 \gg \lambda_2 \approx 0$ | $\lambda_1$ büyük, $\lambda_2$ sıfıra yakın | Sadece 1 dik yönde güçlü gradyan değişimi var. |
| Köşe Bölgesi (Corner) | $\lambda_1 \approx \lambda_2 \gg 0$ | Her iki özdeğer de çok büyük | Tüm uzamsal yönlerde güçlü gradyan değişimi var. |
2.5. Harris Köşe Yanıt Fonksiyonu ($R$)
Her piksel için $\lambda_1, \lambda_2$ özdeğerlerini doğrudan hesaplamak matris karekökü gerektirdiği için işlem yükü yüksektir. Chris Harris ve Mike Stephens (1988), matris izi (trace) ve determinantını kullanarak doğrudan skaler bir $R$ yanıt fonksiyonu geliştirmiştir:
$$\det(M) = \lambda_1 \lambda_2 = (\sum w I_x^2)(\sum w I_y^2) - (\sum w I_x I_y)^2$$
$$\operatorname{trace}(M) = \lambda_1 + \lambda_2 = \sum w I_x^2 + \sum w I_y^2$$
Harris Köşe Yanıt Fonksiyonu $R$:
$$R = \det(M) - k \operatorname{trace}(M)^2 = \lambda_1 \lambda_2 - k (\lambda_1 + \lambda_2)^2$$
Burada $k$ ampirik bir sabit parametredir ve genellikle $0.04 \le k \le 0.06$ aralığında seçilir.
Yanıt Haritası Karar Kuralları:
- Köşe Bölgesi (Corner): $R > T$ (büyük pozitif değer).
- Kenar Bölgesi (Edge): $R < -T$ (büyük negatif değer, çünkü $\operatorname{trace}(M)^2 \gg \det(M)$).
- Düz Bölge (Flat): $|R| < T$ (sıfıra yakın küçük genlik).
2.6. Tam Harris Köşe Tespiti Algoritma Akışı
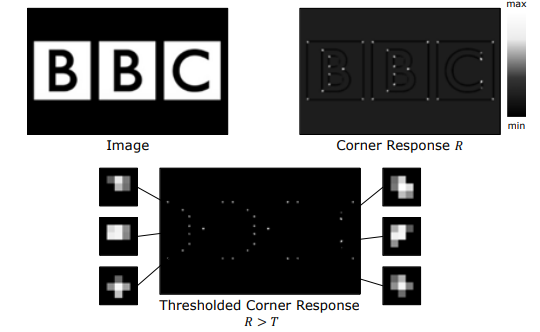
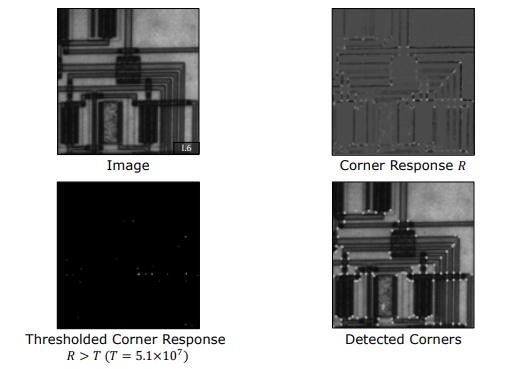
Harris Köşe Tespiti algoritmasının adımları şu şekildedir:
flowchart TD
    Img["Girdi Görüntüsü I(x,y)"] --> Grad["Türevleri Hesapla: Ix ve Iy\n(Sobel çekirdekleri ile)"]
    Grad --> Products["Türev Çarpımlarını Oluştur:\nIx², Iy², IxIy"]
    Products --> Gauss["Gauss Penceresi W_σ Uygula:\nToplam w*Ix², Toplam w*Iy², Toplam w*IxIy"]
    Gauss --> MatrixM["Yapı Tensörü M Matrisini Kur"]
    MatrixM --> Resp["Harris Yanıtını Hesapla:\nR = det(M) - k*(trace(M))²"]
    Resp --> Thresh["Eşikleme: R > Eşik T"]
    Thresh --> NMS["Maksimum Olmayanları Bastırma\n(3x3 Lokal Tepe Noktaları)"]
    NMS --> Out["Tespit Edilen Köşe Pikselleri"]

    style Img fill:#1a1a2e,stroke:#16213e,color:#fff
    style Grad fill:#16213e,stroke:#4cc9f0,color:#fff
    style Products fill:#16213e,stroke:#4cc9f0,color:#fff
    style Gauss fill:#0f3460,stroke:#e94560,color:#fff
    style MatrixM fill:#0f3460,stroke:#e94560,color:#fff
    style Resp fill:#0f3460,stroke:#e94560,color:#fff
    style Thresh fill:#16213e,stroke:#4cc9f0,color:#fff
    style NMS fill:#16213e,stroke:#4cc9f0,color:#fff
    style Out fill:#1a1a2e,stroke:#4cc9f0,color:#fff
3. Kenar ve Köşe Tespiti Karşılaştırma Özeti
| Nitelik / Özellik | Canny Kenar Tespiti | Harris Köşe Tespiti |
|---|---|---|
| Kısıt Boyutu | 1D Uzamsal Çizgi Sınırları (Konturlar) | 2D Noktasal Kısıtlar (İlgi Noktaları / Keypoints) |
| Matematiksel Taban | Gradiyent Vektörü $\nabla I$ + NMS + Histerezis | Yapı Tensörü $M$ Özdeğer Analizi ($\lambda_1, \lambda_2$) |
| Temel Metrik | Gradiyent Büyüklüğü $ | \nabla I |
| Dönme Değişmezliği | Gradyan yönü kuantalamasına bağımlı | Tamamen Dönme Değişmezidir (İzotropik Tensör) |
| Ölçek Hassasiyeti | Gauss $\sigma$ parametresine duyarlı | Pencere ölçeğine duyarlı (Ölçek değişmezliği için Harris-Laplacian gerekir) |
| Ana Uygulama Alanları | Görüntü Segmentasyonu, Nesne Sınırları | Özellik Eşleme, SLAM, Görüntü Dikişleme (Stitching), Takip |