Homografi Hesabı, RANSAC, Görüntü Eğme ve Harmanlama (Homography Estimation, RANSAC, Warping and Blending)
- 1. Homografi Hesaplama (Computing Homography)
- 2. Aykırı Değerlerle Mücadele: RANSAC (Dealing with Outliers: RANSAC)
- 3. Görüntü Yamultma ve Harmanlama (Warping and Blending)
1. Homografi Hesaplama (Computing Homography)
1.1 Görüntü Birleştirmedeki Rolü
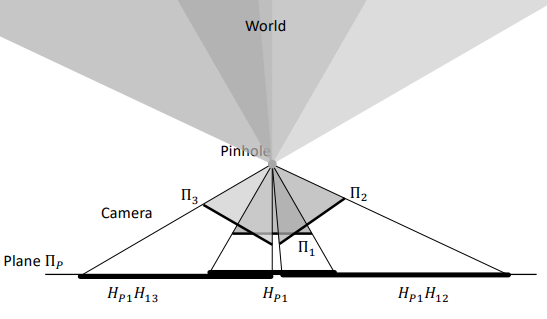
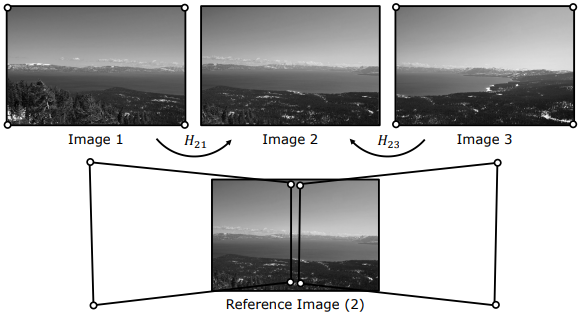
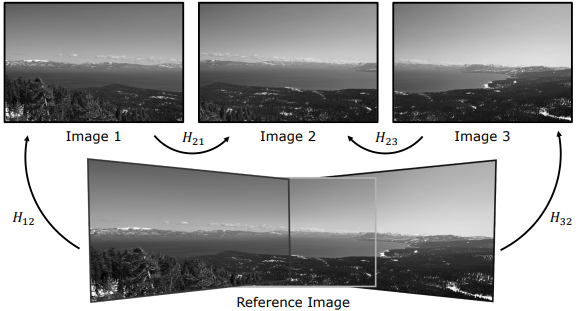
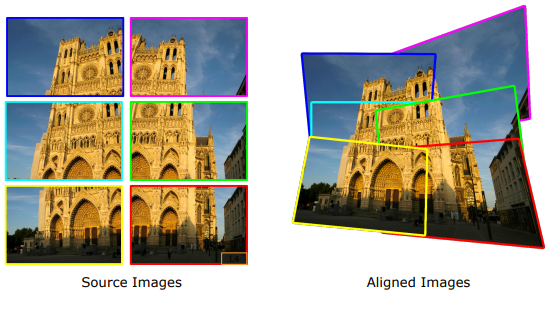
Bir kamerayı kendi optik merkezi etrafında döndürerek farklı açılardan görüntüler kaydettiğimizde, elde edilen tüm görüntü düzlemleri (örneğin $\Pi_1, \Pi_2, \Pi_3$) aynı projeksiyon merkezini paylaştıkları için birbirlerine doğrudan birer homografi matrisiyle bağlıdırlar. Bu homografiler bileşke kuralı ile birbirleriyle çarpılarak tüm görüntüler tek bir referans düzlemine ($\Pi_p$) kusursuzca hizalanabilir.
1.2 Homografinin Geçerlilik Koşulları
Homografi ile görüntü hizalamanın matematiksel olarak geçerli olduğu üç temel durum mevcuttur:
- Aynı Bakış Açısı (Same Viewpoint): Kameranın sadece kendi optik merkezi etrafında döndürüldüğü (saf rotasyon), yani bakış açısının kesinlikle değişmediği durumlar. Bu durumda 3B sahnenin derinlik karmaşıklığı ne olursa olsun homografi her zaman kusursuz çalışır.
- Düzlemsel Sahneler (Planar Scene): Kamera farklı konumlara ötelenip hareket etse dahi, fotoğraflanan nesnenin kendisi 3B uzayda tamamen düzlemsel (planar) bir yapıya sahipse (örneğin duvardaki tablo veya bina cephesi) homografi yine de tamamen geçerlidir.
- Sonsuzdaki Düzlem (Plane at Infinity): Kamera hareket etse bile sahne kameraya kıyasla çok uzaktaysa (örneğin manzara çekimleri), sahne sonsuzdaki tek bir düzlem olarak kabul edilebilir ve homografi geçerliliğini korur.
Geçersiz Durum (Paralaks Etkisi): Sahnenin kameraya yakın olduğu, ciddi 3B derinlik varyasyonları içerdiği ve kameranın ötelenerek hareket ettirildiği durumlarda homografi geçerliliğini yitirir ve görüntü hizalamada kırılmalar (parallax artifacts) oluşur.
1.3 Matematiksel Çözüm (Direct Linear Transform - DLT)
Kaynak (source) görüntüdeki bir $p_s[x_s, y_s, 1]^T$ noktasını, hedef (destination) görüntüdeki $p_d[x_d, y_d, 1]^T$ noktasına haritalayan 3x3’lük $H$ homografi matrisini hesaplayalım:
$$p_d \equiv H \cdot p_s$$
$$\begin{bmatrix} \tilde{x}d \ \tilde{y}d \ \tilde{z}d \end{bmatrix} = \begin{bmatrix} h{11} & h{12} & h{13} \ h_{21} & h_{22} & h_{23} \ h_{31} & h_{32} & h_{33} \end{bmatrix} \begin{bmatrix} x_s \ y_s \ 1 \end{bmatrix}$$
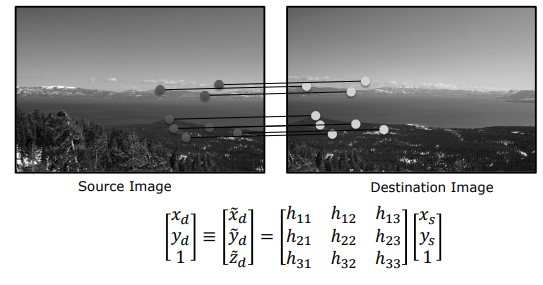
Bu doğrusal sistemi açık yazıp homojen normalizasyonu gerçekleştirdiğimizde ($x_d = \tilde{x}_d / \tilde{z}_d$ ve $y_d = \tilde{y}_d / \tilde{z}_d$), her bir karşılık gelen nokta çifti için şu iki temel denklemi elde ederiz:
$$x_d = \frac{h_{11}x_s + h_{12}y_s + h_{13}}{h_{31}x_s + h_{32}y_s + h_{33}}$$
$$y_d = \frac{h_{21}x_s + h_{22}y_s + h_{23}}{h_{31}x_s + h_{32}y_s + h_{33}}$$
Denklemleri paydalardan kurtarıp bilinmeyen $h_{ij}$ parametrelerine göre düzenlersek:
$$x_s h_{11} + y_s h_{12} + h_{13} - x_d x_s h_{31} - x_d y_s h_{32} - x_d h_{33} = 0$$
$$x_s h_{21} + y_s h_{22} + h_{23} - y_d x_s h_{31} - y_d y_s h_{32} - y_d h_{33} = 0$$
Görüldüğü üzere, her bir eşleşen nokta çifti bize 2 adet bağımsız doğrusal denklem sağlar. Homografinin 8 serbestlik derecesini çözebilmek için en az 4 çift eşleşen noktaya (minimum 4 pairs) ihtiyacımız vardır.
1.4 Kısıtlı En Küçük Kareler (Constrained Least Squares)
Pratikte ölçüm gürültülerini azaltmak için $4$’ten fazla ($N$ adet) nokta çifti kullanılır. Bu durumda karşımıza aşırı belirlenmiş (overdetermined) doğrusal bir denklem sistemi çıkar. Her bir $i$ nokta çifti için yazılan denklemler üst üste istiflenerek $2N \times 9$ boyutlarında bir $A$ matrisi oluşturulur:
$$A \cdot h = 0$$
Burada $h = [h_{11}, h_{12}, h_{13}, h_{21}, h_{22}, h_{23}, h_{31}, h_{32}, h_{33}]^T$ bilinmeyen parametreler vektörüdür. Bu sistemin önemsiz (trivial) $h=0$ çözümüne ulaşmasını engellemek amacıyla $|h|^2 = 1$ kısıtı getirilir.
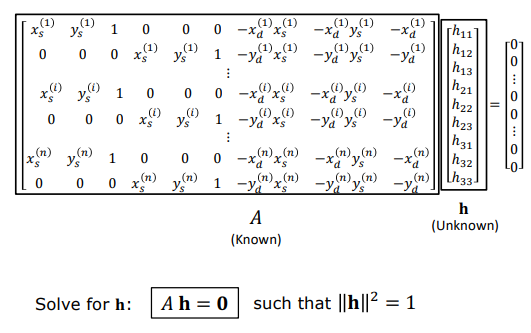
Amacımız, $|h|^2 = 1$ kısıtı altında $|A \cdot h|^2$ ifadesini minimize eden $h$ vektörünü bulmaktır:
$$\min_{h} h^T A^T A h \quad \text{öyle ki} \quad h^T h = 1$$
Bu optimizasyonu çözmek için bir $\lambda$ Lagrange çarpanı eklenerek hata (Loss) fonksiyonu tanımlanır:
$$\mathcal{L}(h, \lambda) = h^T A^T A h - \lambda (h^T h - 1)$$
Hata fonksiyonunun $h$ vektörüne göre türevi alınıp sıfıra eşitlendiğinde karşımıza klasik Özdeğer/Özvektör (Eigenvalue/Eigenvector) problemi çıkar:
$$A^T A h = \lambda h$$
Nihai Çözüm: Sistemi minimize eden $h$ vektörü, $A^T A$ matrisinin en küçük özdeğerine (smallest eigenvalue) karşılık gelen özvektörüdür (eigenvector). Tekil Değer Ayrışımı (SVD) yöntemiyle $A = U \Sigma V^T$ ayrıştırıldığında $h$ vektörü, $V$ matrisinin son sütununa eşittir. Bu 9 elemanlı vektör 3x3 boyutuna getirilerek $H$ homografi matrisi elde edilir.
2. Aykırı Değerlerle Mücadele: RANSAC (Dealing with Outliers: RANSAC)
2.1 Aykırı Değer (Outlier) Problemi
SIFT gibi ilgi noktası dedektörleri, iki görüntüyü eşleştirirken sadece piksellerin yerel görsel görünümlerine (descriptors) bakar. Ancak tekrarlayan dokular, gölgeler veya gürültü nedeniyle, 3D uzayda aynı noktaya ait olmayan ancak görsel olarak birbirine çok benzeyen sahte eşleşmeler (outliers) kaçınılmaz olarak sisteme sızar.
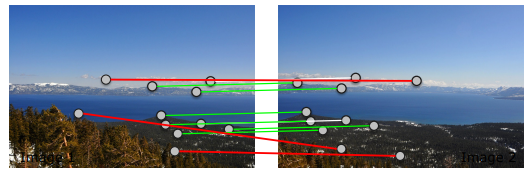
  [Inliers (Geçerli Eşleşmeler)]           [Outliers (Aykırı/Hatalı Değerler)]
     Kameranın baktığı ortak                 Farklı nesnelerde yer alan ama
     3D sahne noktaları                      görsel olarak benzer sahte pikseller
Bu hatalı eşleşen noktalar doğrudan en küçük kareler denklemine dahil edilirse, tüm sistem geometrik olarak tamamen kayar. Bu nedenle, hesaplamaya başlamadan önce geçerli eşleşmeleri (inliers) hatalılardan (outliers) ayırmak şarttır.
2.2 RANSAC (RANdom SAmple Consensus) Algoritması
RANSAC, veri kümesindeki hatalı eşleşme (outlier) oranı %50’den fazla olsa dahi doğru modeli bulabilen son derece güçlü ve akıllı bir oylama algoritmasıdır.
Algoritmanın homografi hesaplama üzerindeki adımları şu şekildedir:
- Veri kümesinden homografiyi çözmek için gereken minimum sayıda rastgele örnek seçilir ($s = 4$ nokta çifti).
- Bu seçilen 4 nokta kullanılarak geçici bir $H$ homografi matrisi hesaplanır.
- Tüm veri kümesindeki noktalar bu geçici $H$ matrisi ile hedef görüntüye yansıtılır. Yansıtılan konum ile gerçek koordinat arasındaki mesafe (hata pikseli) ölçülür. Hata payı belirlenen bir $\epsilon$ eşik değerinin altında kalan noktalar Inlier (geçerli değer) olarak kabul edilir ve oylama skoru ($M$) belirlenir.
- Bu adımlar belirlenen bir $N$ iterasyon sayısı kadar tekrarlanır.
- Süreç sonunda, en yüksek $M$ (inlier) oyunu alan homografi matrisi kazanan model olarak seçilir.
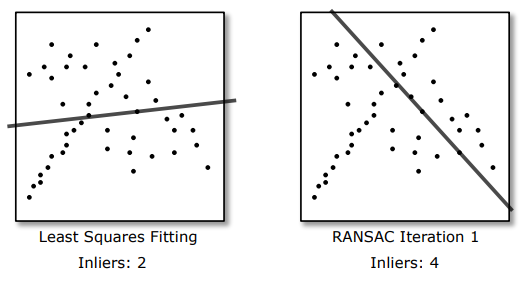
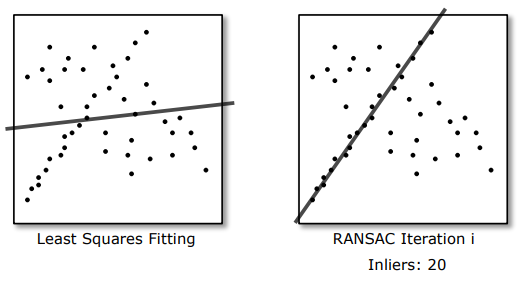
Model İyileştirme (Refinement): RANSAC kazanan modeli belirledikten sonra, sadece ilk seçilen 4 rastgele nokta ile yetinmek yerine, kazanan modelin belirlediği tüm $M$ adet inlier noktası bir araya getirilir ve Kısıtlı En Küçük Kareler yöntemiyle homografi matrisi en baştan çok daha hassas ve gürültüye dayanıklı bir şekilde yeniden hesaplanarak nihai hale getirilir.
3. Görüntü Yamultma ve Harmanlama (Warping and Blending)
Doğru homografi matrisi hesaplandıktan sonra, görüntüleri birleştirip kusursuz bir panorama haline getirmek için geometrik yamultma (Warping) ve fotometrik harmanlama (Blending) adımları uygulanır.
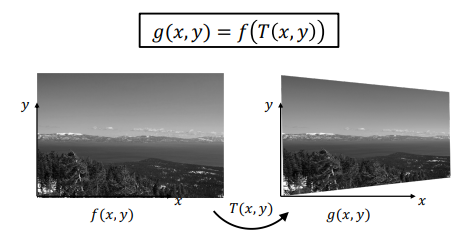
3.1 İleri Doğru Yamultma (Forward Warping) ve Delik Problemi
Yamultma işleminde girdi görüntüsündeki her bir pikselin koordinatına $H$ dönüşümü uygulanır, hedef koordinat hesaplanır ve pikselin renk/parlaklık değeri hedefteki konuma yazılır.
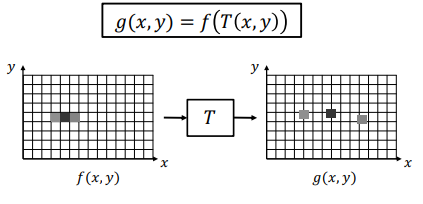
Ancak ileri doğru yamultmanın iki büyük kusuru vardır:
- Piksel Merkezine Oturmama: Dönüştürülen koordinat genellikle hedef görüntüdeki tam sayı (integer) piksel merkezlerine denk gelmez.
- Delikler (Holes) ve Boşluklar: Geometrik genişlemelerden dolayı, hedef görüntüdeki bazı pikseller hiçbir girdi pikseli tarafından hedef alınmaz. Çıktı görüntüsünde doldurulamamış siyah noktalar (delikler) oluşur.
3.2 Çözüm: Geriye Doğru Yamultma (Backward Warping)
Delik problemini kesin olarak çözmek için geriye doğru yamultma yöntemi uygulanır:
- Girdi görüntüsünün 4 köşesine ileri doğru yamultma uygulanarak çıktı görüntüsünün sınır kutusu (bounding box) hesaplanır.
- Sınır kutusu içindeki her bir çıktı pikseli $(x_d, y_d)$ tek tek taranır.
- Her bir çıktı pikseli için TERS dönüşüm ($H^{-1}$) uygulanarak girdi görüntüsünde denk geldiği koordinat $(x_s, y_s)$ bulunur.
- Bulunan koordinat tam sayı değilse, etraftaki piksellerden Nearest Neighbor veya Bilinear Interpolation ile renk değeri çekilir ve yazılır.
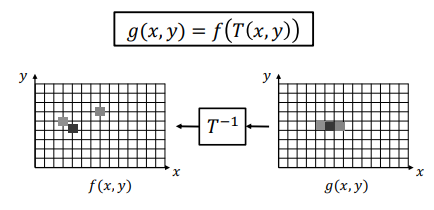
  [İleri Yamultma]   (x, y)   ──► H   ──► (x', y')   (Boşluklar ve delikler kalır)
  [Geri Yamultma]    (x', y') ──► H^-1 ──► (x, y)     (Kesintisiz, deliksiz çıktı)
Bu yöntemde çıktı görüntüsündeki her piksel geriye doğru taranarak doldurulduğu için çıktıda kesinlikle hiçbir delik veya boşluk oluşamaz.
3.3 Görüntü Harmanlama (Blending) ve Dikiş İzi (Seam) Problemi
Görüntüler geometrik olarak mükemmel hizalansa dahi, doğrudan üst üste bindirildiklerinde aralarında çok net keskin dikiş izleri (hard seams) görünür.
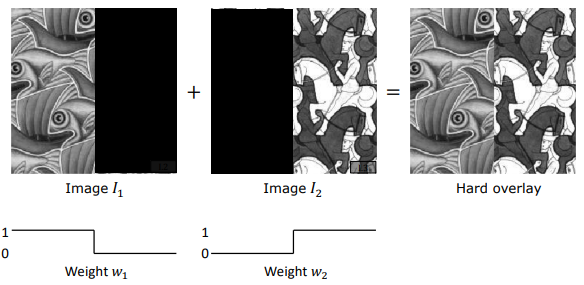
Bu dikiş izlerinin iki temel fiziksel/optik nedeni vardır:
- Pozlama ve Işık Farklılıkları: Görüntüler çekilirken kameranın otomatik pozlama (exposure) ayarlarının değişmesi veya sahnedeki anlık ışık değişimleri.
- Vinyet Etkisi (Vignetting): Merceklerin fiziksel yapısı gereği, görüntünün merkezindeki piksellerin kenarlardaki piksellere kıyasla daha parlak olması (ışığın kenarlara doğru düşmesi).
İnsan görsel sistemi, özellikle düz çizgiler ve pürüzsüz konturlar üzerindeki 1 gri seviyelik çok küçük parlaklık değişimlerine karşı bile aşırı duyarlı olduğundan, bu dikiş izlerini anında fark eder. Basitçe örtüşen piksellerin ortalamasını almak (averaging) bu geçiş sınırlarını yumuşatsa da dikiş izlerini tamamen yok edemez.
3.4 Ağırlıklı Harmanlama (Weighted Blending)
Dikiş izlerini tamamen ortadan kaldırmak için piksellerin görüntünün merkezine olan yakınlığına göre ağırlıklandırıldığı bir geçiş fonksiyonu tanımlanır. İki görüntünün harmanlanmış piksel değeri ($I_{\text{blend}}$), yumuşak geçişli $w_1$ ve $w_2$ ağırlık matrisleri kullanılarak hesaplanır:
$$I_{\text{blend}} = \frac{w_1 I_1 + w_2 I_2}{w_1 + w_2}$$
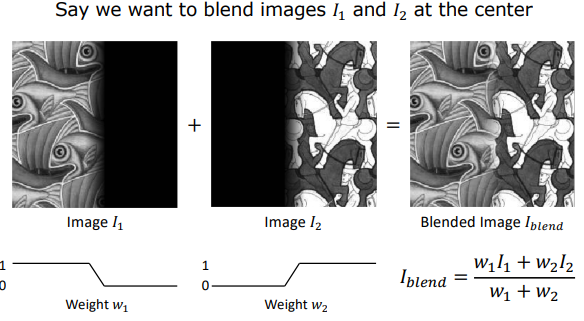
3.5 Mesafe Dönüşümü (Distance Transform) Tabanlı Harmanlama
Görüntü birleştirmede en başarılı ağırlık matrisleri Mesafe Dönüşümü (Distance Transform - örn. MATLAB bwdist) kullanılarak üretilir:
- Bir pikselin ağırlığı, o pikselin görüntünün en yakın kenar sınırına olan fiziksel mesafesiyle doğru orantılı olarak atanır.
- Piksel görüntünün ne kadar içindeyse (merkeze ne kadar yakınsa) optik kalitesi ve güvenilirliği o kadar yüksek kabul edilir ve harmanlamadaki ağırlığı ($w$) artar. Sınıra yakın piksellerin ağırlığı ise sıfıra doğru sönümlenir.
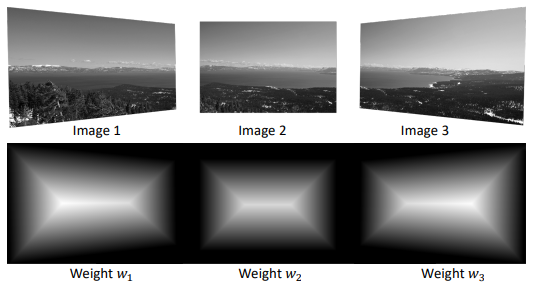
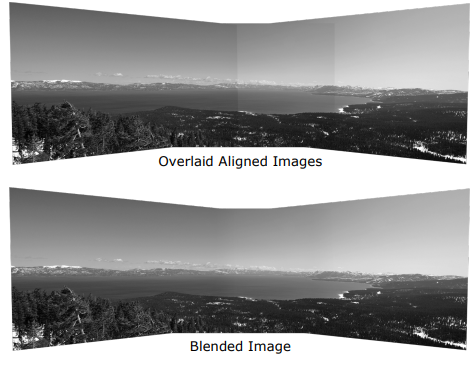
Bu akıllı ağırlıklandırma sayesinde, görüntüler arasındaki parlaklık geçişleri geniş alanlara yayılarak tamamen pürüzsüzleştirilir ve insan gözü tarafından hiçbir dikiş izi algılanamayan, tek parça halinde kusursuz bir geniş açılı panorama elde edilir.