Frekans Etki Alanında Filtreleme ve Dekonvolüsyon
- 1. İki Boyutlu (2D) Fourier Dönüşümü
- 2. 2D Frekans Spektrumunun Görselleştirilmesi
- 3. 2D Spektrum Örnekleri ve Fiziksel Karşılıkları
- 4. Frekans Düzleminde Temel Görüntü Filtreleri
- 5. Evre Bilgisinin (Phase) Kritik Önemi
- 6. Hibrit Görüntüler (Hybrid Images)
- 7. Bulanıklık Giderme ve Dekonvolüsyon
- 8. Wiener Dekonvolüsyonu (Wiener Deconvolution)
1. İki Boyutlu (2D) Fourier Dönüşümü
Görüntüler iki boyutlu uzamsal parlaklık dağılımlarından $f(x,y)$ oluştuğu için, tek boyutlu Fourier dönüşümü formülleri hem yatay ($u$) hem de dikey ($v$) uzamsal frekans bileşenlerini kapsayacak şekilde genişletilir.
flowchart TD
    A["2D Uzamsal Görüntü <br/> f(x,y)"] -->|"2D Fourier Dönüşümü"| B["2D Frekans Spektrumu <br/> F(u,v)"]
    B -->|"Evre Spektrumu ϕ(u,v) <br/> Yapısal Dizilim"| C["Uzamsal Yapı ve Konum"]
    B -->|"Genlik Spektrumu |F(u,v)| <br/> Enerji Dağılımı"| D["Logaritmik Sıkıştırma <br/> log(1 + |F|)"]
    style A fill:#1a1a2e,stroke:#e94560,color:#fff
    style B fill:#16213e,stroke:#0f3460,color:#fff
    style C fill:#0f3460,stroke:#e94560,color:#fff
    style D fill:#0f3460,stroke:#4cc9f0,color:#fff
1.1 2D Sürekli Fourier Dönüşümü (2D FT)
Sürekli bir 2D $f(x,y)$ görüntü fonksiyonu için ileri Fourier dönüşümü şu şekilde tanımlanır:
$$F(u,v) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} f(x,y) e^{-i 2\pi (ux + vy)} , dx , dy$$
1.2 2D Ters Sürekli Fourier Dönüşümü (2D IFT)
Orijinal sürekli $f(x,y)$ görüntüsü, frekans spektrumundan $F(u,v)$ şu şekilde geri elde edilir:
$$f(x,y) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} F(u,v) e^{i 2\pi (ux + vy)} , du , dv$$
1.3 2D Ayrık Fourier Dönüşümü (2D DFT)
Dijital bilgisayar ortamında görüntüler $M \times N$ boyutlu piksellerden oluştuğu için sürekli integraller çift toplam sembolüne dönüşür. $m, n$ uzamsal piksel indislerini ($0 \le m < M, 0 \le n < N$), $p, q$ ise ayrık frekans indislerini temsil etmek üzere:
$$F[p,q] = \sum_{m=0}^{M-1} \sum_{n=0}^{N-1} f[m,n] e^{-i 2\pi \left(\frac{pm}{M} + \frac{qn}{N}\right)}$$
1.4 2D Ters Ayrık Fourier Dönüşümü (2D IDFT)
Ayrık uzamsal görüntü $f[m,n]$, frekans katsayılarından $F[p,q]$ şu şekilde geri kestirilir:
$$f[m,n] = \frac{1}{MN} \sum_{p=0}^{M-1} \sum_{q=0}^{N-1} F[p,q] e^{i 2\pi \left(\frac{pm}{M} + \frac{qn}{N}\right)}$$
2. 2D Frekans Spektrumunun Görselleştirilmesi
Fourier katsayıları $F(u,v)$ karmaşık sayılardan oluştuğu için, standart görselleştirmelerde evre bilgisi ihmal edilerek sadece genlik spektrumu $|F(u,v)|$ incelenir.
2.1 Logaritmik Sıkıştırma (Dynamic Range Compression)
Spektrumdaki genlik değerleri sıklıkla devasa bir dinamik aralığa (örneğin $10^0$ ile $10^6$ arasında) sahiptir. Ham genlik değerlerini doğrudan ekrana bastırmak yüksek frekanslı ince detayları görünmez kılar. Detayları ekranda seçilebilir kılmak için logaritmik ölçekleme uygulanır:
$$D(u,v) = c \cdot \log(1 + |F(u,v)|)$$
Burada $c$ normalize edici bir ölçek katsayısıdır.
2.2 Spektrumun Merkezi (FFT Shift)
Varsayılan olarak sıfır frekans bileşeni $F[0,0]$ matrisin sol üst köşesinde yer alır. Görsel yorumlamayı kolaylaştırmak için spektrum çeyrekleri döndürülerek (FFT shift) $(u=0, v=0)$ koordinatı spektrumun tam merkezine taşınır. Yüksek frekanslar merkezden dışarıya doğru dairesel olarak genişler.
2.3 DC Bileşeni (Direct Current Component)
Dijital görüntülerde piksel değerleri negatif olamayacağı için (örneğin 8-bitlik görüntülerde parlaklık $0-255$ arasındadır), görüntünün ortalama parlaklık değeri sıfırdan büyüktür. Sıfır frekanstaki $F(0,0)$ katsayısı—yani DC bileşeni—görüntünün toplam ortalama parlaklığına karşılık gelir ve spektrum merkezinde son derece parlak bir nokta olarak belirir:
$$F(0,0) = \sum_{m=0}^{M-1} \sum_{n=0}^{N-1} f[m,n]$$
3. 2D Spektrum Örnekleri ve Fiziksel Karşılıkları
Görüntüdeki nesnelerin yönelimi ve uzamsal yapıları frekans spektrumunda doğrudan karakteristik modeller üretir:
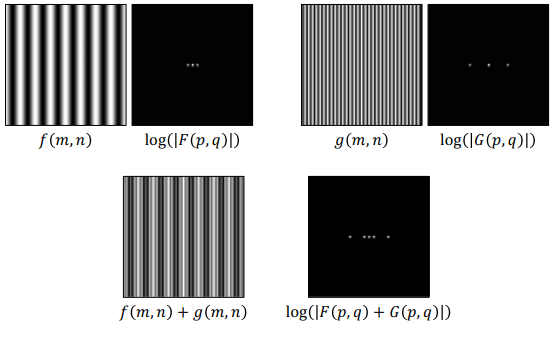
- Yatay Kosinüs Dalgası: Saf bir yatay sinüzoid, spektrum merkezinde DC noktası ve yatay eksen boyunca dizilmiş simetrik $\pm k$ konumlarında iki adet frekans noktası üretir. Sinyalin frekansı arttıkça bu noktalar merkezden dışa doğru uzaklaşır. İki kosinüs toplandığında spektrumda 5 nokta belirir.
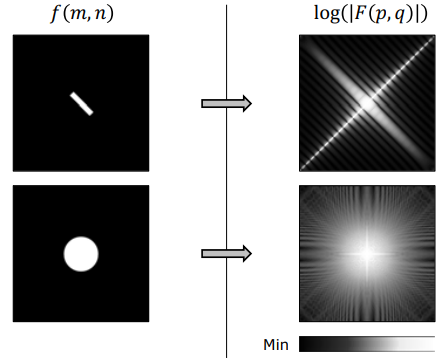
- Eğik Yarık / Dikdörtgen Pencere & Daire: Eğik bir yarık/dikdörtgen nesne o kenarlara dik doğrultuda uzanan yüksek frekanslar üretirken; dairesel bir disk rotasyonel simetrik Airy halkaları üretir.
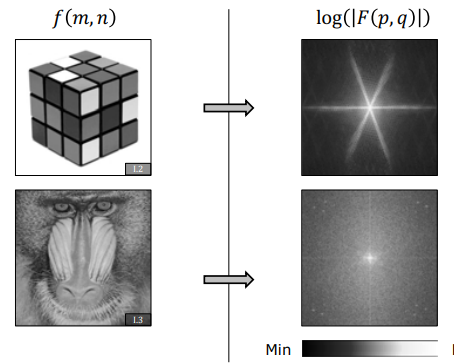
- Rubik Küpü & Mandrill Doku: Rubik küpünün üç dominant kenar doğrultusu spektrumda merkezden saçılan 3 dikey frekans ışını oluştururken, karmaşık dokulu Mandrill görüntüsü yaygın bir spektrum bulutu oluşturur.
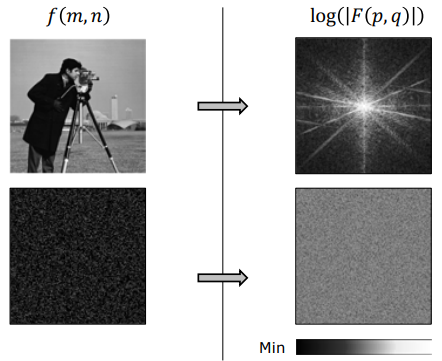
- Rastgele Gürültü: Gürültü uzayda hızlı ve korelasyonsuz değişimlerden oluştuğu için tüm frekans alanına homojen şekilde yayılmış geniş bantlı beyaz gürültü enerjisi üretir.
4. Frekans Düzleminde Temel Görüntü Filtreleri
Frekans alanında filtreleme, görüntünün Fourier spektrumunun $F(u,v)$ bir frekans transfer fonksiyonu $H(u,v)$ ile noktadan noktaya çarpılmasıyla gerçekleştirilir:
$$G(u,v) = F(u,v) \cdot H(u,v)$$
flowchart LR
    F["Girdi Spektrumu <br/> F(u,v)"] --> LPF["Düşük Geçiren Filtre <br/> Yüksek Frekansı Keser"] --> Blur["Yumuşatılmış / Bulanık Görüntü"]
    F --> HPF["Yüksek Geçiren Filtre <br/> Düşük Frekansı Keser"] --> Edge["Kenar / Çizgi Haritası"]
    F --> Gauss["Gauss Filtresi <br/> Yumuşak Geçiş"] --> Clean["Yapaylıksız Bulanıklık"]
    style F fill:#1a1a2e,stroke:#e94560,color:#fff
    style LPF fill:#16213e,stroke:#0f3460,color:#fff
    style HPF fill:#16213e,stroke:#0f3460,color:#fff
    style Gauss fill:#0f3460,stroke:#4cc9f0,color:#fff
4.1 Düşük Geçiren Filtre (Low-Pass Filter - LPF)
Belirlenen bir $D_0$ eşik yarıçapının ötesindeki yüksek frekansları engelleyip sadece merkezdeki düşük frekansları geçiren filtredir:
$$H_{\text{ILPF}}(u,v) = \begin{cases} 1 & \text{eğer } D(u,v) \le D_0 \ 0 & \text{eğer } D(u,v) > D_0 \end{cases}$$
- Görsel Çıktı: İnce detayları ve gürültüyü sönümleyerek pürüzsüz, bulanıklaştırılmış bir görüntü üretir.
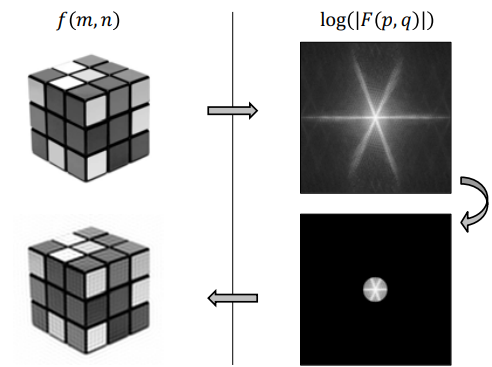
- Yarıçap Etkisi: Filtre diskinin yarıçapı küçüldükçe, yüksek frekanslı detaylar daha çok engellendiği için görüntü daha da ağır şekilde bulanıklaşır.
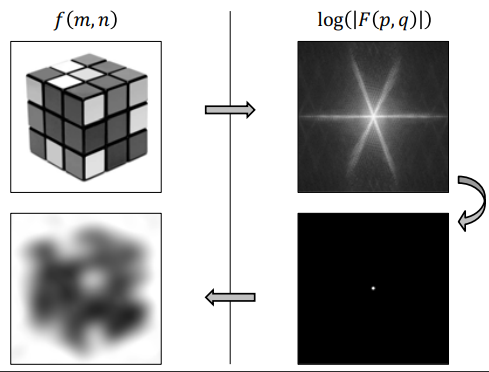
- İdeal Filtre Hatası: İdeal LPF gibi keskin eşikli adımlar frekansta uygulandığında, uzamsal düzlemde Sinc dalgalanmalarına yol açarak görüntünün kenarlarında yapay halkalanma (ringing artifacts) ve bloklaşmalar oluşturur.
4.2 Yüksek Geçiren Filtre (High-Pass Filter - HPF)
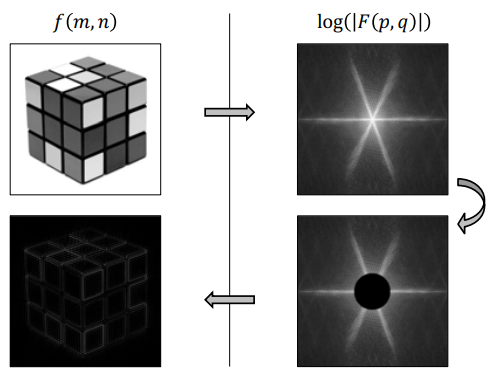
Merkezdeki düşük frekansları (DC bileşeni dahil) engelleyip dışarıdaki yüksek frekansları geçiren filtredir:
$$H_{\text{IHPF}}(u,v) = 1 - H_{\text{ILPF}}(u,v)$$
- Görsel Çıktı: Homojen parlaklıktaki alanlar tamamen siyahlaşır; geriye sadece hızlı parlaklık değişimi içeren keskin kenarlar ve detaylar kalır.
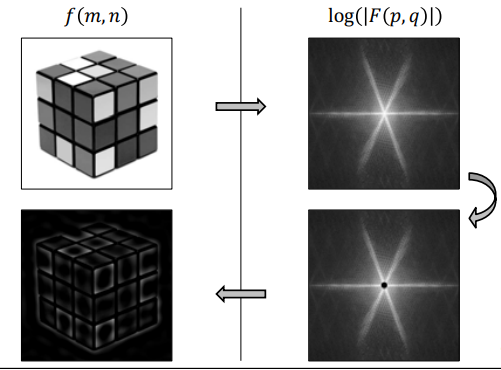
- Bilgisayarlı Görüdeki Rolü & Yarıçap Etkisi: Sobel ve Laplacian gibi temel kenar ve köşe bulma operatörleri birer yüksek geçiren filtre tasarımıdır. Filtre kesme yarıçapı büyütüldükçe kenar çizgileri daha da incelir ve keskinleşir.
4.3 Gauss Pürüzsüzleştirmesi (Gaussian Smoothing)
İdeal filtrelerin yarattığı halkalanma (ringing) hatalarını engellemek için, frekanstaki geçiş sınırı yumuşak olan Gauss Düşük Geçiren Filtresi (GLPF) kullanılır:
$$H_{\text{GLPF}}(u,v) = e^{-\frac{D^2(u,v)}{2 D_0^2}}$$
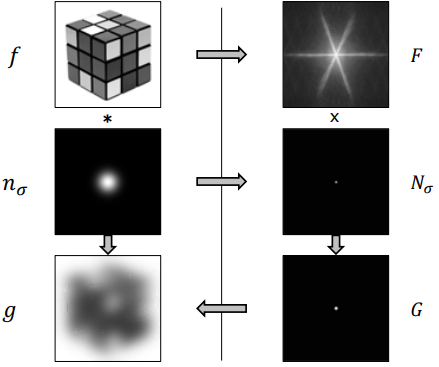
Konvolüsyon teoremi gereği, frekansta Gauss eğrisiyle çarpmak uzamsal düzlemde Gauss maskesiyle konvolüsyon yapmaya eşdeğerdir.
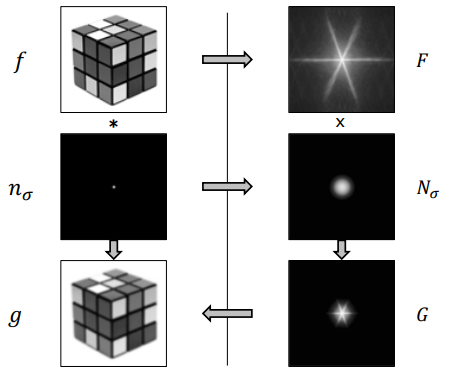
- Ters Ölçekleme Etkisi: Uzamsal Gauss maskesi genişletildikçe, frekanstaki Gauss daralır ve daha fazla yüksek frekansı bloke ederek görüntüyü daha çok bulandırır.
5. Evre Bilgisinin (Phase) Kritik Önemi
Genlik spektrumu $|F(u,v)|$ her bir frekansta ne kadar enerji bulunduğunu gösterirken, evre spektrumu $\phi(u,v)$ bu frekans bileşenlerinin uzamda nerede konumlandığını belirler.
Key Insight: Yapısal Kimliği Evre Belirler
Oppenheim, Lim ve Curtis (1983) tarafından yapılan klasik deneyler, görsel algıda ve nesne hatlarının korunmasında evre bilgisinin genlikten çok daha hayati olduğunu ortaya koymuştur.
5.1 Evre ve Genlik Değiştirme Deneyi
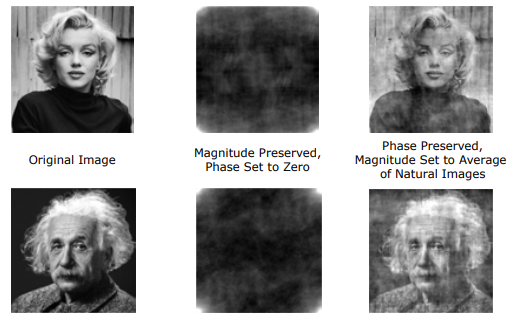
- Yalnızca Genlik ile Rekonstrüksiyon: Bir portrenin (Marilyn Monroe veya Albert Einstein) evre bilgisi tamamen sıfırlanıp sadece genlik spektrumuyla Ters Fourier Dönüşümü hesaplandığında, elde edilen görüntü tamamen anlamsız, bulutumsu ve tanınamaz bir forma dönüşür.
- Evre Korunup Genlik Değiştirildiğinde: Marilyn Monroe’nun orijinal evre bilgisi korunup, genlik spektrumu tamamen alakasız bir manzara resminin genliğiyle değiştirildiğinde; Ters Fourier çıktısında net bir şekilde Marilyn Monroe’nun yüz hatları belirir.
flowchart TD
    PhaseA["Portre A Evresi <br/> ϕ_A(u,v)"] --> Combine["+ (Evre ve Genlik Birleşimi)"]
    MagB["Portre B Genliği <br/> |F_B(u,v)|"] --> Combine
    Combine --> IFT["Ters Fourier Dönüşümü"]
    IFT --> Out["Çıktı Görüntüsü <br/> Portre A Hatlarını Gösterir!"]
    style PhaseA fill:#1a1a2e,stroke:#e94560,color:#fff
    style MagB fill:#16213e,stroke:#0f3460,color:#fff
    style Combine fill:#0f3460,stroke:#e94560,color:#fff
    style IFT fill:#16213e,stroke:#4cc9f0,color:#fff
    style Out fill:#0f3460,stroke:#4cc9f0,color:#fff
6. Hibrit Görüntüler (Hybrid Images)
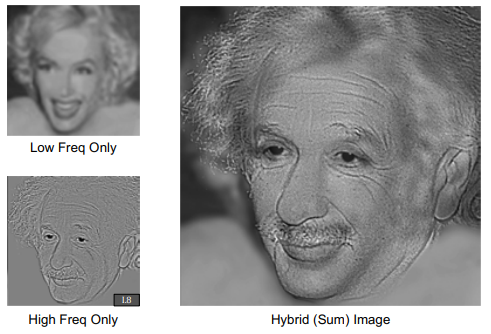
Aude Oliva (2006) tarafından geliştirilen Hibrit Görüntüler, insan gözünün biyolojik odaklanma mesafesini ve Nokta Yayılım Fonksiyonunu (PSF) kullanan bir optik illüzyon tasarımıdır.
flowchart LR
    Img1["Resim 1 <br/> Einstein"] --> HPF["Yüksek Geçiren Filtre <br/> İnce Detaylar"] --> Sum["Resimleri Topla"]
    Img2["Resim 2 <br/> Marilyn"] --> LPF["Düşük Geçiren Filtre <br/> Yumuşak Hatlar"] --> Sum
    Sum --> Hybrid["Hibrit Görüntü"]
    Hybrid --> Near["Yakından Bakış: <br/> Yüksek Frekans Baskın (Einstein)"]
    Hybrid --> Far["Uzaktan Bakış: <br/> Göz PSF Yüksek Frekansı Süzer (Marilyn)"]
    style Img1 fill:#1a1a2e,stroke:#e94560,color:#fff
    style Img2 fill:#1a1a2e,stroke:#e94560,color:#fff
    style Sum fill:#16213e,stroke:#0f3460,color:#fff
    style Hybrid fill:#0f3460,stroke:#e94560,color:#fff
    style Near fill:#16213e,stroke:#4cc9f0,color:#fff
    style Far fill:#16213e,stroke:#4cc9f0,color:#fff
6.1 İnşa Aşamaları
- Yüksek Geçiren Bileşen: Birinci görüntüye (Albert Einstein) Yüksek Geçiren Filtre uygulanarak keskin detaylar korunur.
- Düşük Geçiren Bileşen: İkinci görüntüye (Marilyn Monroe) Düşük Geçiren Filtre uygulanarak yumuşak arka plan hatları korunur.
- Süperpozisyon: İki filtrelenmiş görüntü toplanarak tek bir Hibrit Görüntü elde edilir.
6.2 Algısal Mekanizma
- Yakından Bakıldığında: İnsan retinası yüksek uzamsal frekansları net seçebildiği için ağırlıklı olarak yüksek geçiren resmi (Einstein) algılar.
- Uzaktan Bakıldığında: İnsan göz merceğinin kendi açısal çözünürlüğü ve odak PSF yapısı yüksek frekansları doğal olarak süzer; geriye sadece düşük frekanslı yumuşak hatlar (Marilyn Monroe) kalır.
7. Bulanıklık Giderme ve Dekonvolüsyon
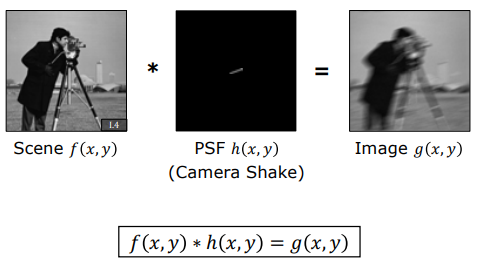
Çekim esnasında kamera sarsıntısı veya odak dışı kalma nedeniyle ideal net sahne $f(x,y)$, bozucu bir sistem fonksiyonuyla ($h(x,y)$ - Nokta Yayılım Fonksiyonu / PSF) konvolüsyona uğrayarak bulanıklaşır:
$$g(x,y) = f(x,y) * h(x,y)$$
Dekonvolüsyon (Deconvolution), bu bulanıklaştıran konvolüsyon etkisini tersine çevirerek net sahneyi $f(x,y)$ geri elde etme işlemidir.
7.1 IMU Sensörleri ile PSF Tahmini
Akıllı telefon kameralarında el sarsıntısından kaynaklanan $h(x,y)$ PSF fonksiyonunu hesaplamak için dahili IMU (Atalet Ölçüm Birimi) sensörleri (ivmeölçer ve jiroskop) kullanılır. Pozlama süresince gerçekleşen 3D hareket vektörleri ölçülerek fiziksel kayma çekirdeği matematiksel olarak modellenir.
7.2 Basit Ters Filtreleme (Simple Deconvolution) ve Çöküşü
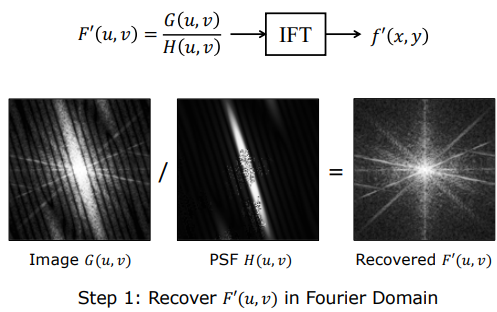
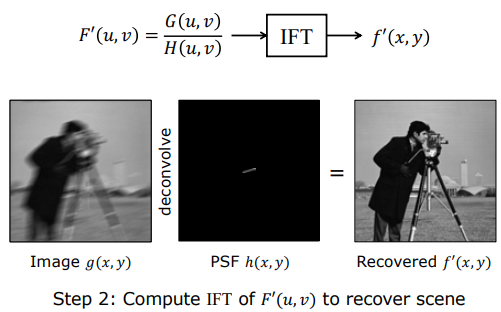
Gürültüsüz ideal bir ortamda $g(x,y) = f(x,y) * h(x,y)$ denklemi frekans düzleminde şu hale gelir:
$$G(u,v) = F(u,v) \cdot H(u,v) \implies F’(u,v) = \frac{G(u,v)}{H(u,v)}$$
Ters Fourier Dönüşümü $\text{IFT}{F’(u,v)}$ alındığında ideal sahne $f(x,y)$ kusursuzca geri elde edilir.
Ancak tüm gerçek dijital sensörlerde sisteme eklenen gürültü $n(x,y)$ mevcuttur:
$$g(x,y) = f(x,y) * h(x,y) + n(x,y) \implies G(u,v) = F(u,v)H(u,v) + N(u,v)$$
Bu gerçekçi modele basit ters filtreleme uygulanırsa:
$$F’(u,v) = \frac{G(u,v)}{H(u,v)} = F(u,v) + \frac{N(u,v)}{H(u,v)}$$
Warning: Basit Ters Filtrelemenin İki Büyük Matematiksel Çöküşü
- Sıfıra Bölme Hatası: Bulanıklık filtresi $H(u,v)$ bir düşük geçiren filtredir ve yüksek frekanslarda değeri sıfıra yaklaşır. $\frac{1}{H(u,v)}$ terimi sıfır noktalarında tanımsızlığa ($\infty$) yol açar.
- Devasa Gürültü Patlaması (Noise Amplification): Yüksek frekanslarda $|H(u,v)| \approx 0$ iken gürültü spektrumu $N(u,v)$ sıfırdan farklıdır. Çok küçük bir sayıya bölünen gürültü terimi ($\frac{N}{H} \gg 1$) devasa bir oranda büyüyerek gerçek sinyali boğar. Sonuç görüntüsü tamamen tuz-biber gürültüsüyle kaplanır.
8. Wiener Dekonvolüsyonu (Wiener Deconvolution)
Gürültü patlamasını önlemek ve ters filtreleme işlemini gürültünün gücüne göre dinamik olarak sönümlemek için Wiener Filtresi kullanılır.
flowchart TD
    Degradation["Bulanık ve Gürültülü Spektrum <br/> G(u,v) = F·H + N"] --> Wiener["Wiener Filtresi <br/> 1/H · [|H|² / (|H|² + NSR)]"]
    Wiener --> Reconstructed["Restore Edilmiş Spektrum <br/> F'(u,v)"]
    Reconstructed --> IFT["Ters FFT"] --> Output["Net ve Keskin Görüntü"]
    style Degradation fill:#1a1a2e,stroke:#e94560,color:#fff
    style Wiener fill:#16213e,stroke:#0f3460,color:#fff
    style Reconstructed fill:#0f3460,stroke:#e94560,color:#fff
    style Output fill:#16213e,stroke:#4cc9f0,color:#fff
8.1 Teorik Wiener Filtre Formülü
Wiener filtresi kestirilen $f’(x,y)$ ile gerçek $f(x,y)$ arasındaki ortalama kare hatayı (MSE) minimize eder:
$$F’(u,v) = \frac{G(u,v)}{H(u,v)} \cdot \left[ \frac{1}{1 + \frac{\text{NSR}(u,v)}{|H(u,v)|^2}} \right]$$
Burada $\text{NSR}(u,v)$ frekansa bağlı Gürültü-Sinyal Oranını (Noise-to-Signal Ratio) temsil eder:
$$\text{NSR}(u,v) = \frac{|N(u,v)|^2}{|F(u,v)|^2}$$
8.2 Çalışma Mekanizması
- Yüksek Sinyal/Gürültü Oranı ($|N|^2 \ll |F|^2$): $\text{NSR} \to 0$ olur ve parantez içindeki sönümleme terimi $1$’e yaklaşır. Filtre standart ters filtre $\frac{G}{H}$ gibi davranır.
- Düşük Sinyal/Gürültü Oranı ($|H| \to 0$ veya $|N|^2 \gg |F|^2$): $\frac{\text{NSR}}{|H|^2} \to \infty$ olacağından parantez içindeki sönümleme terimi $0$’a yaklaşır. Bu durum gürültü patlamasını ve sıfıra bölme sonsuzluğunu tamamen engeller.
8.3 Pratik Sabit $\lambda$ Yaklaşımı
Uygulamada gerçek gürültü $|N(u,v)|^2$ ve net sahne $|F(u,v)|^2$ spektrumlarını önceden bilmek imkansız olduğu için, NSR terimi yerine çok küçük bir deneysel $\lambda$ sabiti (örneğin $\lambda \approx 0.002$) kullanılır:
$$F’(u,v) = \frac{G(u,v)}{H(u,v)} \cdot \left[ \frac{|H(u,v)|^2}{|H(u,v)|^2 + \lambda} \right]$$
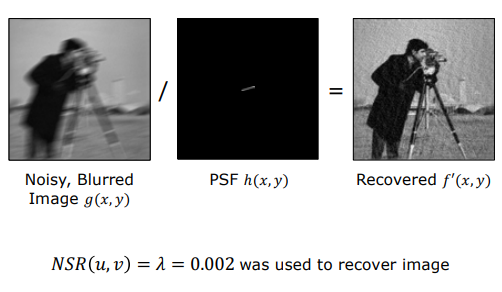
Sabit bir $\lambda$ seçimi keskin kenarlarda hafif halkalanmalar (ringing) bıraksa da, sarsıntı nedeniyle bozulan gürültülü görüntüleri oldukça net ve keskin bir forma kavuşturur.