SVD Optimizasyonu, Parametrik Manifoldlar ve Görünüm Eşleştirme (SVD, Manifolds & Matching)
- 1. PCA ve SVD İlişkisinin Doğrusal Cebirsel İspatı
- 2. Parametrik Görünüm Temsili (Parametric Appearance Representation)
- 3. Görünüm Eşleştirme (Appearance Matching - Online Recognition)
- 4. Başarılı Uygulama Alanları (Applications)
- 5. Özet ve Karşılaştırma
Bu ders notu; devasa görüntü boyutlarında Temel Bileşenler Analizi (PCA) hesaplamanın pratik sınırlarını ortadan kaldıran Tekil Değer Ayrışımı (Singular Value Decomposition - SVD) köprüsünü, öz-uzay (eigenspace) üzerinde sürekli geometrik yüzeylerin (Görünüm Manifoldları) örülmesini, gerçek zamanlı Görünüm Eşleştirme (Appearance Matching) algoritmalarını ve bu modellerin yüz tanıma (Eigenfaces), robotik yönlendirme (Visual Servoing) ve endüstriyel kalite kontroldeki uygulamalarını Columbia Üniversitesi CAVE laboratuvarı (Prof. Shree K. Nayar) müfredatı doğrultusunda ele almaktadır.
1. PCA ve SVD İlişkisinin Doğrusal Cebirsel İspatı
Bir önceki dersimizde, $N$ pikselli görüntüler için $N \times N$ boyutunda bir $R$ kovaryans matrisinin özdeğer problemini ($R \mathbf{e} = \lambda \mathbf{e}$) çözmemiz gerektiğini gördük. Ancak gerçek bilgisayarlı görü uygulamalarında bu doğrudan yaklaşım çok ciddi bir hesaplama ve bellek bariyerine çarpar:
- Boyutluluk Krizi: Eğer görüntülerimiz $200 \times 200 = 40.000$ piksel ise, kovaryans matrisi $R$, $40.000 \times 40.000$ elemanlı (yaklaşık 1.6 milyar kayan noktalı sayı) devasa bir matristir.
- Hesaplama Maliyeti: $40.000 \times 40.000$ boyutundaki bir matrisin RAM’de tutulması $\sim 6.4 \text{ GB}$ bellek gerektirir ve klasik $\mathcal{O}(N^3)$ karmaşıklığındaki özdeğer çözücüleri işlemcileri dakikalarca kilitler.
Bu pratik engeli aşmak için, $R$ kovaryans matrisini bellekte hiç oluşturmadan, doğrudan ham veri matrisi üzerinde Tekil Değer Ayrışımı (SVD) işletilir.
flowchart TD
    Raw["M Adet Merkezlenmis Goruntu (N x 1)"] --> Mat["Veri Matrisi F (N x M)"]
    Mat -->|"Geleneksel Yol: Cok Agir"| Cov["Kovaryans Matrisi R = F F^T (N x N)<br/>40.000 x 40.000 Bellek Yuku"]
    Cov -->|"O(N^3) Ozdeger Cozumu"| Eig["Ozvektorler e_i ve Ozdegerler lambda_i"]

    Mat -->|"Modern SVD Koprusu: Hizli"| SVD["Dogrudan SVD Ayrisimi<br/>F = U Sigma V^T (Milisaniyeler)"]
    SVD --> EigSVD["U Matrisinin Kolonlari = Ozvektorler e_i<br/>Tekil Deger Karesi sigma_i^2 = Ozdegerler lambda_i"]

    style Raw fill:#1a1a2e,stroke:#e94560,color:#fff
    style Mat fill:#16213e,stroke:#4cc9f0,color:#fff
    style Cov fill:#53354a,stroke:#e94560,color:#fff
    style Eig fill:#53354a,stroke:#e94560,color:#fff
    style SVD fill:#0f3460,stroke:#4cc9f0,color:#fff
    style EigSVD fill:#0f3460,stroke:#4cc9f0,color:#fff
1.1 Matematiksel İspat Köprüsü
Merkezlenmiş (mean-subtracted) $M$ adet imaj vektörümüzü yan yana sütunlar halinde dizerek $N \times M$ boyutunda bir $F$ Veri Matrisi inşa edelim ($M \ll N$, örneğin $M = 360$ görüntü, $N = 40.000$ piksel):
$$F = \begin{bmatrix} \mathbf{f}_1 & \mathbf{f}_2 & \dots & \mathbf{f}_M \end{bmatrix}$$
Kovaryans matrisimiz $R$, veri matrisi ve transpozunun çarpımıdır:
$$R = F F^T$$
Doğrusal cebirin SVD Teoremi uyarınca, herhangi bir $F$ matrisi üç özel matrisin çarpımı olarak kesin şekilde ayrıştırılabilir:
$$F = U \Sigma V^T$$
Burada:
- $U$ ($N \times N$) ve $V$ ($M \times M$) ortonormal matrislerdir ($U^T U = I$ ve $V^T V = I$).
- $\Sigma$ ($N \times M$) matrisi, ana köşegeninde azalan sırada sıralanmış negatif olmayan tekil değerleri ($\sigma_1 \ge \sigma_2 \ge \dots \ge \sigma_M \ge 0$) barındıran diyagonal bir matristir.
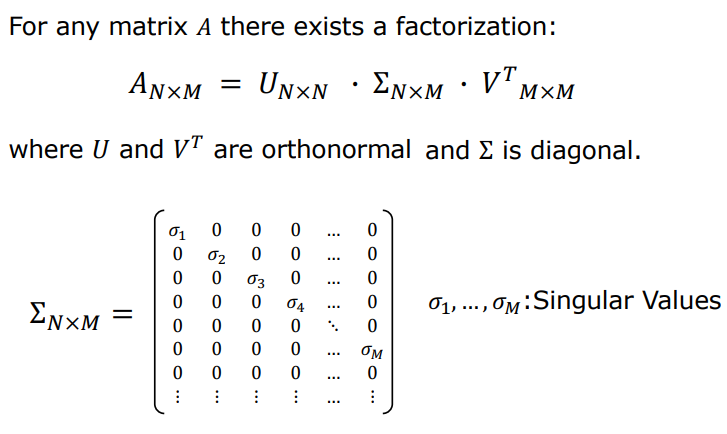
Bu SVD eşitliğini $R = F F^T$ kovaryans denkleminde yerine koyalım:
$$R = F F^T = (U \Sigma V^T) (U \Sigma V^T)^T$$
Matris transpoz kuralını $(A B C)^T = C^T B^T A^T$ uyguladığımızda:
$$R = (U \Sigma V^T) (V \Sigma^T U^T) = U \Sigma (V^T V) \Sigma^T U^T$$
$V$ ortonormal bir matris olduğundan $V^T V = I$ birim matristir ve denklemden sadeleşir:
$$R = U (\Sigma \Sigma^T) U^T$$
Burada $\Sigma \Sigma^T$ çarpımı $N \times N$ boyutunda diyagonal bir $\Lambda$ matrisidir:
$$\Lambda = \Sigma \Sigma^T = \begin{bmatrix} \sigma_1^2 & 0 & \dots & 0 \ 0 & \sigma_2^2 & \dots & 0 \ \vdots & \vdots & \ddots & \vdots \ 0 & 0 & \dots & 0 \end{bmatrix}$$
Denklemi yeniden düzenleyip her iki tarafı sağdan $U$ ile çarptığımızda ($U^T U = I$ olduğu için):
$$R = U \Lambda U^T \implies R U = U \Lambda$$
$U$ matrisinin her bir $i$’nci sütun vektörü $\mathbf{u}_i$ için bu eşitliği yazdığımızda:
$$R \mathbf{u}_i = \lambda_i \mathbf{u}_i \quad \text{burada} \quad \lambda_i = \sigma_i^2$$
Nihai Doğrusal Cebir İspatı:
- $F$ veri matrisinin SVD ayrışımından çıkan $U$ matrisinin sütunları ($\mathbf{u}_i$), doğrudan $R$ kovaryans matrisinin aranan özvektörlerine ($\mathbf{e}_i$) eşittir.
- $R$ kovaryans matrisinin özdeğerleri ($\lambda_i$), $F$ veri matrisinin tekil değerlerinin karesine ($\sigma_i^2$) eşittir.
SVD algoritmaları yalnızca $\min(N,M) = M$ adet bileşeni hesapladığından, işlem süresi dakikalardan milisaniyelere iner!
2. Parametrik Görünüm Temsili (Parametric Appearance Representation)
2.1 Alt Uzay Boyutunun ($K$) Belirlenmesi ve Enerji Kriteri
Döner tabladan ardışık çekilen görüntülerde bilgi fazlalığı (korelasyon) son derece yüksek olduğundan, hesaplanan özdeğerler ($\lambda_k$) çok dik bir düşüş sergiler. İlk birkaç bileşenden sonraki özdeğerler neredeyse sıfıra yaklaşır.
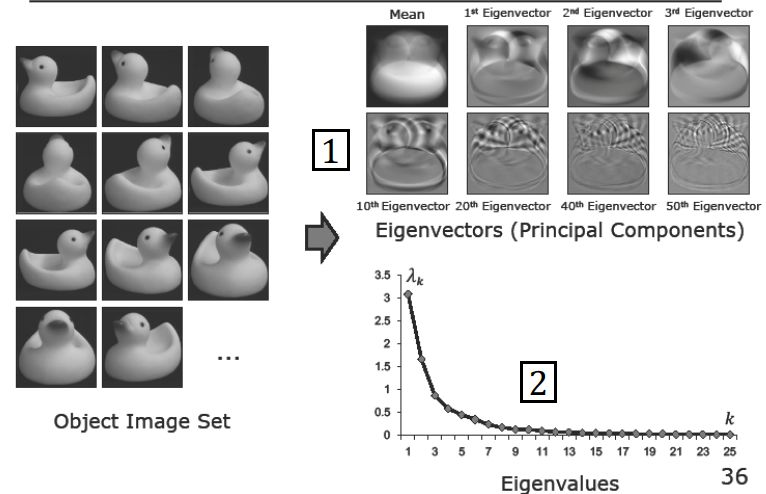
Görsel verinin toplam enerjisinin (varyansının) $%95$’ini korumak için gerekli optimal $K$ boyutu kümülatif enerji oranıyla belirlenir:
$$\text{En küçük } K \text{ değerini seç öyle ki:} \quad \frac{\sum_{i=1}^{K} \lambda_i}{\sum_{j=1}^{N} \lambda_j} \ge 0.95$$
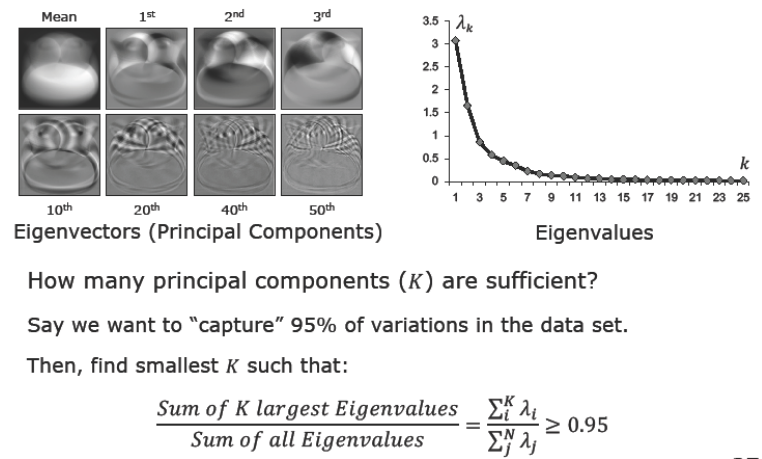
Pratikte $40.000$ boyutlu piksel uzayından $%95$ enerjiyle $K = 8 \sim 20$ boyutlu bir öz-uzaya inilir. Bu, veri boyutunda yaklaşık 2000 ila 5000 katlık kayıpsıza yakın bir sıkıştırma sağlar.
2.2 Eigenspace Projeksiyonu ve Dışsal Parametreler
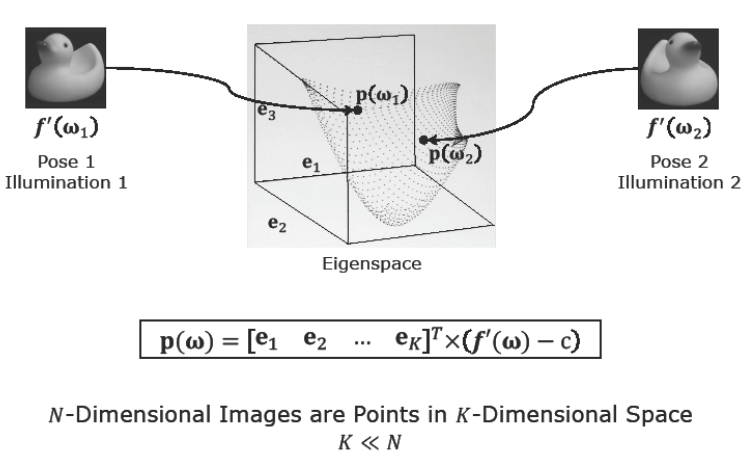
Nesnenin görsel görünümü, fiziksel içsel parametrelerin yanı sıra anlık dışsal parametrelerin ($\boldsymbol{\omega}$) bir fonksiyonudur:
$$\boldsymbol{\omega} = \begin{bmatrix} \omega_1 \ \omega_2 \ \vdots \ \omega_T \end{bmatrix} = \begin{bmatrix} \text{Duruş Açısı (Pose)} \ \text{Aydınlatma Yönü (Illumination)} \ \vdots \end{bmatrix}$$
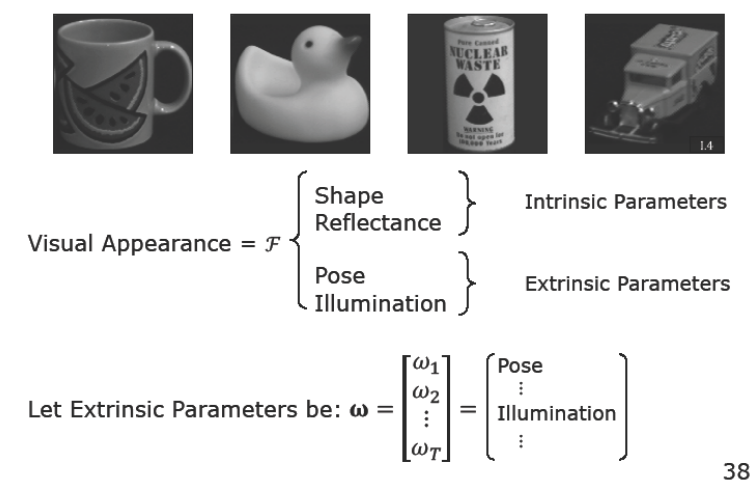
Belirli bir $\boldsymbol{\omega}$ parametre durumundaki normalize edilmiş $\mathbf{f}’(\boldsymbol{\omega})$ görüntüsü, ortalama imaj çıkarıldıktan sonra öz-uzaya yansıtılır:
$$\mathbf{p}(\boldsymbol{\omega}) = \begin{bmatrix} \mathbf{e}_1 & \mathbf{e}_2 & \dots & \mathbf{e}_K \end{bmatrix}^T (\mathbf{f}’(\boldsymbol{\omega}) - \mathbf{c})$$
Böylece $40.000$ piksellik koca bir görüntü, $K$-boyutlu öz-uzayda tek bir $\mathbf{p}(\boldsymbol{\omega})$ koordinat noktasına dönüşür.
2.3 Sürekli Görünüm Manifoldunun (Appearance Manifold) İnşası
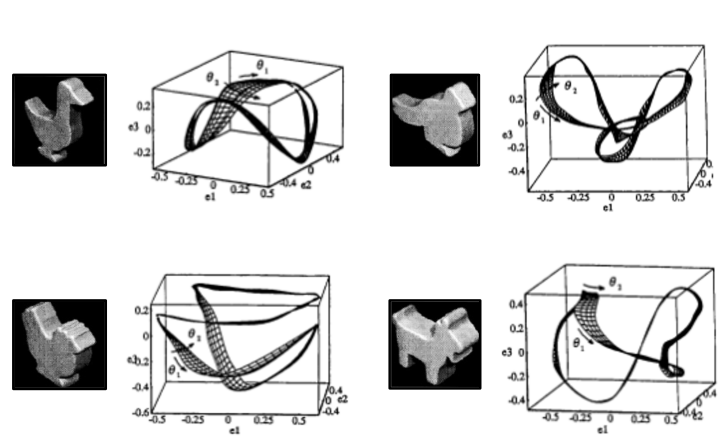
Fiziksel olarak döner tablayı sonsuz küçük adımlarla döndüremeyiz; görüntüler ancak $5^\circ$ veya $10^\circ$ gibi kesikli (discrete) aralıklarla çekilebilir. Bu kesikli projeksiyon noktaları öz-uzayda bir hat boyunca saçılır.
- Kübik Spline İnterpolasyonu (Cubic Splines): Kesikli $\mathbf{p}(\boldsymbol{\omega}_m)$ noktaları arasına kübik spline eğri ve yüzey interpolasyonu uygulanır.
- Sürekli ve Kapalı Manifold (Closed Manifold): Döner tabla $360^\circ$ döndüğünde nesne başladığı ilk açıya geri döndüğü için, bu yüzey kendi üzerine kıvrılarak kesintisiz, pürüzsüz ve kapalı bir Görünüm Manifoldu (Appearance Manifold) oluşturur.
3. Görünüm Eşleştirme (Appearance Matching - Online Recognition)
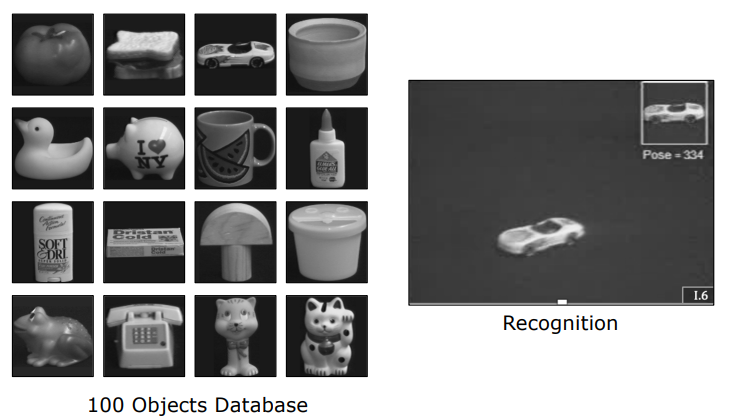
Eğitim aşamasında veritabanındaki tüm nesnelerin sürekli manifoldları $\mathbf{p}^{(q)}(\boldsymbol{\omega})$ inşa edildikten sonra, sahneden alınan yeni bir test görüntüsünü tanımak ve parametrelerini kestirmek için aşağıdaki gerçek zamanlı algoritma işletilir:
flowchart TD
    Input["Giris Test Goruntusu (I)"] --> Pre["1. On Isleme:<br/>Arka Plan Segmentasyonu ve Kanonik Boyutlandirma"]
    Pre --> Norm["2. Vektorel Normalizasyon:<br/>I_hat = I / norm(I)"]
    Norm --> Sub["3. Ortalama Cikarimi:<br/>f = f_hat - c^(q)"]
    Sub --> Proj["4. Eigenspace Projeksiyonu:<br/>p^(q) = (E^(q))^T f"]
    Proj --> Dist["5. Manifold Uzaklik Minimizasyonu:<br/>d^(q) = min_omega norm(p^(q) - p^(q)(omega))"]
    Dist --> Loop{"Tum q = 1...Q Nesneleri<br/>Icin Hesaplandi mi?"}
    Loop -->|Hayir| Proj
    Loop -->|Evet| Best["6. En Yakin Nesne Tespiti:<br/>r = argmin_q d^(q)"]
    Best --> Check{"d^(r) <= Esik T?"}
    Check -->|Evet| Match["Kimlik Onayi: Nesne r<br/>3B Durus: omega_1 | Aydinlatma: omega_2"]
    Check -->|Hayir| Unknown["Tanimlanamayan / Bilinmeyen Nesne"]

    style Input fill:#1a1a2e,stroke:#e94560,color:#fff
    style Pre fill:#16213e,stroke:#4cc9f0,color:#fff
    style Norm fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Sub fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Proj fill:#53354a,stroke:#e94560,color:#fff
    style Dist fill:#16213e,stroke:#4cc9f0,color:#fff
    style Loop fill:#1a1a2e,stroke:#4cc9f0,color:#fff
    style Best fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Check fill:#53354a,stroke:#e94560,color:#fff
    style Match fill:#1a1a2e,stroke:#4cc9f0,color:#fff
    style Unknown fill:#333,stroke:#888,color:#fff
3.1 Adım Adım Tanıma Algoritması
- Ön İşleme: Test görüntüsü $I$ segment edilir, kanonik boyuta getirilir ve $L_2$ normuna bölünerek normalize edilir: $\mathbf{f}’ = I / |I|$.
- Projeksiyon: $q$’ıncı nesnenin ortalama görüntüsü çıkarılarak o nesnenin öz-uzayına izdüşürülür:
$$\mathbf{p}^{(q)} = (E^{(q)})^T (\mathbf{f}’ - \mathbf{c}^{(q)})$$
- Uzaklık Minimizasyonu (Nearest Manifold Point): Projeksiyon noktası $\mathbf{p}^{(q)}$ ile o nesnenin sürekli manifoldu $\mathbf{p}^{(q)}(\boldsymbol{\omega})$ arasındaki en kısa Öklid mesafesi $d^{(q)}$ çözülür:
$$d^{(q)} = \min_{\boldsymbol{\omega}} |\mathbf{p}^{(q)} - \mathbf{p}^{(q)}(\boldsymbol{\omega})|$$
- Karar ve Parametre Kestirimi: En küçük mesafeyi veren nesne $r$ belirlenir:
$$r = \arg\min_q d^{(q)}$$
Eğer $d^{(r)} \le T$ (güvenlik eşiği) ise nesnenin kimliği $r$ olarak onaylanır. En yakın manifold noktasının parametresi olan $\boldsymbol{\omega}^* = [\omega_1^, \omega_2^]^T$ değeri, nesnenin sahnedeki 3B duruş açısını (pose) ve aydınlatma yönünü derece hassasiyetinde verir.
3.2 Öz-Uzay Mesafesinin SSD İspatı
Öz-uzayda ölçülen Öklid mesafesi, piksel uzayındaki pahalı SSD (Sum of Squared Differences) metriğine matematiksel olarak denktir:
$$d^2 = |\mathbf{p}_1 - \mathbf{p}2|^2 = \left| \sum{k=1}^{K} p_k^{(1)} \mathbf{e}k - \sum{k=1}^{K} p_k^{(2)} \mathbf{e}_k \right|^2 \approx |\mathbf{f}_1’ - \mathbf{f}_2’|^2 = \text{SSD}$$
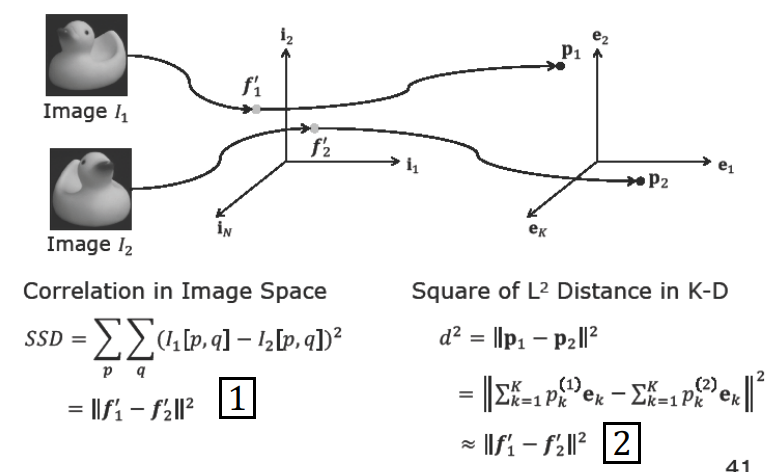
Bu sayede, piksel uzayında milyonlarca çarpma-toplama gerektiren şablon eşleme operasyonları, $K$-boyutlu uzayda birkaç basit çıkarma işlemine indirgenir.
4. Başarılı Uygulama Alanları (Applications)
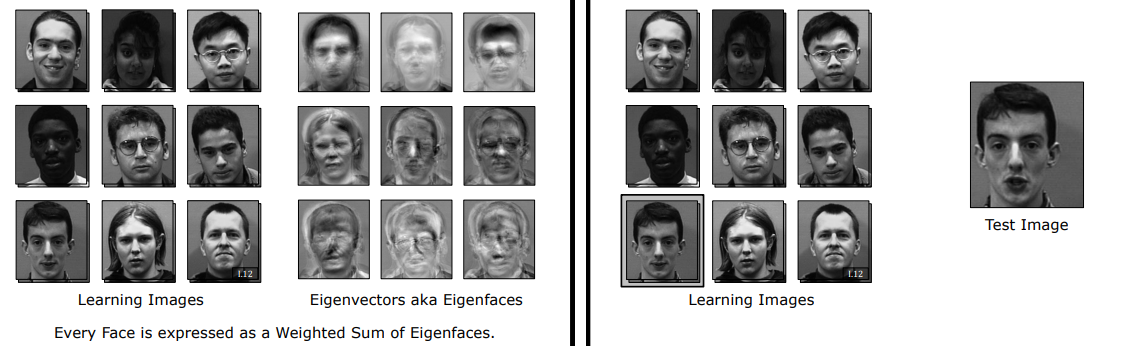
4.1 Yüz Tanıma: Eigenfaces (Turk & Pentland, 1991)
Matthew Turk ve Alex Pentland tarafından geliştirilen Eigenfaces (Öz-yüzler) algoritması, bilgisayarlı görü tarihinin en ünlü görünüm tabanlı uygulamasıdır.
- Yüz veri kümesinden çıkarılan temel bileşenler görselleştirildiğinde hayaletsi insan yüzlerine benzer (Eigenfaces).
- Her bir insan yüzü, bu temel öz-yüzlerin doğrusal bir kombinasyonu (ağırlıklı toplamı) olarak ifade edilir:
$$\text{Yüz Görüntüsü} \approx \mathbf{c} + w_1 \mathbf{e}_1 + w_2 \mathbf{e}_2 + \dots + w_K \mathbf{e}_K$$
- Tanıma işlemi, test yüzünün $[w_1, \dots, w_K]$ katsayılarının veritabanındaki kişi ağırlıklarıyla en yakın komşu mantığıyla karşılaştırılmasıyla saniyeler içinde gerçekleştirilir.
4.2 Robotik Yönlendirme ve Takip: Visual Servoing
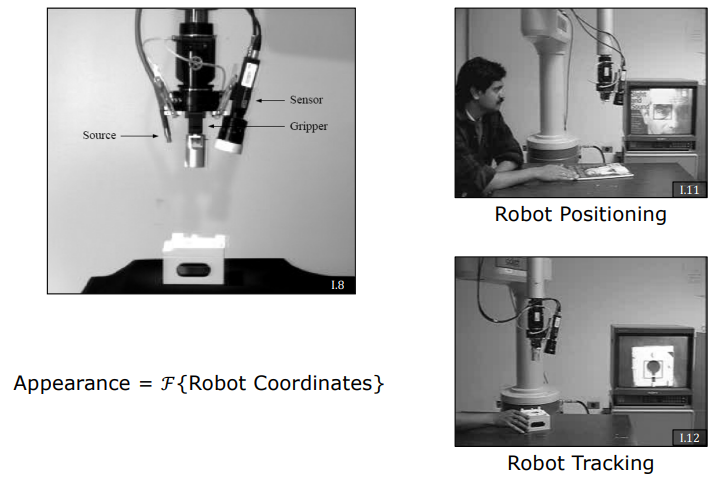
Endüstriyel montaj hatlarında (örneğin peg-in-hole / pimi deliğe takma görevi), robotun tutucusuna (gripper) monte edilen bir kamera kullanılır.
- Delik veya hedef parçanın 3B CAD koordinatlarını çözmek yerine, kameranın aldığı anlık görüntünün öz-uzay manifolduna göre yer değiştirmesi ($\Delta \mathbf{p}$) analiz edilir.
- Bu görünüm kayması, robot kontrolcüsüne doğrudan eklem hız ve konum düzeltme komutları olarak iletilir ($\text{Appearance} = \mathcal{F}{\text{Robot Coordinates}}$).
4.3 Zamansal Görsel Denetim (Temporal Inspection)
Elektronik devre kartlarının (PCB) ve karmaşık makine montajlarının kalite kontrolünde, robotik kol sabit bir yörüngede hareket ederken kartı tarar.
- Hata bulunmayan standart bir ürünün taranması öz-uzay üzerinde zaman parametreli tek bir Referans Yörünge Eğrisi üretir.
- Üretim bandından geçen yeni bir kart tarandığında, eğer üzerinde bir mikroçip eksikse veya lehim hatası varsa, taranan profil referans eğriden sapar ve hata anında lokalize edilir.
5. Özet ve Karşılaştırma
| Yöntem / Aşama | Klasik 3B Geometrik Yaklaşım | Görünüm Tabanlı (PCA + SVD + Manifold) |
|---|---|---|
| Model Temsili | CAD, Mesh, Voxel, CSG | Düşük boyutlu Eigenspace ($K \approx 15$) ve Sürekli Manifold |
| Sensör Gereksinimi | Lazer / Yapılandırılmış Işık / RGB-D | Standart 2B Kamera |
| Hesaplama Yükü | Ağır 3B nokta bulutu hizalama (ICP) | Milisaniyelik $K$-boyutlu Öklid uzaklık hesabı |
| Işık ve Duruş Çözümü | Ayrı ayrı karmaşık fotometrik analizler | Manifold üzerindeki $\boldsymbol{\omega}^*$ ile eş zamanlı kestirim |
| Hesaplama Optimizasyonu | $\mathcal{O}(N^3)$ Kovaryans Özdeğer Çözümü | $\mathcal{O}(M^2 N)$ Hızlı Tekil Değer Ayrışımı (SVD) |