Piksel İşleme, LSIS ve Sürekli Konvolüsyon
- 1. Görüntü İşlemeye Genel Bakış (Overview)
- 2. Piksel İşleme (Pixel / Point Processing)
- 3. LSIS (Doğrusal Ötelemeyle Değişmez Sistemler)
- 4. Sürekli Konvolüsyon (Continuous Convolution)
- 5. Darbe Yanıtı (Impulse Response) ve Birim Darbe Fonksiyonu
- 6. Konvolüsyonun Temel Özellikleri
- 7. Çok Boyutlu Konvolüsyon (Higher Dimensions)
1. Görüntü İşlemeye Genel Bakış (Overview)
Görüntü işleme, girdi olarak alınan bir görüntünün daha net, daha keskin veya analize daha uygun yeni bir görüntüye dönüştürülmesi sürecidir. Bilgisayarlı görü (computer vision) sistemlerinde, ham görsel veriler doğrudan işlenmeye veya analiz edilmeye her zaman uygun olmayabilir. Bu nedenle görüntü işleme teknikleri, karmaşık görü sistemlerinin “motor kapağının altında” (under the hood) yer alan en temel yapı taşlarıdır.
flowchart LR
    A["Ham Görüntü <br/> (Raw Image)"] --> B["Görüntü İşleme <br/> (Image Processing)"]
    B --> C["İyileştirilmiş Görüntü <br/> (Enhanced Image)"]
    B --> D["Öznitelik Haritası <br/> (Feature Map)"]
    style A fill:#1a1a2e,stroke:#e94560,color:#fff
    style B fill:#16213e,stroke:#0f3460,color:#fff
    style C fill:#0f3460,stroke:#e94560,color:#fff
    style D fill:#0f3460,stroke:#e94560,color:#fff
Görüntü işlemenin temel motivasyonları iki ana grupta toplanır:
1.1 Görüntü İyileştirme (Image Enhancement)
Fiziksel kısıtlar, sensör yetersizlikleri veya ortam koşulları nedeniyle bozulan görüntüleri iyileştirme işlemidir:
- Gürültü Giderme (Noise Removal): Yetersiz ışık koşullarında çekilen ve kumlanmış (grainy/noisy) görüntülerin temizlenmesi.
- Hareket Bulanıklığının Giderme (Motion Blur Removal): Hızlı hareket eden nesnelerin pozlama süresince sensör üzerinde oluşturduğu yayılma/bulaşma (smearing) etkisinin düzeltilmesi.
- Odak Dışı Bulanıklığı Giderme (Defocus Blur Removal): Nesnenin alan derinliğinin (depth of field) dışında kalması nedeniyle oluşan bulanıklığın giderilerek görüntünün keskinleştirilmesi.
1.2 Belirgin Bilgi Çıkarımı (Information Recovery)
Görsel analiz veya nesne saptama problemleri için en kritik ve ayırt edici özniteliklerin (salient features) ortaya çıkarılmasıdır. Bu süreç; kenarların (edges), köşelerin (corners) ve diğer ilgi çekici noktaların (interest points) saptanmasını ve belirginleştirilmesini içerir.
Key Insight: Görüntü işleme, piksellerin uzam durumunu değiştirerek görüntüyü hem insan gözü hem de algoritmik analizler için optimize eder.
2. Piksel İşleme (Pixel / Point Processing)
Piksel veya nokta işleme, bir görüntüye uygulanabilecek en basit ve hesaplama maliyeti en düşük işlem türüdür. Temel felsefesi, görüntünün her bir pikselini tek tek ele alıp, o pikselin koordinatından ve komşularının değerlerinden tamamen bağımsız olarak, sadece kendi parlaklık veya renk değerine göre önceden belirlenmiş bir eşleme (mapping) fonksiyonuyla dönüştürmektir.
flowchart TD
    In["Piksel f(x,y)"] --> T["Transfer Fonksiyonu T(f)"] --> Out["Piksel g(x,y)"]
    style In fill:#1a1a2e,stroke:#e94560,color:#fff
    style T fill:#16213e,stroke:#0f3460,color:#fff
    style Out fill:#0f3460,stroke:#e94560,color:#fff
Görüntü sürekli uzayda $f(x,y)$ şeklinde bir yoğunluk (parlaklık) fonksiyonu olarak tanımlanır. Piksel işleme dönüşümü matematiksel olarak şu şekilde ifade edilir:
$$g(x,y) = T(f(x,y))$$
Burada $f(x,y)$ girdi görüntüsünü, $g(x,y)$ çıktı görüntüsünü, $T$ ise yoğunluk değerlerini birebir eşleyen transfer fonksiyonunu temsil eder. Renkli (RGB) görüntülerde bu dönüşüm Kırmızı ($R$), Yeşil ($G$) ve Mavi ($B$) kanallarının her birine bağımsız olarak uygulanabilir.
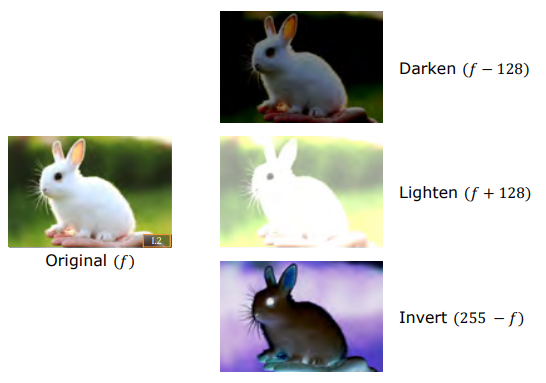
2.1 Yaygın Piksel İşleme Dönüşümleri
Koyulaştırma (Darken)
Her piksel değerinden sabit bir $C$ yoğunluk değeri çıkarılır:
$$g(x,y) = f(x,y) - C \quad (\text{Örn: } f(x,y) - 128)$$
Aydınlatma (Lighten)
Her piksel değerine sabit bir $C$ yoğunluk değeri eklenir:
$$g(x,y) = f(x,y) + C \quad (\text{Örn: } f(x,y) + 128)$$
Görüntü Negatifi (Invert / Negative)
8-bitlik bir sistemde parlaklık değerleri tersine çevrilir:
$$g(x,y) = 255 - f(x,y)$$
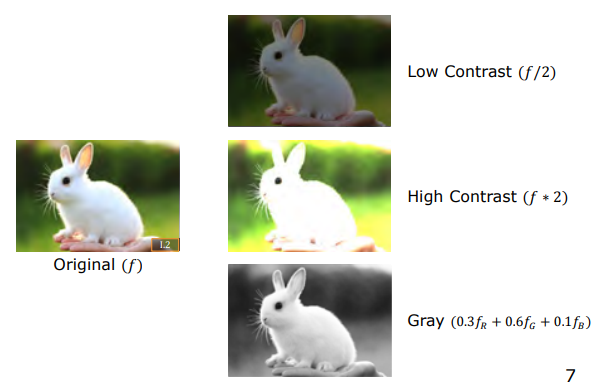
Düşük Kontrast (Lower Contrast)
Görüntünün yoğunluk dinamik aralığı daraltılır. Örneğin tüm değerler 2’ye bölünerek grileşme sağlanır:
$$g(x,y) = \frac{f(x,y)}{2}$$
Yüksek Kontrast (High Contrast)
Görüntünün yoğunluk aralığı genişletilir. Tüm piksel değerleri ölçek katsayısı ile çarpılır:
$$g(x,y) = f(x,y) \times 2$$
Warning: Doygunluk ve Kırpılma (Saturation & Clipping) Problemi
Kontrast artırılırken piksel değerleri görüntünün izin verilen maksimum dinamik aralığının (8-bit sistemlerde 255) üzerine çıkabilir. Bu durumda 255’ten büyük olan tüm değerler 255’e kırpılır (clip). Bu durum detay kaybına ve aşırı parlak beyaz blokların (saturation) oluşmasına neden olur:$$g(x,y) = \min(255, \max(0, T(f(x,y))))$$
Gri Tonlamaya Dönüştürme (Grayscale Conversion)
Renkli bir görüntünün RGB kanalları, insan gözünün parlaklık algısına (photopic luminosity curve) uygun ağırlıklarla doğrusal olarak birleştirilir:
$$g(x,y) = 0.3 \cdot R(x,y) + 0.6 \cdot G(x,y) + 0.1 \cdot B(x,y)$$
3. LSIS (Doğrusal Ötelemeyle Değişmez Sistemler)
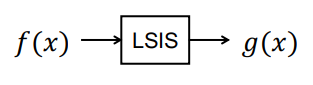
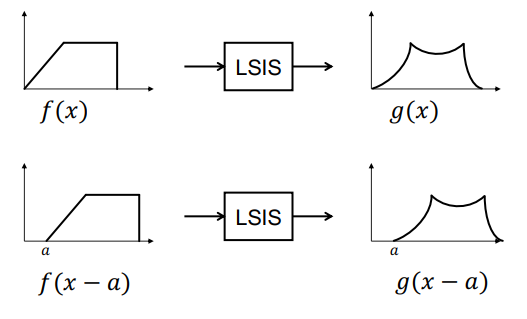
Doğrusal Ötelemeyle Değişmez Sistemler (Linear Shift Invariant Systems - LSIS), bilgisayarlı görü ve sinyal işlemedeki algoritmaların ezici çoğunluğunun temelini oluşturan son derece önemli bir sistem sınıfıdır. Bir girdinin ($f(x)$) bir LSIS sistemi aracılığıyla çıktıya ($g(x)$) dönüştürülmesi iki temel matematiksel ilkeye dayanır.
3.1 Doğrusallık (Linearity)
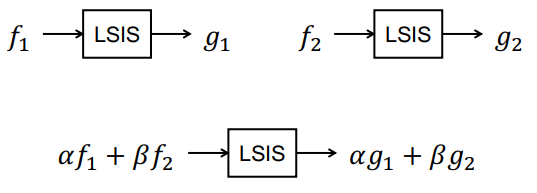
Sistem süperpozisyon ve ölçekleme ilkelerini korumalıdır. Sistemin $f_1(x)$ girdisine karşılık $g_1(x)$ çıktısı ve $f_2(x)$ girdisine karşılık $g_2(x)$ çıktısı ürettiği varsayılsın:
$$\text{LSIS}(f_1(x)) = g_1(x) \quad \text{ve} \quad \text{LSIS}(f_2(x)) = g_2(x)$$
Eğer sisteme bu girdilerin doğrusal bir kombinasyonu olan $\alpha f_1(x) + \beta f_2(x)$ verilirse, elde edilen çıktı da aynı doğrusal kombinasyon olmalıdır:
$$\text{LSIS}(\alpha f_1(x) + \beta f_2(x)) = \alpha \cdot g_1(x) + \beta \cdot g_2(x)$$
3.2 Ötelemeyle Değişmezlik (Shift Invariance)
Girdi sinyalinde yapılan bir kayma (öteleme), çıktıda da birebir aynı miktarda kaymaya neden olmalıdır:
$$\text{LSIS}(f(x - a)) = g(x - a)$$
3.3 Fiziksel Örnek: İdeal Mercek Sistemi
İdeal bir mercek sistemi mükemmel bir fiziksel LSIS örneğidir. Mercek odağındaki net görüntü $f$ iken, mercek arkaya kaydırıldığında oluşan bulanık görüntü $g$ olsun:
- Doğrusallık: Sahnede ışık yoğunluğu doğrusal olarak artırıldığında, odaklanmış görüntüdeki ($f$) parlaklık artışı ile odak dışı (defocused) görüntüdeki ($g$) parlaklık artışı tam olarak aynı oranda gerçekleşir.
- Ötelemeyle Değişmezlik: Sahnedeki bir nesne yatay veya dikey düzlemde ötelendiğinde, hem odaklanmış hem de bulanık görüntüdeki nesne izdüşümü tam olarak aynı miktarda kayar.
4. Sürekli Konvolüsyon (Continuous Convolution)
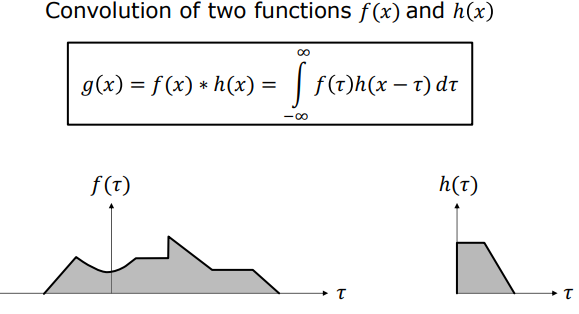
Matematiksel olarak, herhangi bir LSIS konvolüsyon işlemi gerçekleştirir ve konvolüsyon işlemi yapan her sistem bir LSIS’tir. İki sürekli fonksiyonun ($f(x)$ ve $h(x)$) konvolüsyonu ($*$) tek boyutta şu şekilde tanımlanır:
$$g(x) = f(x) * h(x) = \int_{-\infty}^{\infty} f(\tau) , h(x - \tau) , d\tau$$
4.1 Konvolüsyonun Adım Adım Geometrik Yorumu
Sürekli uzayda konvolüsyon işleminin gerçekleştirilmesi geometrik olarak 5 adımdan oluşur:
flowchart TD
    S1["1. Değişken Dönüşümü: f(τ) ve h(τ)"] --> S2["2. Ters Çevirme (Flip): h(-τ)"]
    S2 --> S3["3. Kaydırma (Shift): h(x - τ)"]
    S3 --> S4["4. Çarpma ve Entegrasyon: ∫ f(τ) h(x-τ) dτ"]
    S4 --> S5["5. x'i Kaydırarak Taramayı Tekrarlar"]
    style S1 fill:#1a1a2e,stroke:#e94560,color:#fff
    style S2 fill:#16213e,stroke:#0f3460,color:#fff
    style S3 fill:#16213e,stroke:#0f3460,color:#fff
    style S4 fill:#0f3460,stroke:#e94560,color:#fff
    style S5 fill:#0f3460,stroke:#e94560,color:#fff
- Değişken Dönüşümü: Fonksiyonlar $\tau$ integrasyon değişkeni cinsinden ifade edilir ($f(\tau)$ ve $h(\tau)$).
- Ters Çevirme (Flip): $h(\tau)$ fonksiyonu dikey eksene göre simetrik olarak katlanarak $h(-\tau)$ elde edilir.
- Kaydırma (Shift): Katlanmış fonksiyon $x$ kadar kaydırılarak $h(x - \tau)$ haline getirilir.
- Çarpma ve Entegrasyon (Multiply and Integrate): $h(x-\tau)$ fonksiyonu $f(\tau)$ üzerine bindirilir, iki fonksiyonun örtüştüğü bölgede nokta çarpımları hesaplanır ve entegre edilerek tek bir sayı (görüntünün o $x$ noktasındaki yoğunluk değeri) üretilir.
- Kaydırma İşleminin Tekrarı: $x$ kayma miktarı $-\infty$’dan $+\infty$’a doğru kaydırılarak tüm $g(x)$ çıktı fonksiyonu elde edilir.
4.2 Temel Konvolüsyon Örnekleri
İki Özdeş Dikdörtgenin Konvolüsyonu
Genişliği 2, yüksekliği 1 olan ve $x=0$ merkezli iki özdeş dikdörtgen fonksiyonu ele alınsın:
$$f(x) = \begin{cases} 1, & |x| \leq 1 \ 0, & |x| > 1 \end{cases} \quad \text{ve} \quad h(x) = \begin{cases} 1, & |x| \leq 1 \ 0, & |x| > 1 \end{cases}$$
- Dikdörtgenlerden biri dikey eksende katlanır (dikdörtgen simetrik olduğu için aynı kalır) ve $-\infty$ yönünden kaydırılır.
- İki dikdörtgen ilk olarak $x = -2$ noktasında temas eder.
- $x$ arttıkça örtüşen alan doğrusal olarak artar.
- $x = 0$ noktasında tam üst üste binerler ve alan maksimum değerine ulaşır: $\text{Genişlik} \times \text{Yükseklik} = 2 \times 1 = 2$.
- $x = 2$ noktasında örtüşme sona erer ve alan sıfıra iner.
- Sonuç: Taban genişliği 4, yüksekliği 2 olan simetrik bir üçgen fonksiyonudur.
Bir Dikdörtgen ve Bir Üçgenin Konvolüsyonu
$x=0$ merkezli bir dikdörtgen fonksiyonu ile bir üçgen fonksiyonunun konvolüsyonunda:
- Üçgen katlanıp dikdörtgen içine girerken, örtüşen bölgenin hem tabanı hem de yüksekliği $x$ ile doğrusal olarak büyür.
- Sonuç: Örtüşen alan entegrali $x$’in karesiyle orantılı, yani kuadratik (quadratic) bir fonksiyon şeklinde değişir.
4.3 Matematiksel İspat: Konvolüsyonun LSIS Olduğunun Kanıtı
1. Doğrusallık İspatı
Giriş sinyallerinin doğrusal kombinasyonu $f_{\text{in}}(\tau) = \alpha f_1(\tau) + \beta f_2(\tau)$ olsun. Sistemin çıktısı:
$$g(x) = \int_{-\infty}^{\infty} [\alpha f_1(\tau) + \beta f_2(\tau)] , h(x-\tau) , d\tau$$
İntegralin doğrusallık özelliğini kullanarak terimleri ayıralım:
$$g(x) = \alpha \int_{-\infty}^{\infty} f_1(\tau) , h(x-\tau) , d\tau + \beta \int_{-\infty}^{\infty} f_2(\tau) , h(x-\tau) , d\tau$$
$$g(x) = \alpha \cdot g_1(x) + \beta \cdot g_2(x)$$
Süperpozisyon ilkesi korunduğu için konvolüsyon doğrusaldır.
2. Ötelemeyle Değişmezlik İspatı
Girdi sinyalini $a$ kadar kaydıralım: $f_{\text{yeni}}(\tau) = f(\tau - a)$. Yeni çıktı:
$$g_{\text{yeni}}(x) = \int_{-\infty}^{\infty} f(\tau - a) , h(x - \tau) , d\tau$$
$\mu = \tau - a$ değişken dönüşümü uygulayalım ($d\mu = d\tau$ ve $\tau = \mu + a$):
$$g_{\text{yeni}}(x) = \int_{-\infty}^{\infty} f(\mu) , h(x - (\mu + a)) , d\mu$$
$$g_{\text{yeni}}(x) = \int_{-\infty}^{\infty} f(\mu) , h((x - a) - \mu) , d\mu = g(x - a)$$
Girdi $a$ kadar kaydırıldığında çıktı da tam olarak $a$ kadar kaymıştır. Sistem ötelemeyle değişmezdir.
5. Darbe Yanıtı (Impulse Response) ve Birim Darbe Fonksiyonu
Yapısı bilinmeyen bir LSIS (“kara kutu” - black box) sistemini tamamen karakterize etmek için sisteme özel bir girdi verilir. Bu girdi, Birim Darbe (Dirac Delta - $\delta(x)$) fonksiyonudur.
flowchart LR
    Delta["Birim Darbe δ(x)"] --> System["Kara Kutu (LSIS)"] --> Impulse["Darbe Yanıtı h(x)"]
    style Delta fill:#1a1a2e,stroke:#e94560,color:#fff
    style System fill:#16213e,stroke:#0f3460,color:#fff
    style Impulse fill:#0f3460,stroke:#e94560,color:#fff
5.1 Birim Darbe Fonksiyonunun Özellikleri
Matematiksel olarak birim darbe fonksiyonu, genişliği sonsuz küçük ($2\varepsilon$) ve yüksekliği sonsuz büyük ($1/(2\varepsilon)$) olan, ancak alanı her zaman 1’e eşit olan bir dikdörtgenin limit durumu ($\varepsilon \to 0$) şeklinde tanımlanır:
$$\int_{-\infty}^{\infty} \delta(x) , dx = 1$$
Delta fonksiyonunun en kritik özelliği Süzme / Eleme Özelliğidir (Sifting Property). Herhangi bir sürekli $b(x)$ fonksiyonu delta fonksiyonu ile konvolüsyona sokulursa:
$$\int_{-\infty}^{\infty} b(\tau) , \delta(x - \tau) , d\tau = b(x)$$
Delta fonksiyonunun alanı 1 olduğundan ve sadece $\tau = x$ noktasında sıfırdan farklı olduğu için, entegral doğrudan fonksiyonun o noktadaki değerini dışarı süzerek verir.
5.2 Darbe Yanıtı ($h$) ile Sistem Karakterizasyonu
Bilinmeyen bir LSIS sistemine girdi olarak $\delta(x)$ uygulandığında, sifting özelliğinden dolayı çıktıda doğrudan sistemin kendi transfer fonksiyonu elde edilir:
$$g(x) = \delta(x) * h(x) = h(x)$$
Bu nedenle $h(x)$ fonksiyonuna sistemin Darbe Yanıtı (Impulse Response) denir. Kara kutunun darbe yanıtı $h(x)$ bir kez ölçüldüğünde, sistemin tüm davranışı eksiksiz olarak çözülmüş olur. Çünkü sistemin bundan sonraki herhangi bir girdiye vereceği yanıt, sadece o girdinin $h(x)$ ile konvolüsyonu olacaktır.
5.3 Biyolojik ve Optik Uygulama: İnsan Gözünün PSF’i (Point Spread Function)
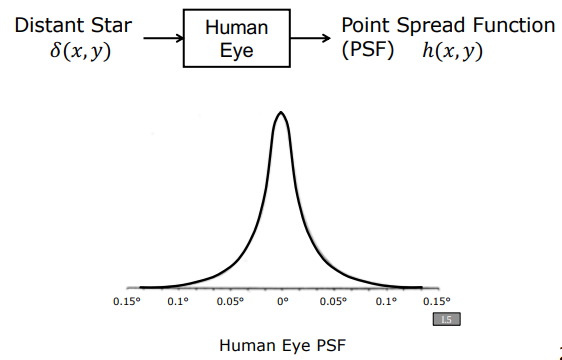
Lensler doğrusal ve ötelemeyle değişmez olduklarından, insan gözü de 2D bir LSIS sistemidir. Gözün darbe yanıtını ölçmek için retinaya 2D bir darbe uyarımı ($\delta(x,y)$) gönderilmesi gerekir.
- Yıldız Örneği: Bunun pratik ve fiziksel karşılığı uzaktaki bir yıldıza (distant star) bakmaktır. Yıldız sonsuz küçüklükte (bir nokta kaynak) ve çok parlak olduğu için mükemmel bir 2D fiziksel delta uyarımıdır.
- Bu nokta uyarımın retinada oluşturduğu 2D görüntüye Nokta Yayılım Fonksiyonu (Point Spread Function - PSF) denir.
- Sağlıklı bir insan gözünün deneysel olarak ölçülen PSF’i son derece dardır (merkezden sadece $0.05^\circ$ derecelik bir açıda sönümlenir). Bu dar yapı, etrafımızı son derece keskin görmemizi sağlar. PSF genişledikçe görüntüler bulanıklaşır.
6. Konvolüsyonun Temel Özellikleri
Konvolüsyon işleminin cebirsel özellikleri, karmaşık görüntü işleme zincirlerinin basitleştirilmesinde hayati rol oynar:
6.1 Değişmeli (Commutative)
$$f * h = h * f$$
6.2 Birleşmeli (Associative)
$$(f * h_1) * h_2 = f * (h_1 * h_2)$$
6.3 Ardışık Sistemler (Cascaded Systems)
Girdinin sırasıyla $h_1$ ve $h_2$ filtrelerinden geçtiği bir sistemde, iki ayrı konvolüsyon yapmak yerine, filtreler kendi arasında konvolüsyona sokularak tek bir eşdeğer darbe yanıtı ($h_{\text{eq}} = h_1 * h_2$) üretilebilir:
flowchart LR
    subgraph A1 ["Ayrı İşlem"]
        f1["f(x)"] --> H1["h1(x)"] --> H2["h2(x)"] --> g1["g(x)"]
    end
    subgraph A2 ["Tek Eşdeğer Filtre"]
        f2["f(x)"] --> Heq["heq = h1 * h2"] --> g2["g(x)"]
    end
    style H1 fill:#16213e,stroke:#0f3460,color:#fff
    style H2 fill:#16213e,stroke:#0f3460,color:#fff
    style Heq fill:#0f3460,stroke:#e94560,color:#fff
Bu durum hesaplama maliyetini önemli ölçüde düşürür.
7. Çok Boyutlu Konvolüsyon (Higher Dimensions)
Görüntüler 2 boyutlu sinyaller olduğundan, sürekli 2D konvolüsyon şu şekilde tanımlanır:
$$g(x,y) = f(x,y) * h(x,y) = \int_{-\infty}^{\infty} \int_{-\infty}^{\infty} f(\tau, \mu) , h(x - \tau, y - \mu) , d\tau , d\mu$$
Bu işlemde $h$ fonksiyonu hem $x$ hem de $y$ eksenlerinde olmak üzere iki kez katlanır (double flip), ardından 2D düzlem üzerinde kaydırılarak çarpım entegralleri hesaplanır.
Key Insight: Bu matematiksel tanım, medikal görüntülemede (MRI, BT, Ultrason) kullanılan 3 boyutlu hacimsel (volumetric) verilere de $3D$ entegral uzayı eklenerek doğrudan genişletilebilir.