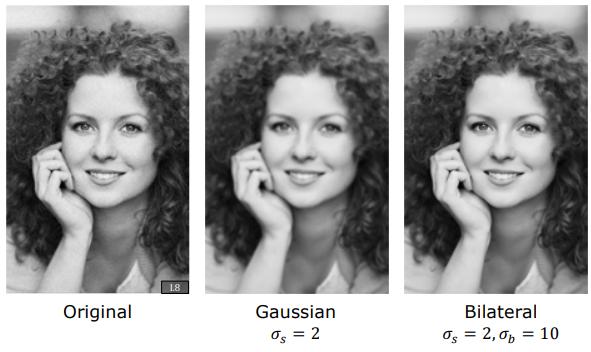
Doğrusal ve Doğrusal Olmayan Görüntü Filtreleri
- 1. Ayrık 2D Konvolüsyon (Discrete 2D Convolution)
- 2. Kenar Sınır Problemleri (Border Problems)
- 3. Klasik Doğrusal Filtre Tipleri
- 4. Gauss Pürüzsüzleştirmesi (Gaussian Smoothing)
- 5. Doğrusal Olmayan Filtreler (Non-Linear Filters)
1. Ayrık 2D Konvolüsyon (Discrete 2D Convolution)
Gerçek dünyada bilgisayarlı görü sistemleri sürekli fonksiyonlarla değil, ayrık piksel ızgaralarından oluşan dijital matrislerle çalışır. $M \times N$ boyutunda bir $f[i,j]$ görüntüsü ile $h[i,j]$ maskesinin (mask/kernel/filter) ayrık 2D konvolüsyonu matematiksel olarak şu şekilde tanımlanır:
$$g[i,j] = f[i,j] * h[i,j] = \sum_{m} \sum_{n} f[m,n] , h[i - m, j - n]$$
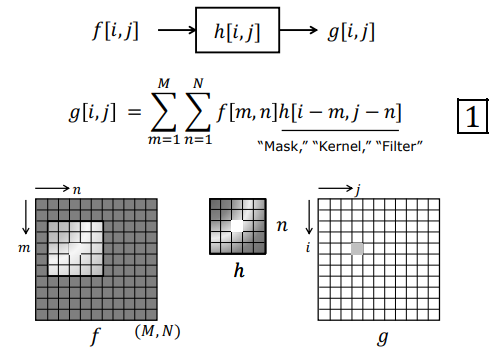
Burada $i$ satır (row) numarasını, $j$ ise sütun (column) numarasını temsil eder.
flowchart TD
    Step1["1. Çift Katlama (Double Flip): h[-m, -n]"] --> Step2["2. Merkezleme (Overlay): f[i,j] üzerinde"]
    Step2 --> Step3["3. Nokta Çarpımları (Multiply)"]
    Step3 --> Step4["4. Toplam (Sum) -> g[i,j]"]
    Step4 --> Step5["5. Tarama (Raster Scan)"]
    style Step1 fill:#1a1a2e,stroke:#e94560,color:#fff
    style Step2 fill:#16213e,stroke:#0f3460,color:#fff
    style Step3 fill:#16213e,stroke:#0f3460,color:#fff
    style Step4 fill:#0f3460,stroke:#e94560,color:#fff
    style Step5 fill:#0f3460,stroke:#e94560,color:#fff
1.1 Ayrık Konvolüsyonun Çalışma Mekanizması
Konvolüsyon işlemini yazılımsal veya görsel olarak gerçekleştirmek için 5 adım izlenir:
- Çift Katlama (Double Flip): Maske ($h$) hem yatay eksende ($m$) hem de dikey eksende ($n$) ters çevrilerek $h[-m, -n]$ elde edilir.
- Merkezleme (Overlay): Katlanmış maskenin geometrik merkezi, çıktı değeri hesaplanacak hedef piksel $[i,j]$ üzerine yerleştirilir.
- Nokta Çarpımları (Multiply): Maske hücrelerindeki ağırlıklar ile çakışan piksel yoğunluk değerleri karşılıklı olarak çarpılır.
- Toplam (Sum): Elde edilen tüm çarpım sonuçları toplanır ve çıktı görüntüsünün $g[i,j]$ konumuna yazılır.
- Tarama (Raster Scan): Bu işlem, maske tüm görüntü üzerinde soldan sağa ve yukarıdan aşağıya kaydırılarak (slide) her piksel için tekrarlanır.
2. Kenar Sınır Problemleri (Border Problems)
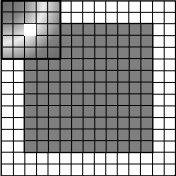
Bir filtre maskesi görüntünün kenar piksellerine yerleştirildiğinde, maskenin bir kısmı görüntünün sınırlarının dışına taşar. Dışarı taşan bölgede piksel verisi bulunmadığı için doğrudan konvolüsyon çarpımı yapılamaz.
flowchart LR
    A["Görüntü Sınırı"] --- B["Kenar Yoksay (Ignore) <br/> Kırpılmış Görüntü"]
    A --- C["Sabit Doldurma (Constant) <br/> Zero Padding"]
    A --- D["Yansıtarak Doldurma (Reflection) <br/> Mirroring"]
    style A fill:#1a1a2e,stroke:#e94560,color:#fff
    style B fill:#16213e,stroke:#0f3460,color:#fff
    style C fill:#16213e,stroke:#0f3460,color:#fff
    style D fill:#0f3460,stroke:#e94560,color:#fff
Bu sorunu çözmek için pratikte üç temel yöntem kullanılır:
2.1 Kenarları Yoksaymak (Ignore Border)
Maske sadece tamamen görüntünün sınırları içerisinde kalabildiği pikseller üzerinde çalıştırılır. Çıktı görüntüsü kenarlardan maske yarıçapı kadar kırpılır; dolayısıyla çıktı görüntüsü orijinal görüntüden daha küçük olur.
2.2 Sabit Değerle Doldurmak (Constant / Zero Padding)
Görüntünün dışı sabit bir parlaklık değeriyle (genellikle $0$ / siyah veya tüm görüntünün ortalama parlaklık değeriyle) doldurulur.
2.3 Yansıtarak Doldurmak (Reflection Padding)
Sınır pikselleri dışarıya doğru ayna simetrisiyle yansıtılır. Bu yöntem kenar geçişlerinde en doğal sonucu verir ve yapay sınır hatlarının (boundary artifacts) oluşmasını engeller.
3. Klasik Doğrusal Filtre Tipleri
3.1 Birim Darbe Filtresi (Impulse Filter)
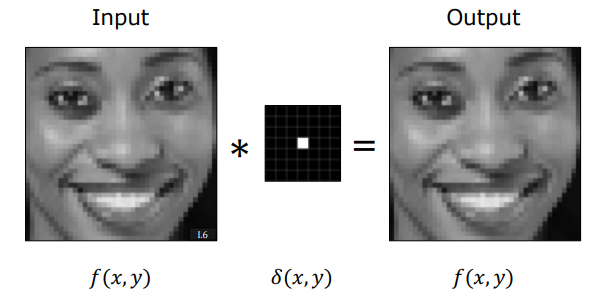
Merkezinde 1, diğer tüm elemanlarında 0 olan bir maske görüntüyü değiştirmeden aynen çıktıya aktarır. Süzme (sifting) özelliğinden dolayı çıktı girdiyle aynıdır:
$$g[i,j] = f[i,j] * \delta[i,j] = f[i,j]$$
3.2 Görüntü Kaydırma Filtresi (Shift Filter)
Eğer birim darbe filtrenin sağ alt köşesine yerleştirilirse, konvolüsyonun çift katlama (double flip) doğası gereği darbe sol üste geçer. Bu filtre görüntüyü 1 piksel aşağı ve sağa kaydırır:
$$h = \begin{bmatrix} 0 & 0 & 0 \ 0 & 0 & 0 \ 0 & 0 & 1 \end{bmatrix} \implies g[i,j] = f[i-1, j-1]$$
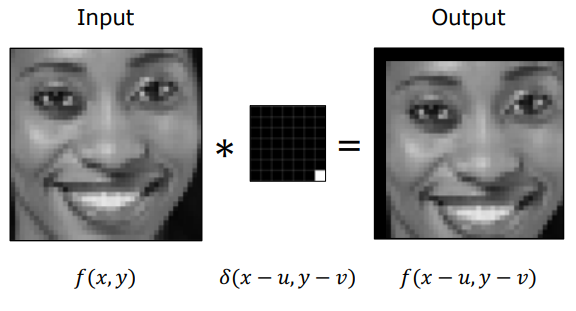
3.3 Kutu Filtresi (Box / Averaging Filter)
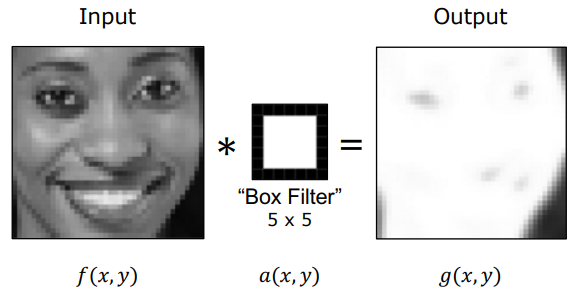
Pikselleri yerel komşuluğunda pürüzsüzleştirmek (blur) için kullanılır. Örneğin $5 \times 5$ boyutunda, her hücresinde 1 olan unnormalize bir kutu filtresi ele alınsın:
$$h_{\text{unnorm}} = \begin{bmatrix} 1 & 1 & 1 & 1 & 1 \ \vdots & & \ddots & & \vdots \ 1 & 1 & 1 & 1 & 1 \end{bmatrix}$$
Warning: Doygunluk Hatası (Saturation) ve Normalizasyon
Bu maske unnormalize olarak uygulandığında çıktı pikselleri 25 kat daha parlak hale gelir ve dinamik aralığı (255) aşarak tamamen beyaza doyup (saturation) kilitlenir.
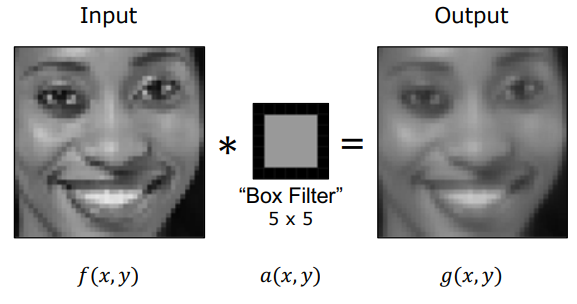
Çözüm: Filtrenin tüm ağırlıklarının toplamı tam olarak 1 olmalıdır. Bu nedenle maske elemanları filtre alanına ($25$) bölünür:
$$h_{\text{box}} = \frac{1}{25} \begin{bmatrix} 1 & 1 & 1 & 1 & 1 \ \vdots & & \ddots & & \vdots \ 1 & 1 & 1 & 1 & 1 \end{bmatrix}$$
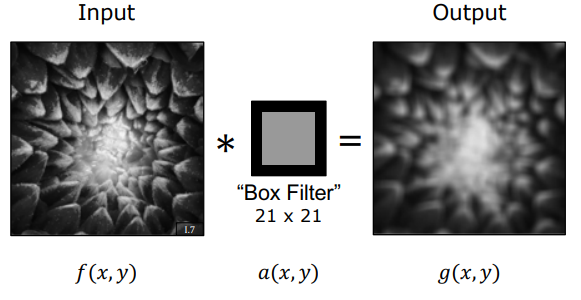
Key Insight: Büyük kutu filtreleri (örn: $21 \times 21$) görüntüyü pürüzsüzleştirirken keskin dikey ve yatay sınırlara sahip olduklarından çıktı görüntüsünde kutulaşma/bloklaşma yapaylıkları (blocky artifacts) üretir.
4. Gauss Pürüzsüzleştirmesi (Gaussian Smoothing)
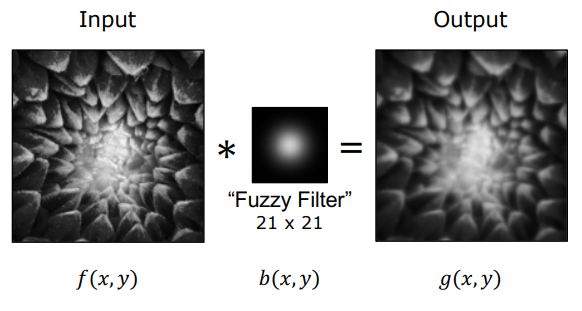
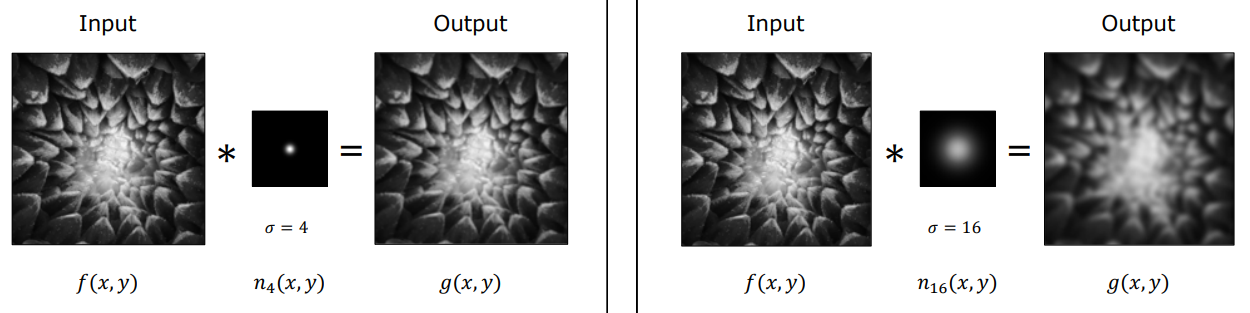
Kutu filtresinin bloklaşma hatasını gidermek için rotasyonel olarak simetrik, merkezden uzaklaştıkça ağırlığı düzgünce azalan dairesel ve yumuşak bir filtre olan Gauss fonksiyonu kullanılır.
4.1 Gauss Kernel Matematiği
Ayrık 2D uzayda Gauss filtresi şu şekilde tanımlanır:
$$G_{\sigma}[i,j] = \frac{1}{2\pi\sigma^2} e^{-\frac{i^2 + j^2}{2\sigma^2}}$$
Burada:
- $i, j$: Merkez piksele olan satır ve sütun uzaklıkları.
- $\sigma$ (Standart Sapma): Filtrenin ne kadar geniş yayılacağını (bulanıklık miktarını) kontrol eder. $\sigma^2$ ise varyanstır.
- $\frac{1}{2\pi\sigma^2}$ Katsayısı: Filtrenin boyutundan bağımsız olarak, altındaki toplam hacmin (enerjinin) her zaman 1’e normalize kalmasını sağlar.
4.2 Maske Boyutu Seçimi ($K \times K$)
Gauss fonksiyonu teorik olarak sonsuzda sıfıra ulaşır. Ancak bilgisayarda sonsuz boyutlu maske kullanılamayacağı için Gauss enerjisinin %99.7’sini kapsamak adına pratik kural (rule of thumb) ile maske boyutu ($K$) belirlenir:
$$K \approx 2\pi\sigma \quad (\text{veya } K \approx 6\sigma)$$
4.3 Gauss Filtresinin Ayrılabilirlik (Separability) Özelliği
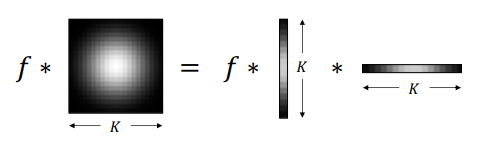
Gauss filtresinin bilgisayarlı görüde çok tercih edilmesinin temel nedeni matematiksel olarak ayrılabilir (separable) olmasıdır.
Matematiksel İspat
2D Gauss üstel ifadesi yatay ve dikey bileşenlerinin çarpımı olarak ayrıştırılabilir:
$$e^{-\frac{m^2 + n^2}{2\sigma^2}} = e^{-\frac{m^2}{2\sigma^2}} \cdot e^{-\frac{n^2}{2\sigma^2}}$$
Ayrık 2D konvolüsyon denkleminde bu ifade yerine yazıldığında:
$$g[i,j] = \sum_{m} \sum_{n} f[m,n] \cdot \left( \frac{1}{2\pi\sigma^2} e^{-\frac{(i-m)^2 + (j-n)^2}{2\sigma^2}} \right)$$
$$g[i,j] = \frac{1}{2\pi\sigma^2} \sum_{m} e^{-\frac{(i-m)^2}{2\sigma^2}} \left( \sum_{n} f[m,n] \cdot e^{-\frac{(j-n)^2}{2\sigma^2}} \right)$$
Bu denklem gösterir ki: Görüntüyü $K \times K$ boyutlarında tek bir 2D Gauss filtresiyle konvolüsyona sokmak yerine, önce $K$ uzunluğunda tek boyutlu (1D) yatay bir Gauss filtresiyle, ardından elde edilen sonucu dikey 1D Gauss filtresiyle konvolüsyona sokmak tam olarak aynı sonucu verir:
$$\text{2D } G_{\sigma} \equiv \text{1D Yatay } G_{\sigma} * \text{1D Dikey } G_{\sigma}$$
flowchart LR
    A["Görüntü f[i,j]"] --> B["1D Yatay Gaussian Filter <br/> (K çarpım)"]
    B --> C["1D Dikey Gaussian Filter <br/> (K çarpım)"]
    C --> D["Çıktı g[i,j]"]
    style A fill:#1a1a2e,stroke:#e94560,color:#fff
    style B fill:#16213e,stroke:#0f3460,color:#fff
    style C fill:#16213e,stroke:#0f3460,color:#fff
    style D fill:#0f3460,stroke:#e94560,color:#fff
Hesaplama Maliyeti Karşılaştırması (Piksel Başına)
$K \times K$ boyutlarında bir filtre penceresi için tek bir pikselin işlem maliyeti:
- Ayrılmayan Doğrudan 2D Filtre:
- Çarpım sayısı: $K^2$
- Toplama sayısı: $K^2 - 1$
- Ayrılabilir 1D + 1D Filtre:
- Çarpım sayısı: $2K$
- Toplama sayısı: $2(K - 1)$
Performance Optimization ($K = 21$ Örneği):
- Doğrudan 2D: $21^2 = 441$ Çarpım, $440$ Toplama.
- Ayrılabilir 1D + 1D: $2 \times 21 = 42$ Çarpım, $40$ Toplama.
Kazanç: Yaklaşık 10.5 kat daha az işlem! Maske boyutu $K$ büyüdükçe bu donanımsal kazanç lineer oran karşısında üstel fark yaratır.
5. Doğrusal Olmayan Filtreler (Non-Linear Filters)
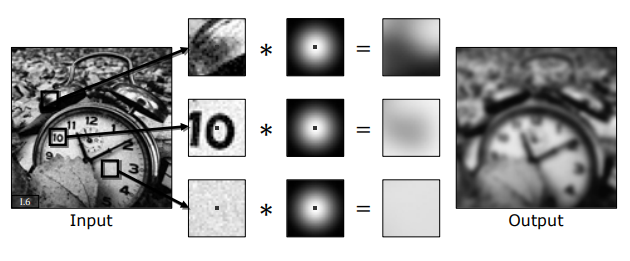
Doğrusal konvolüsyon filtreleri gürültüyü azaltırken kenar geçişlerindeki yüksek frekanslı sinyalleri de yok ederek keskin kenarları bulanıklaştırır (blur). Bu sınırlamayı aşmak için doğrusal olmayan algoritmik filtreler kullanılır.
5.1 Medyan Filtresi (Median Filter)
Görüntüde rastgele piksellerin tamamen beyaz (255) veya tamamen siyah (0) olmasına Tuz ve Biber Gürültüsü (Salt and Pepper Noise) denir.
flowchart TD
    Sub1["1. K x K Yerel Pencere"] --> Sub2["2. Pikselleri Küçükten Büyüğe Sırala"]
    Sub2 --> Sub3["3. Listenin Tam Ortasındaki (Medyan) Değeri Seç"]
    Sub3 --> Sub4["4. Hedef Piksele Atayarak Gürültüyü Temizle"]
    style Sub1 fill:#1a1a2e,stroke:#e94560,color:#fff
    style Sub2 fill:#16213e,stroke:#0f3460,color:#fff
    style Sub3 fill:#0f3460,stroke:#e94560,color:#fff
    style Sub4 fill:#0f3460,stroke:#e94560,color:#fff
- Doğrusal Filtre Hatası: Gauss veya Kutu filtresi bu gürültüye uygulandığında, aykırı (outlier) uç değerleri komşuluğa yayarak (smearing) görüntüyü çamurlaştırır ve gürültüyü temizleyemez.
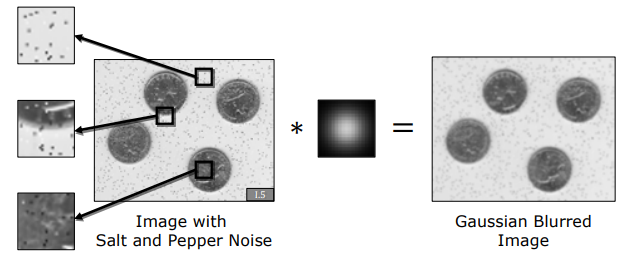
- Medyan Filtre Çalışma Prensibi: $K \times K$ boyutundaki yerel pencere içindeki tüm piksel değerleri küçükten büyüğe sıralanır. Bu sıralı listenin tam ortasındaki (medyan) değer hedef piksele atanır.
- Neden Başarılı? Tuz (255) ve biber (0) değerleri sıralı listenin en uçlarında (en küçük veya en büyük) yer aldığından, listenin tam ortasındaki medyan değer olarak seçilmeleri istatistiksel olarak imkansızdır. Böylelikle gürültü, kenarlar hiç bozulmadan temizlenir.
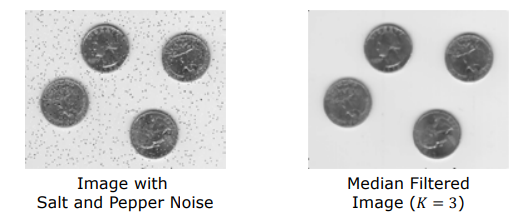
- Kusuru: Filtre boyutu çok büyütüldüğünde ($11 \times 11$), medyan filtre suluboya efekti (painterly artifact) oluşturarak ince detayları yok eder.
5.2 İki Taraflı Filtre (Bilateral Filter)
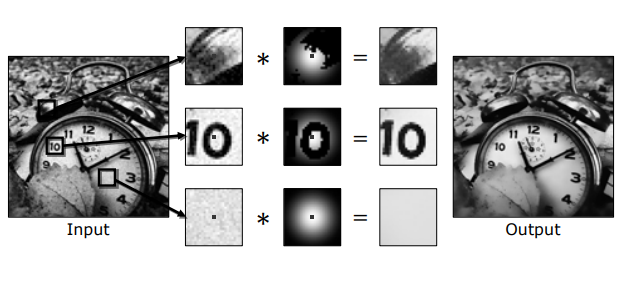
İki taraflı filtre (Bilateral Filter), görüntünün keskin kenarlarını (high-frequency edges) korurken düz bölgelerdeki gürültüyü pürüzsüzleştiren (edge-preserving smoothing) doğrusal olmayan bir filtredir.
flowchart LR
    Gs["Uzaysal Gauss Gs <br/> (Fiziksel Mesafe)"] --> Mult["Çarpım <br/> Gs x Gr"]
    Gr["Parlaklık Gauss Gr <br/> (Yoğunluk Farkı)"] --> Mult
    Mult --> Out["Kenar Koruyucu Filtre Maskesi"]
    style Gs fill:#1a1a2e,stroke:#e94560,color:#fff
    style Gr fill:#16213e,stroke:#0f3460,color:#fff
    style Mult fill:#0f3460,stroke:#e94560,color:#fff
    style Out fill:#0f3460,stroke:#e94560,color:#fff
Çalışma Mekanizması ve Çift Gauss Yaklaşımı
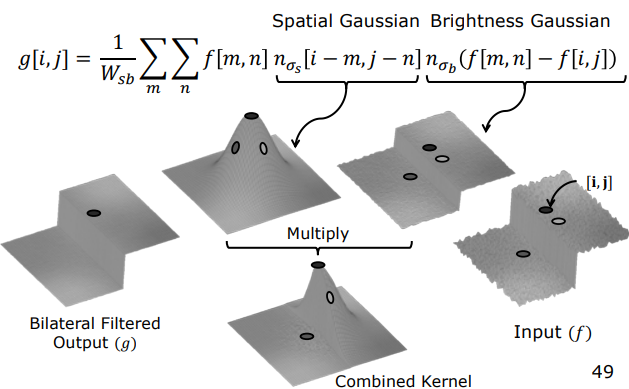
Standart Gauss filtresi sadece piksellerin fiziksel yakınlığına ($G_s$) odaklanırken, İki Taraflı Filtre buna ek olarak piksellerin parlaklık benzerliğine ($G_r$) de odaklanır:
$$g[i,j] = \frac{1}{W[i,j]} \sum_{m} \sum_{n} f[i-m, j-n] \cdot G_s[m,n] \cdot G_r[m,n]$$
Burada:
-
Uzaysal Gauss (Spatial Gaussian - $G_s$): Pikseller arasındaki fiziksel mesafeye göre ağırlık verir:
$$G_s[m,n] = e^{-\frac{m^2 + n^2}{2\sigma_s^2}}$$
-
Parlaklık Gauss’u (Range/Brightness Gaussian - $G_r$): Merkez piksel ile komşu piksel arasındaki parlaklık farkına göre ağırlık verir:
$$G_r[m,n] = e^{-\frac{(f[i-m, j-n] - f[i,j])^2}{2\sigma_r^2}}$$
Dinamik Normalizasyon Faktörü ($W[i,j]$)
Filtre kenar sınırlarına geldikçe maskenin şekli asimetrik olarak kırpılacağından (çünkü karşı taraftaki piksellerin parlaklık farkı çok yüksektir ve $G_r \to 0$ olur), filtrenin toplam enerjisini 1 tutmak için normalizasyon sabiti her pikselde yeniden hesaplanır:
$$W[i,j] = \sum_{m} \sum_{n} G_s[m,n] \cdot G_r[m,n]$$
Kenar Koruma Mantığı
Filtre bir adım kenarının (step edge) sol tarafında yer aldığında:
- Sol taraftaki pikseller merkez pikselle benzer parlaklıktadır $\implies G_r \approx 1$ olur ve uzaysal Gauss ($G_s$) normal çalışır.
- Sağ taraftaki (kenarın karşı tarafındaki) pikseller çok farklı parlaklıktadır $\implies G_r \approx 0$ olur.
- Sonuç: Filtre maskesi kenar çizgisinde asimetrik olarak kesilir (truncated). Karşı taraftaki pikseller filtreye dahil edilmediği için kenar üzerinden bulanıklaşma geçişi (blur across edges) gerçekleşmez.
Parametrelerin Etkileri
-
$\sigma_s$ (Uzaysal Sigma) artırılırsa düz alanlarda daha geniş pürüzsüzleşme elde edilir.
-
$\sigma_r$ (Parlaklık Sigması) çok büyük seçilirse ($\sigma_r \to \infty$):
$$G_r[m,n] \to e^0 = 1$$
Parlaklık filtresi etkisizleşir ve İki Taraflı Filtre doğrudan standart doğrusal Gauss Filtresine indirgenir.
5.3 Gauss ve Bilateral Filtre Karşılaştırması