Şablon Eşleme (Template Matching)
- 1. Şablon Eşleştirme Problemi (Template Matching)
- 2. Kare Farkların Toplamı (Sum of Squared Differences - SSD)
- 3. Çapraz Korelasyon (Cross-Correlation)
- 4. Doğrudan Korelasyonun Kusuru ve Parlaklık Hassasiyeti
- 5. Normalize Çapraz Korelasyon (Normalized Cross-Correlation - NCC)
1. Şablon Eşleştirme Problemi (Template Matching)
Şablon eşleştirme (Template Matching); büyük bir $f[x,y]$ ana görüntüsü içerisinde, boyut olarak daha küçük olan bir $T[u,v]$ şablon görüntüsünün (desenin / yamanın) nerede yer aldığını koordinat bazlı olarak saptama ve konumlandırma problemidir.
flowchart LR
    Target["Ana Görüntü f[x,y]"] --> Slide["Şablonu Görüntü Üzerinde Kaydır T[u,v]"]
    Slide --> Metric["Benzerlik / Hata Metriği Hesapla"]
    Metric --> Peak["Maksimum Eşleşme Koordinatı (i*, j*)"]
    style Target fill:#1a1a2e,stroke:#e94560,color:#fff
    style Slide fill:#16213e,stroke:#0f3460,color:#fff
    style Metric fill:#16213e,stroke:#0f3460,color:#fff
    style Peak fill:#0f3460,stroke:#e94560,color:#fff
Fiziksel Senaryo Örneği
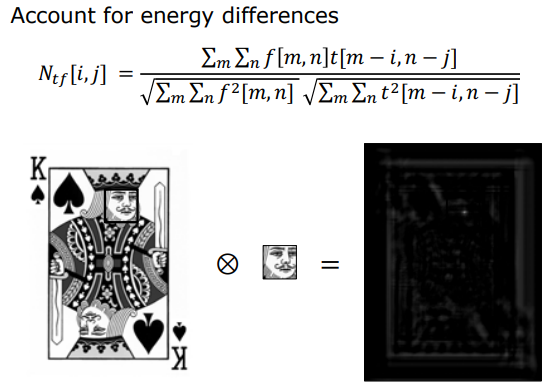
Bir iskambil kartı destesi görüntüsü ($f[x,y]$) içerisinde sadece Maça Papazı kartının yüz bölgesini ($T[u,v]$ şablonu) aratıp geometrik olarak doğru koordinatta tespit etmek tipik bir şablon eşleme uygulamasıdır.
2. Kare Farkların Toplamı (Sum of Squared Differences - SSD)
Şablon ile ana görüntü arasındaki geometrik ve renk farkını ölçmenin en doğrudan ve sezgisel yolu, çakışan piksellerin parlaklık farklarının karesini alıp toplamaktır.
Eşik kayması koordinatları $(i,j)$ olmak üzere, $E[i,j]$ hata metriği matematiksel olarak şu şekilde tanımlanır:
$$E[i,j] = \sum_{m} \sum_{n} \left( f[m,n] - T[m-i, n-j] \right)^2$$
Key Insight: Hata değeri $E[i,j]$ sıfıra ne kadar yakınsa ($E[i,j] \to 0$), ilgili $(i,j)$ koordinatında şablonla o kadar mükemmel uyum sağlayan bir bölge bulunmuş demektir.
2.1 SSD Formülünün Cebirsel Açılımı
Kare ifade açılıp toplam sembolleri terimlere dağıtıldığında:
$$E[i,j] = \sum_{m}\sum_{n} \left( f^2[m,n] + T^2[m-i, n-j] - 2 \cdot f[m,n] \cdot T[m-i, n-j] \right)$$
$$E[i,j] = \sum_{m}\sum_{n} f^2[m,n] + \sum_{m}\sum_{n} T^2[m-i, n-j] - 2 \sum_{m}\sum_{n} f[m,n] \cdot T[m-i, n-j]$$
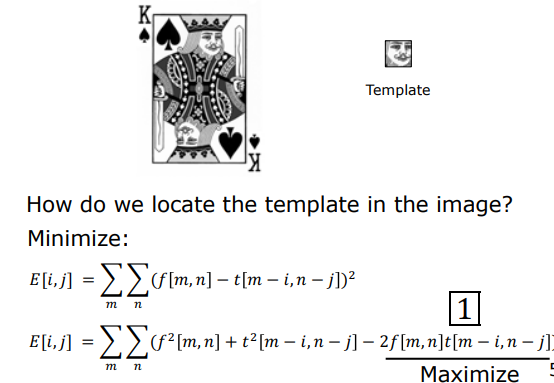
Bu cebirsel denklemin bileşenleri incelendiğinde:
- $\sum \sum T^2$ (Şablon Enerjisi): Şablon sabit olduğu için pencere kaydırılsa dahi toplam enerjisi değişmez (sabit sayıdır).
- $\sum \sum f^2$ (Yerel Görüntü Enerjisi): Görüntünün o an çakışan yerel bölgesinin piksel enerjiler toplamıdır.
- $-2 \sum \sum f \cdot T$ (Çapraz Terim): Formüldeki üçüncü terimin başında negatif ($-$) işareti yer almaktadır.
Bu durum kritik bir cebirsel ilişkiyi ortaya çıkarır: Hata metriğini ($E[i,j]$) minimize etmek, başında eksi işareti bulunan üçüncü terimi ($\sum \sum f \cdot T$) maksimize etmekle doğrudan eşdeğerdir. Bu üçüncü terim, şablon ile görüntünün Çapraz Korelasyonudur (Cross-Correlation).
3. Çapraz Korelasyon (Cross-Correlation)
Şablon ile görüntünün örtüşen piksellerinin doğrudan çarpımlarının toplamını ifade eden Çapraz Korelasyon ($\otimes$), matematiksel olarak şu şekilde ifade edilir:
$$R[i,j] = f[i,j] \otimes T[i,j] = \sum_{m} \sum_{n} f[m,n] \cdot T[m-i, n-j]$$
flowchart TD
    subgraph Conv ["Konvolüsyon (*)"]
        C1["Maskeyi Hem Yatay Hem Dikey Katla (Double Flip)"] --> C2["Görüntü Üzerinde Kaydırarak Çarp ve Topla"]
    end
    subgraph Corr ["Korelasyon (⊗)"]
        K1["Şablonu Katlamadan Olduğu Gibi Al (No Flip)"] --> K2["Görüntü Üzerinde Doğrudan Kaydırarak Çarp ve Topla"]
    end
    style C1 fill:#1a1a2e,stroke:#e94560,color:#fff
    style C2 fill:#16213e,stroke:#0f3460,color:#fff
    style K1 fill:#16213e,stroke:#0f3460,color:#fff
    style K2 fill:#0f3460,stroke:#e94560,color:#fff
3.1 Konvolüsyon ve Korelasyon Farkı
İki işlem görünüşte benzer olsa da aralarında temel bir operasyonel fark bulunur:
-
Konvolüsyon (Convolution - $*$): Maske pikselleri hedef piksele yerleştirilmeden önce yatay ve dikey eksenlerde iki kez çevrilir (double flip):
$$g[i,j] = f[i,j] * h[i,j] = \sum_{m} \sum_{n} f[m,n] \cdot h[i-m, j-n]$$
-
Korelasyon (Correlation - $\otimes$): Şablon görüntü üzerine hiçbir katlama yapılmadan (no flipping) doğrudan yerleştirilir ve kaydırılır:
$$R[i,j] = f[i,j] \otimes T[i,j] = \sum_{m} \sum_{n} f[m,n] \cdot T[m-i, n-j]$$
Yazılımsal uygulamalarda iki işlem, maskeyi ters çevirme adımı hariç birebir aynı döngü yapılarıyla çalıştırılır.
4. Doğrudan Korelasyonun Kusuru ve Parlaklık Hassasiyeti
Doğrudan çapraz korelasyon ($R[i,j]$) şablon eşleştirmede tek başına kullanıldığında ciddi hatalara yol açar. Çünkü çarpım sonucu mutlak parlaklık yoğunluğundan doğrudan etkilenir.
flowchart TD
    T["Şablon T: Düşük-Yüksek-Düşük Desen"]
    A["Bölge A: Doğru Desen, Düşük Parlaklık"]
    B["Bölge B: Kısmi Uyum, Orta Parlaklık"]
    C["Bölge C: Yanlış Desen, Aşırı Parlak Beyaz"]

    T --> A & B & C

    A -->|Doğrudan Korelasyon| RA["R(A) Düşük Skordır"]
    B -->|Doğrudan Korelasyon| RB["R(B) Orta Skordır"]
    C -->|Doğrudan Korelasyon| RC["R(C) En Yüksek Skordır! (HATA)"]

    style T fill:#1a1a2e,stroke:#e94560,color:#fff
    style A fill:#16213e,stroke:#0f3460,color:#fff
    style B fill:#16213e,stroke:#0f3460,color:#fff
    style C fill:#0f3460,stroke:#e94560,color:#fff
    style RC fill:#e94560,stroke:#fff,color:#fff
4.1 Çarpıcı Karşıt Örnek (Counter-Example)
Tek boyutta bir $T$ şablonu ile görüntü üzerindeki üç farklı bölge ($A$, $B$, $C$) karşılaştırılsın:
- $T$ (Şablon): Low-High-Low genliğinde özel bir karakter deseni.
- $A$ Bölgesi: Şablon deseniyle yapısal olarak mükemmel uyuşan ancak sönük (düşük parlaklıkta) bir bölge.
- $B$ Bölgesi: Şablonla kısmen uyuşan orta parlaklıkta bir bölge.
- $C$ Bölgesi: Şablonla hiçbir alakası olmayan ancak aşırı yüksek parlaklık piksellerine sahip düz beyaz bir bölge.
Doğrudan Korelasyon Skoru:
Çapraz korelasyon hesaplandığında, yüksek piksel değerleri çarpımı domine ettiği için şu hatalı sıralama ortaya çıkar:
$$R_C > R_B > R_A$$
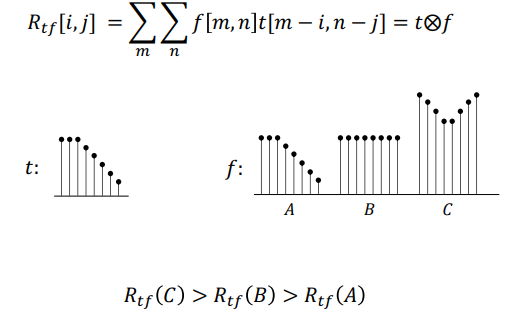
Sistem, yapıyla ilgisiz ama aşırı parlak olan $C$ bölgesini en iyi eşleşme olarak seçer. Bu durum bilgisayarlı görüde kabul edilemez bir yanııgıdır.
5. Normalize Çapraz Korelasyon (Normalized Cross-Correlation - NCC)
Mutlak parlaklık yanılgısını gidermek için korelasyon sonucu, şablonun kendi enerjisine ve görüntünün o an çakıştığı yerel bölgenin enerjisine bölünerek normalize edilmelidir.
Bu yöntem Normalize Çapraz Korelasyon (Normalized Cross-Correlation - NCC) olarak adlandırılır:
$$R_{\text{NCC}}[i,j] = \frac{\sum_{m} \sum_{n} f[m,n] \cdot T[m-i, n-j]}{\sqrt{\left( \sum_{m} \sum_{n} f^2[m,n] \right) \cdot \left( \sum_{m} \sum_{n} T^2[m-i, n-j] \right)}}$$
5.1 NCC’nin Fiziksel Bağışıklığı ve Avantajları
Paydadaki normalizasyon terimleri sayesinde NCC şu üstünlükleri kazanır:
-
Işık Değişimlerine Bağışıklık: Ortam aydınlatması veya gölge değişimleri gerçekleştiğinde NCC skorunda bozulma yaşanmaz.
-
Kamera Kazancı (Gain) Özgürlüğü: Kameranın parlaklık ve kontrast ayarlarına karşı dirençlidir.
-
Doğru Desen Eşleşmesi: Karşıt örneğimizde NCC uygulandığında parlaklık etkisi sönümlenir ve desen yapısı baskın hale gelerek doğru sıralama elde edilir:
$$R_{\text{NCC}}(A) > R_{\text{NCC}}(B) > R_{\text{NCC}}(C)$$
Key Insight: NCC haritasında ($R_{\text{NCC}}$) elde edilen en yüksek tepe noktası (global maximum), aranan şablonun ana görüntü üzerindeki tam merkez koordinatını temsil eder.