Faz Kaydırma Yöntemi, Yapılandırılmış Işık Sistemleri ve Uçuş Süresi Yöntemi
- 1. Faz Kaydırma Yöntemi (Phase Shifting Method)
- 2. Yapılandırılmış Işık Sistemleri (Structured Light Systems)
- 3. Uçuş Süresi Yöntemi (Time of Flight Method - ToF)
Kesikli ikili desenler nirengiyi çözmede etkili olsa da, milimetrik ve alt-piksel düzeyinde 3B hassasiyet elde etmek için sahneye yoğunluğu uzamsal olarak sürekli değişen ışık fonksiyonları yansıtılır. Bu bölümde faz kaydırma yöntemi, sanayideki yüksek hassasiyetli yapılandırılmış ışık uygulamaları, optik sınırlandırmalar ve Uçuş Süresi (Time-of-Flight) derinlik algılama teknolojisi incelenmektedir.
1. Faz Kaydırma Yöntemi (Phase Shifting Method)
Kesikli (discrete) şeritler yerine, sahneye parlaklığı sürekli (continuous) olarak değişen matematiksel fonksiyonlar yansıtılarak çözünürlük piksel ve alt-piksel hassasiyetine indirgenir.
1.1 Yoğunluk Oranı Metodu (Intensity Ratio)
- Ramp Fonksiyonu: Sahneye bir ucu parlak, diğer ucu doğrusal olarak sıfıra inen tek bir rampa ışık deseni ($L_1$) yansıtılır.
- Düz Işık: Ardından sahneye üniform (sabit) parlaklıkta ikinci bir ışık ($L_2$) gönderilir.
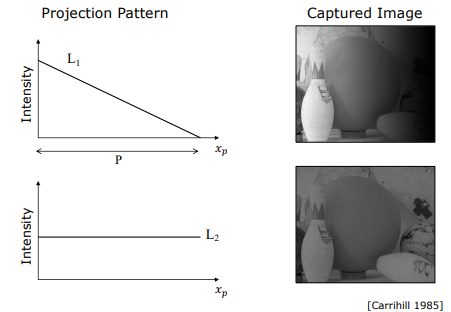
- Normalizasyon: Kamerada ölçülen $I_1 = \rho \cdot L_1$ ve $I_2 = \rho \cdot L_2$ değerleri birbirine oranlandığında, yüzeyin albedosu ve normal etkilerini barındıran $\rho$ yansıtma katsayısı birbirini götürür:
$$\frac{I_1}{I_2} = \frac{\rho \cdot L_1}{\rho \cdot L_2} = \frac{L_1}{L_2}$$
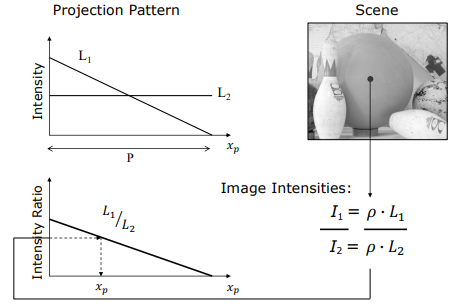
Bu oran doğrudan yansıtılan kolon koordinatını ($x_p$) verir.
Dezavantajı: Gürültüye (noise) karşı aşırı duyarlıdır ve projektörün parlaklık adımlarının kalitesine (quantization) bağımlıdır.
1.2 Sinüzoidal Faz Kaydırma (Phase Shifting) Matematiği
Sanayide ve fabrika otomasyonlarında en yaygın kullanılan altın standart yöntem, sahneye sinüzoidal/kosinüsel dalgalar yansıtıp bunların fazlarını kaydırmaktır.
Projektörden yansıtılan kosinüs dalgası ortalama parlaklık $b$, genlik $b$ ve periyot $P$ ile tanımlanır. Sahnedeki bilinmeyen ortam aydınlatması $a$ ve yüzeyin bağıl yansıtma gücü $\rho$ olmak üzere, pikselde ölçülen ışık şiddeti denklemi:
$$I_1(x_c, y_c) = \rho a + \rho b + \rho b \cos\left( \frac{2\pi x_p}{P} \right)$$
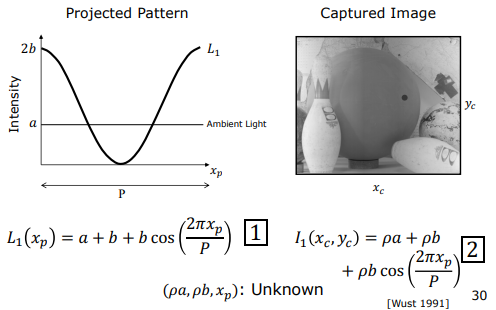
Bu denklemde çözmemiz gereken üç bilinmeyen mevcuttur: $\rho a$ (ortam katkısı), $\rho b$ (genlik katkısı) ve aradığımız kolon konumu olan $x_p$. Bu 3 bilinmeyeni çözmek için fazı kaydırılmış tam 3 adet görüntü çekilir:
- 1. Görüntü ($I_1$): Referans kosinüs deseni $L_1$ yansıtılır ($0^\circ$ faz kayması).
- 2. Görüntü ($I_2$): Desenin fazı $-120^\circ$ ($-2\pi/3$) kaydırılarak yansıtılır.
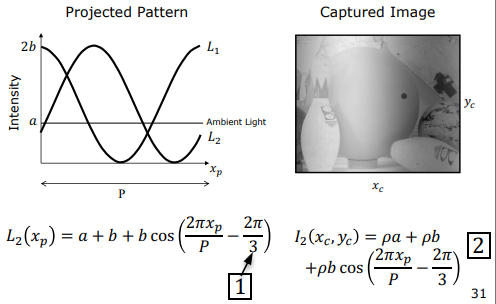
- 3. Görüntü ($I_3$): Desenin fazı $+120^\circ$ ($+2\pi/3$) kaydırılarak yansıtılır.
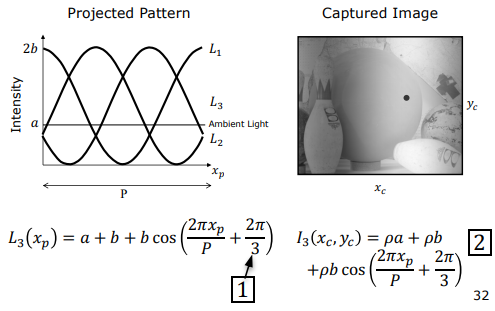
Bu üç bağımsız denklemin ortak trigonometrik çözümüyle, bilinmeyen albedo $\rho a$ ve genlik $\rho b$ sadeleştirilerek $x_p$ koordinatı kapalı formda doğrudan elde edilir:
$$x_p = \frac{P}{2\pi} \tan^{-1}\left( \sqrt{3} \frac{I_2 - I_3}{2I_1 - I_2 - I_3} \right)$$
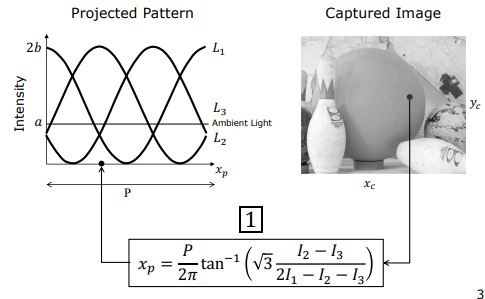
Bu hesaplanan $x_p$ kolon düzlemi ile kameranın bakış ışını kesiştirilerek 3D koordinatlar milimetrik doğrulukla çıkarılır.
2. Yapılandırılmış Işık Sistemleri (Structured Light Systems)
2.1 Öne Çıkan Başarılı Sistemler
- 3B Görsel Denetim (Omron Corp.): Fabrika otomasyonunda basılı devre kartlarının (PCB) üzerindeki lehim bağlantılarını (solder joints) ve mikro bileşenleri gerçek zamanlı denetlemek için kullanılır. Kart küçük karolara (tiles) bölünerek faz kaydırma yöntemiyle saniyeler içinde taranır ve hatalı lehimler hattan ayıklanır.
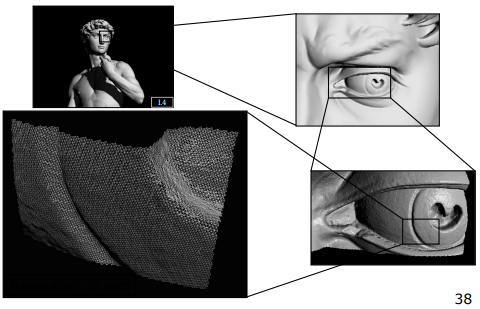
- Dijital Michelangelo Projesi (Levoy 2000): İtalya’daki ünlü Davut (David) heykelini ve diğer tarihi eserleri 30 gece boyunca hassas yapılandırılmış ışık tarayıcılarıyla taramıştır. Milimetrenin dörtte biri ($1/4 \text{ mm}$) çözünürlükle heykelin dijital ikizi (Virtual David) oluşturulmuş, aşınma ve bozulma takipleri için kalıcı bir arşiv sunulmuştur.
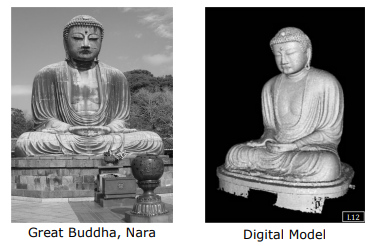
- Büyük Buddha Projesi (Ikeuchi 2007): Nara’daki devasa Buddha heykelini ve tarihi tapınakları dijitalleştirmek için dronelara entegre edilmiş yapılandırılmış ışık tarayıcıları kullanılmıştır.
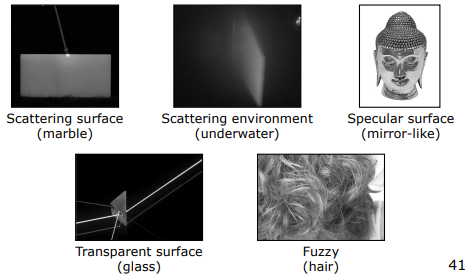
2.2 Sınırlar ve Çözülemeyen Problemler (Unsolved Problems)
Yapılandırılmış ışık teknolojisinin fiziksel sınırlamalar gereği çaresiz kaldığı bazı yüzey ve ortam türleri şunlardır:
- Aynasal / Metalik Yüzeyler: Işık sadece tek bir yöne yansıdığı (gelme açısı = yansıma açısı) için kameraya geri dönemez ve derinlik haritasında boşluklar (delikler) kalır.
- Yarı Saydam / Saçılımlı Yüzeyler (Subsurface Scattering): Işık mermer veya insan derisi gibi malzemelerin içine girip alt katmanlarda saçıldıktan sonra komşu piksellerden dışarı çıkar. Bu durum desen sınırlarının keskinliğini tamamen yok eder.
- Katılımcı Ortamlar (Participating Media): Sisli veya bulanık su altı çekimlerinde ışık yolda hızla sönümlenir ve ortamın kendisi parlayarak (glow) deseni maskeler.
- Cam ve Tamamen Şeffaf Nesneler: Işık kırınarak nesnenin içinden doğrudan geçip gider.
- Saç ve Kıl Yapıları: Saç telleri tek bir piksel boyutundan çok daha küçük olduğu için, tek bir piksele birden fazla kılın görüntüsü düşer ve nirengi yapılamaz.
2.3 Yapılandırılmış Işık Yöntemlerinin Karşılaştırmalı Özeti
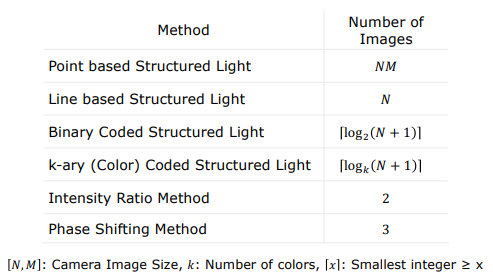
Aşağıdaki tablo, incelenen tüm yapılandırılmış ışık yöntemlerinin gerektirdiği kare sayılarını özetlemektedir:
3. Uçuş Süresi Yöntemi (Time of Flight Method - ToF)
Uçuş Süresi (ToF) yöntemi, nirengi geometrisine ihtiyaç duymadan, doğrudan ışığın yayılma hızını ($c \approx 3 \times 10^8 \text{ m/s}$) temel alarak derinlik ölçer.
3.1 Doğadaki Kökeni ve Erken Dönem Hız Ölçümleri
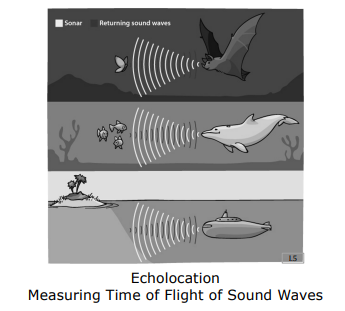
- Doğadaki Biosonar: Yarasalar, yunuslar ve balinalar ses dalgalarının yankılanma süresini (echolocation/sonar) ölçerek 3D dünyayı algılarlar. ToF ise bunu ses yerine ışık dalgalarıyla yapar.
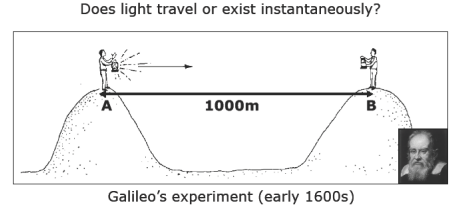
- Galileo’nun Başarısız Deneyi (1600’ler): İki tepe arasına (1000 metre mesafe, 2000m gidiş-dönüş) yerleştirilen iki kişinin fener kapaklarını açıp kapatarak ışık hızını ölçme çabasıdır. Işığın bu mesafeyi katetme süresi $6.6 \ \mu\text{s}$ iken, insan kas ve refleks hızı milisaniyeler düzeyinde kaldığı için başarısız olmuştur.
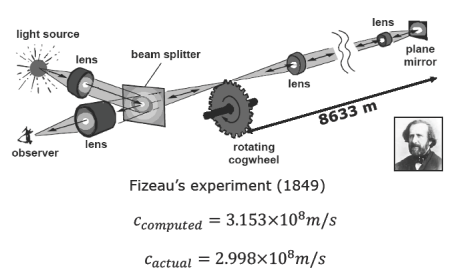
- Fizeau’nun Çark Deneyi (1849): Işığı dönen dişli bir çarkın arasından geçirip 8633 metre uzaktaki aynaya gönderen ve dönen dişlerin ışığı dönüş yolunda bloke etme hızını ölçerek ışık hızını $c_{\text{hesaplanan}} \approx 3.153 \times 10^8 \text{ m/s}$ olarak hesaplayan dahi bir optik düzenektir.
3.2 Nabız Modülasyonu (Pulse Modulation / Flash Method)
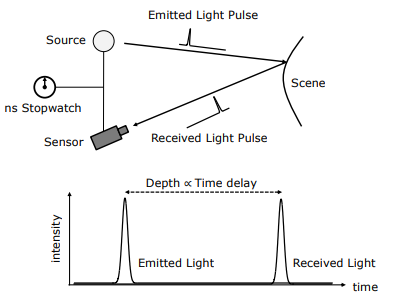
- Çalışma Prensibi: Kaynaktan çok kısa ve çok güçlü tek bir ışık darbesi (pulse) sahneye gönderilir ve sensöre geri dönme süresi nanosaniye hassasiyetli bir kronometreyle ölçülür.
- Dezavantajı: Milimetrik hassasiyet için nanosaniyenin altında ölçüm yapabilen çok pahalı stop-watch donanımlarına ve çok yüksek anlık güç tüketen lazer ünitelerine ihtiyaç duyar.
3.3 Kesintisiz Modülasyon (Continuous Modulation / Phase ToF)
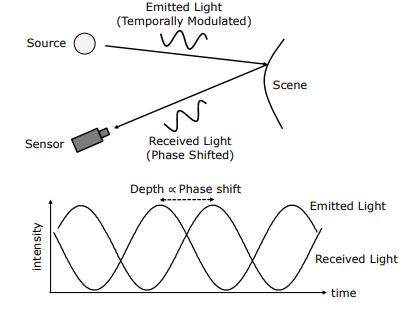
Sayısal stop-watch kısıtlamalarını aşmak için yansıtılan ışığın parlaklığı (genliği) belirli bir yüksek frekansta (örneğin $f = 30 \text{ MHz}$) sinüzoidal olarak modüle edilir.
Yansıtılan dalga ile geri dönen dalga arasındaki faz kayması ($\varphi$) doğrudan derinliği verir.
Korelasyon Tabanlı Faz Ölçümü
Geri gelen ışık, sensör piksellerinin kazanç katsayıları yansıtma frekansıyla uyumlu kosinüsel olarak değiştirilerek (demodülasyon) çarpılır ve entegre edilir:
$$L_{emit} = \cos(\omega t)$$
$$L_{scene} = O + A \cos(\omega t - \varphi)$$
$$S_{ref} = \cos(\omega t - \delta)$$
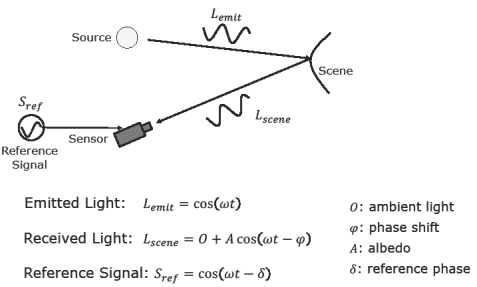
Sensör tarafından kontrol edilen 3 farklı referans fazı ($\delta_1, \delta_2, \delta_3$) altında 3 bağımsız yoğunluk ölçülerek aranan kesin faz farkı ($\varphi$) çözülür.
Fazdan Derinliğe ($d$) Geçiş Formülü
Elde edilen faz farkından kesin uzaklığa geçiş denklemi:
$$d = c \frac{\varphi}{4\pi f}$$
Sayısal Örnek: Modülasyon frekansı $f = 30 \text{ MHz}$ ve saptanan faz farkı $\varphi = \pi$ ise: $$d = (3 \times 10^8) \cdot \frac{\pi}{4\pi \cdot (30 \times 10^6)} = \frac{3 \times 10^8}{1.2 \times 10^8} = 2.5 \text{ metre}$$
3.4 Endüstriyel Durum ve Mobil Cihazlar
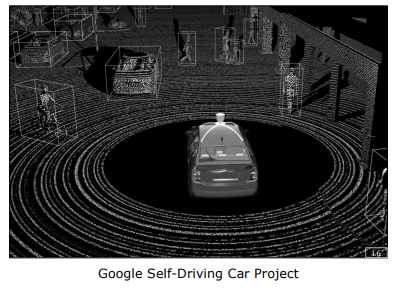
- Otonom Araçlar (LiDAR): Dönüşümlü tekil lazer ışınlarını mekanik olarak 360 derece döndürerek (scanning ToF) son derece detaylı nokta bulutları (point clouds) üretirler. Katı hal (solid-state) LiDAR teknolojileriyle bu sistemler hızla ucuzlamaktadır.
- Mobil Cihazlar (Solid-State ToF): Günümüz akıllı telefon ve tabletlerinde, tarama yapmadan tüm piksellerde aynı anda faz farkı ölçebilen mikro ToF kamera dizileri entegre edilmiştir. Bu sayede fotoğraflar sadece RGB değil, her pikselde milimetrik derinlik bilgisiyle kaydedilmektedir.