Kamera Modelleri, Koordinat Sistemleri ve Kamera Kalibrasyonu
- 1. Kamera Kalibrasyonuna Genel Bakış (Overview)
- 2. Doğrusal Kamera Modeli (Linear Camera Model)
- 3. İçsel ve Dışsal Matrisler (Intrinsic and Extrinsic Matrices)
- 4. Kamera Kalibrasyonu (Camera Calibration)
1. Kamera Kalibrasyonuna Genel Bakış (Overview)
Bilgisayarlı görünün en temel hedeflerinden biri, iki boyutlu (2B) görüntülerdeki pikselleri analiz ederek sahnenin üç boyutlu (3B) metrik yapısını yeniden inşa etmektir (rekonstrüksiyon). Bir robotun, otonom aracın veya artırılmış gerçeklik (AR) sisteminin dış dünya ile fiziksel etkileşime girebilmesi için sahne boyutlarının piksel biriminden milimetre veya metre gibi fiziksel büyüklüklere dönüştürülmesi şarttır.
Bu geçişi sağlayan matematiksel ve optik süreç Kamera Kalibrasyonu (Camera Calibration) olarak adlandırılır. Bir kameranın görüntüleme geometrisini tanımlayabilmek ve 2B piksel koordinatları ile 3B dünya koordinatları arasındaki matematiksel köprüyü kurabilmek için iki temel parametre grubunun saptanması gerekir:
- Dışsal (Ekstrensek - Extrinsic) Parametreler: Kameranın 3B dünya koordinat sistemine ($\mathcal{W}$) göre uzaydaki kesin konumunu (öteleme - translation, $\mathbf{t}$) ve bakış açısını (dönme - rotation, $R$) tanımlar.
- İçsel (İntrensek - Intrinsic) Parametreler: Kameranın kendi donanımsal ve optik özelliklerini tanımlar. Merceğin odak uzaklığı ($f$), sensörün piksel yoğunlukları ($m_x, m_y$) ve optik eksenin sensörü kestiği asal noktanın (principal point) koordinatları ($o_x, o_y$) bu gruptadır.
flowchart TD
    subgraph Params["Kamera Kalibrasyon Parametreleri"]
        subgraph Extrinsic["Dışsal (Extrinsic) Parametreler"]
            R["Rotasyon Matrisi (R)<br/>3x3 Ortonormal Dönme"]
            T["Öteleme Vektörü (t)<br/>3x1 Konum Dönüşümü"]
        end
        subgraph Intrinsic["İçsel (Intrinsic) Parametreler"]
            Focal["Odak Uzaklığı (fx, fy)<br/>fx = mx*f, fy = my*f"]
            PP["Asal Nokta (ox, oy)<br/>Sensör Optik Orijini"]
            Skew["Eğiklik (s)<br/>Piksel Şekil Faktörü (genelde 0)"]
        end
    end
    Extrinsic --> WorldToCam["Dünya -> Kamera Koordinat Dönüşümü (Mext)"]
    Intrinsic --> CamToPixel["Kamera -> Piksel Koordinat Dönüşümü (Mint)"]
    WorldToCam --> ProjMat["Projeksiyon Matrisi P = Mint * Mext (3x4)"]
    CamToPixel --> ProjMat
    style Extrinsic fill:#0f3460,stroke:#e94560,color:#fff
    style Intrinsic fill:#0f3460,stroke:#4cc9f0,color:#fff
    style ProjMat fill:#1a1a2e,stroke:#e94560,color:#fff
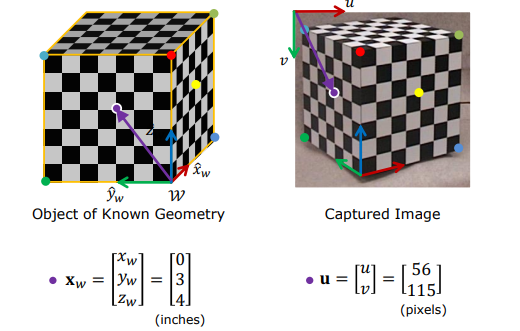
Kamera kalibrasyonu, geometrisi ve boyutları çok hassas olarak bilinen bir kalibrasyon nesnesi (örneğin 3B satranç tahtası/küpü deseni) kullanılarak bu parametrelerin sayısal olarak hesaplanması işlemidir. Bu süreçte, kalibrasyon nesnesi üzerindeki bilinen 3B dünya koordinatları $\mathbf{X}{wi} = [x{wi}, y_{wi}, z_{wi}]^T$ ile bunların görüntüdeki 2B piksel izdüşümleri $\mathbf{u}_i = [u_i, v_i]^T$ arasında eşleşmeler kurulur.
Bu eşleşmeler kullanılarak önce tek bir global $3 \times 4$ boyutlu Projeksiyon Matrisi ($P$) çözülür; ardından bu matris doğrusal cebir yöntemleriyle (QR ayrıştırması) ayrıştırılarak içsel ve dışsal parametreler tek tek elde edilir.
Key Insight: Kalibrasyon yapılmadan bir görüntüdeki nesnenin gerçek dünyadaki boyutları veya kameraya olan uzaklığı bilinemez. Kamera kalibrasyonu, piksel boyutunu metreye bağlayan köprüdür.
2. Doğrusal Kamera Modeli (Linear Camera Model)
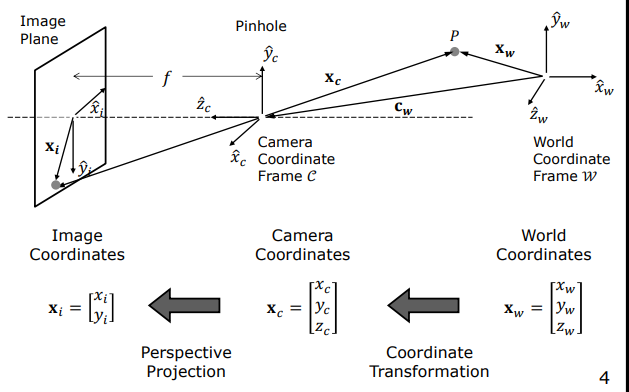
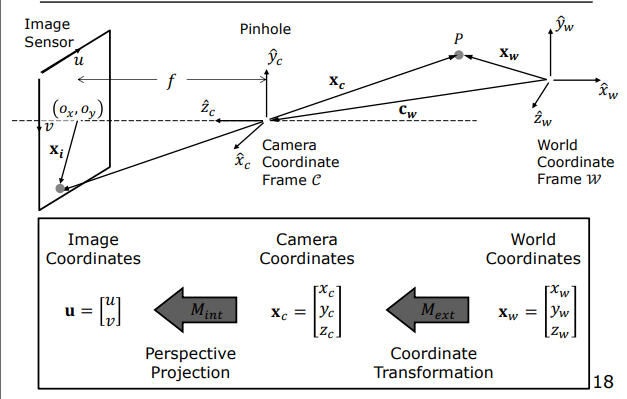
3B uzaydaki bir noktanın kamera sensöründeki 2B piksel koordinatına dönüşümü, İleri Görüntüleme Modeli (Forward Imaging Model) ile üç adımda matematikselleştirilir:
flowchart LR
    World["3B Dünya Noktası<br/>(Xw, Yw, Zw)"] -->|Dışsal Dönüşüm<br/>(R, t)| Cam["3B Kamera Noktası<br/>(Xc, Yc, Zc)"]
    Cam -->|Perspektif İzdüşüm<br/>Mercek Odak Uzaklığı f| ImagePlane["2B Görüntü Düzlemi (mm)<br/>(xi, yi)"]
    ImagePlane -->|Sensör Haritalama<br/>Piksel Yoğunlukları & Asal Nokta| Pixel["2B Piksel Koordinatı<br/>(u, v)"]
    style World fill:#1a1a2e,stroke:#e94560,color:#fff
    style Cam fill:#16213e,stroke:#4cc9f0,color:#fff
    style ImagePlane fill:#0f3460,stroke:#e94560,color:#fff
    style Pixel fill:#0f3460,stroke:#4cc9f0,color:#fff
2.1 Perspektif İzdüşüm (3B’dan 2B Milimetreye)
Optik merkez (orijin) $O_c$ noktasına yerleştirilmiş ve optik ekseni $z_c$ yönünde olan bir iğne deliği (pinhole) kamera modelinde, $(x_c, y_c, z_c)$ konumundaki bir sahne noktasının görüntü düzlemindeki milimetrik izdüşümü $(x_i, y_i)$, benzer üçgenler yardımıyla türetilir:
$$\frac{x_i}{f} = \frac{x_c}{z_c} \implies x_i = f \frac{x_c}{z_c}$$
$$\frac{y_i}{f} = \frac{y_c}{z_c} \implies y_i = f \frac{y_c}{z_c}$$
Burada $f$, kameranın etkin odak uzaklığıdır (focal length, mm biriminde).
2.2 Sensör Haritalama (Milimetreden Piksele)
Dijital görüntü sensörü (CCD/CMOS), milimetrik görüntü düzlemini piksellere dönüştürür. Sensör üzerindeki pikseller kusursuz kare olmayabilir. Bu nedenle sensörün yatay piksel yoğunluğu $m_x$ (piksel/mm) ve dikey piksel yoğunluğu $m_y$ (piksel/mm) olarak tanımlanır.
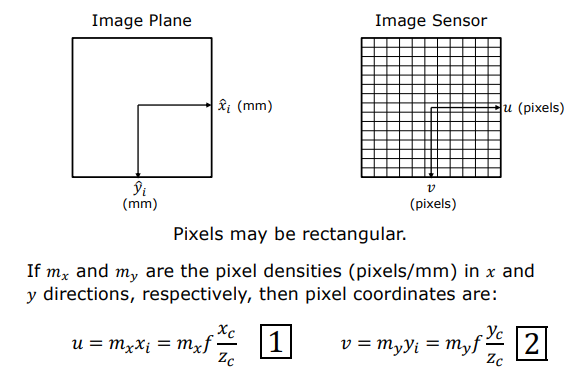
Ayrıca, optik eksenin sensörü tam olarak deldiği Asal Nokta (Principal Point), görüntü koordinat sisteminin sol-üst köşesinde yer alan $(0,0)$ orijinine göre $(o_x, o_y)$ piksel kaymasına sahiptir.
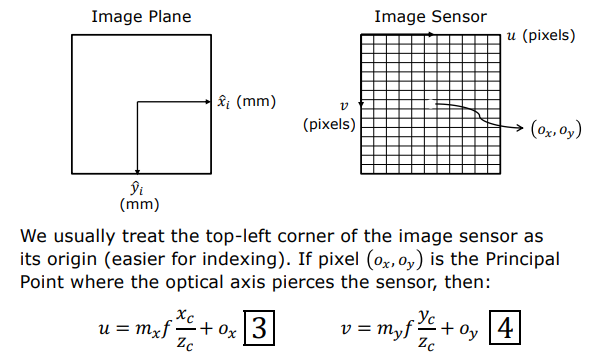
Bu fiziksel etkiler birleştirildiğinde dijital piksel koordinatları $(u, v)$ şu şekilde yazılır:
$$u = m_x x_i + o_x = m_x f \frac{x_c}{z_c} + o_x$$
$$v = m_y y_i + o_y = m_y f \frac{y_c}{z_c} + o_y$$
Bilinmeyen donanımsal parametreleri azaltmak için piksel cinsinden etkin odak uzaklıkları $f_x$ ve $f_y$ tanımlanır:
$$f_x = m_x \cdot f \quad \text{ve} \quad f_y = m_y \cdot f$$
Böylece nihai doğrusal olmayan projeksiyon denklemleri elde edilir:
$$u = f_x \frac{x_c}{z_c} + o_x \quad \text{ve} \quad v = f_y \frac{y_c}{z_c} + o_y$$
2.3 Homojen Koordinatlar ile Doğrusallaştırma
Yukarıdaki denklemlerde paydada yer alan derinlik bileşeni $z_c$ nedeniyle sistem doğrusal değildir (non-linear). Bu matematiksel engeli aşmak için koordinatlar Homojen Koordinat Uzayına taşınır.
2B piksel koordinatı $(u, v)$ homojen $[\tilde{u}, \tilde{v}, \tilde{w}]^T = [z_c u, z_c v, z_c]^T$ vektörüne dönüştürülür. Geometrik olarak bu dönüşüm, 2B düzlemdeki bir noktayı 3B uzayda orijinden geçen bir doğru (ışın) haline getirir; $\tilde{w}=1$ hiper-düzlemi ile bu doğrunun kesişimi gerçek Öklid piksellerini verir.
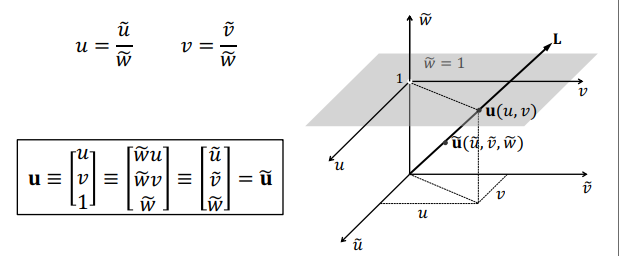
Benzer şekilde 3B sahne noktası da $[x_c, y_c, z_c, 1]^T$ homojen vektörüne yükseltilir:
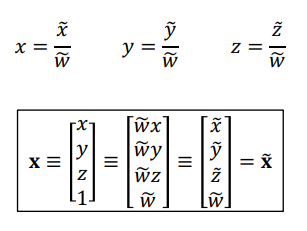
Bu yükseltme sayesinde perspektif bölme işlemi doğrusal bir matris çarpımına dönüştürülür:
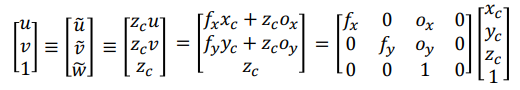
$$\begin{bmatrix} z_c u \ z_c v \ z_c \end{bmatrix} = \begin{bmatrix} f_x & 0 & o_x & 0 \ 0 & f_y & o_y & 0 \ 0 & 0 & 1 & 0 \end{bmatrix} \begin{bmatrix} x_c \ y_c \ z_c \ 1 \end{bmatrix}$$
3. İçsel ve Dışsal Matrisler (Intrinsic and Extrinsic Matrices)
Doğrusal kamera modelini tam olarak tanımlayan iki alt matris mevcuttur:
3.1 İçsel Matris (Intrinsic Matrix - $M_{int}$)
Kameranın tamamen kendi iç optik ve donanımsal yapısını temsil eden $3 \times 4$ boyutundaki matristir:
$$M_{int} = \begin{bmatrix} K \mid \mathbf{0} \end{bmatrix} = \begin{bmatrix} f_x & 0 & o_x & 0 \ 0 & f_y & o_y & 0 \ 0 & 0 & 1 & 0 \end{bmatrix}$$
Burada $K$, $3 \times 3$ boyutundaki Kalibrasyon Matrisidir (Calibration Matrix):
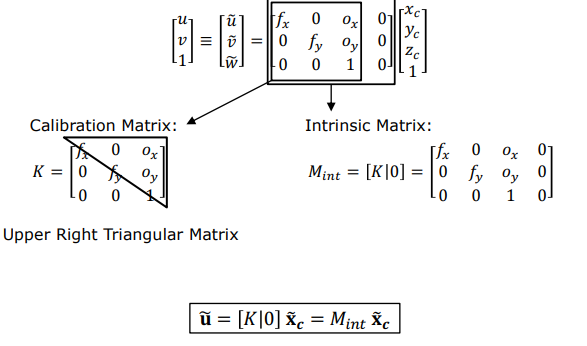
$$K = \begin{bmatrix} f_x & 0 & o_x \ 0 & f_y & o_y \ 0 & 0 & 1 \end{bmatrix}$$
Matematiksel Not: Kalibrasyon matrisi $K$, ana köşegeninin altındaki elemanları sıfır olan sağ-üst üçgen (upper-right triangular) formundadır. Sensör pikselleri tam dik değilse eğiklik (skew) parametresi $s$ eklenerek $K_{12} = s$ yazılabilir, ancak modern sensörlerde $s = 0$’dır.
3.2 Dışsal Matris (Extrinsic Matrix - $M_{ext}$)
Dünya koordinat sistemindeki ($\mathcal{W}$) bir $\mathbf{X}_w = [x_w, y_w, z_w]^T$ noktasının kamera koordinat sistemine ($\mathcal{C}$) dönüştürülmesini sağlar. Kameranın yönelimi $3 \times 3$ boyutlu bir Rotasyon Matrisi ($R$) ile konumu ise $3 \times 1$ boyutlu Öteleme Vektörü ($\mathbf{t} = -R \mathbf{c}_w$) ile ifade edilir:
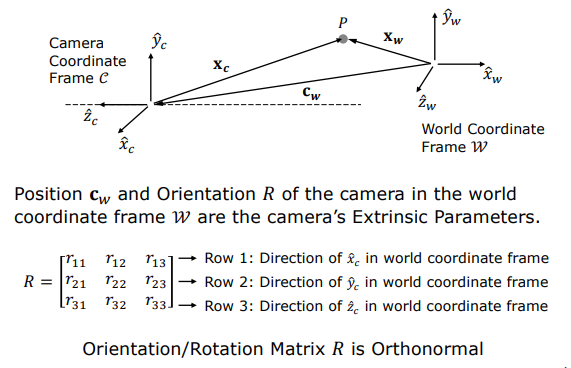
$$\begin{bmatrix} x_c \ y_c \ z_c \ 1 \end{bmatrix} = M_{ext} \begin{bmatrix} x_w \ y_w \ z_w \ 1 \end{bmatrix} = \begin{bmatrix} R_{3 \times 3} & \mathbf{t}{3 \times 1} \ \mathbf{0}{1 \times 3} & 1 \end{bmatrix} \begin{bmatrix} x_w \ y_w \ z_w \ 1 \end{bmatrix}$$
Rotasyon matrisi $R$ ortonormal bir matristir; yani satır ve sütunları birbirine dik ve birim uzunluktadır ($R^T R = I, R^{-1} = R^T$).
3.3 Projeksiyon Matrisi (Projection Matrix - $P$)
İçsel ve dışsal matrisler ardışık olarak çarpıldığında, 3B dünya koordinatlarındaki bir noktayı doğrudan görüntü üzerindeki piksele eşleyen $3 \times 4$ boyutundaki Projeksiyon Matrisi ($P$) elde edilir:
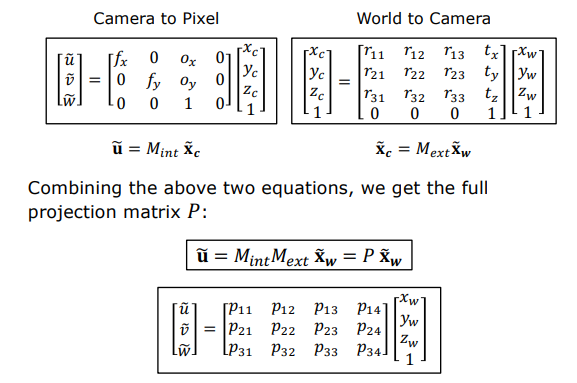
$$\tilde{\mathbf{u}} = M_{int} \cdot M_{ext} \cdot \tilde{\mathbf{X}}_w = P \cdot \tilde{\mathbf{X}}_w$$
$$P = K \begin{bmatrix} R \mid \mathbf{t} \end{bmatrix} = \begin{bmatrix} p_{11} & p_{12} & p_{13} & p_{14} \ p_{21} & p_{22} & p_{23} & p_{24} \ p_{31} & p_{32} & p_{33} & p_{34} \end{bmatrix}$$
flowchart TD
    WorldPt["3B Dünya Koordinatı (Xw, Yw, Zw, 1)^T"] -->|Dışsal Matris Mext (4x4)| CamPt["3B Kamera Koordinatı (Xc, Yc, Zc, 1)^T"]
    CamPt -->|İçsel Matris Mint (3x4)| HomogPixel["Homojen Piksel Vektörü (z_c*u, z_c*v, z_c)^T"]
    WorldPt -->|Tek Adımda Projeksiyon Matrisi P (3x4)| HomogPixel
    HomogPixel -->|Ölçek Bölmesi (Öklid Homojenizasyonu)| PixelCoord["2B Piksel Koordinatı (u, v)"]
    style WorldPt fill:#0f3460,stroke:#e94560,color:#fff
    style CamPt fill:#0f3460,stroke:#4cc9f0,color:#fff
    style HomogPixel fill:#1a1a2e,stroke:#e94560,color:#fff
    style PixelCoord fill:#16213e,stroke:#4cc9f0,color:#fff
4. Kamera Kalibrasyonu (Camera Calibration)
Kamera kalibrasyonunun amacı, Projeksiyon Matrisi $P$’nin içerdiği 12 adet bilinmeyen parametreyi ($p_{11}$ ile $p_{34}$ arası) denklem sistemi kurarak hesaplamaktır.
flowchart TD
    Step1["1. Veri Toplama:<br/>Bilinen 3B küp koordinatları (Xwi, Ywi, Zwi)<br/>ve 2B piksel izdüşümleri (ui, vi)"] --> Step2["2. DLT Sisteminin Kurulması:<br/>Her nokta için 2 denklem -> A*p = 0<br/>(A matrisi 2n x 12 boyutunda)"]
    Step2 --> Step3["3. Kısıtlı En Küçük Kareler Çözümü:<br/>min ||A*p||^2 öyle ki ||p||^2 = 1<br/>SVD ile A'nın en küçük tekil değerine karşılık gelen sağ tekil vektör (p)"]
    Step3 --> Step4["4. Matris Ayrıştırması (Decomposition):<br/>P = [B | p4] biçiminde ayrılır.<br/>B = K*R çarpımına QR (RQ) Ayrıştırması uygulanır."]
    Step4 --> Step5["5. Parametrelerin Çıkarılması:<br/>K (İçsel Matris), R (Dönme Matrisi)<br/>t = K^(-1)*p4 (Öteleme Vektörü)"]
    style Step1 fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Step2 fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Step3 fill:#1a1a2e,stroke:#e94560,color:#fff
    style Step4 fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Step5 fill:#16213e,stroke:#4cc9f0,color:#fff
4.1 Doğrusal Denklem Sisteminin İnşası (DLT - Direct Linear Transformation)
Kalibrasyon nesnesi üzerindeki $i = 1, \dots, n$ adet noktanın 3B dünya koordinatı $(x_{wi}, y_{wi}, z_{wi})$ ile görüntü üzerindeki 2B piksel koordinatı $(u_i, v_i)$ eşleştirilir.
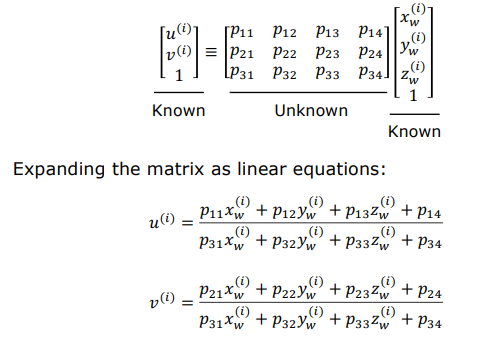
Projeksiyon denklemi homojen formda açıldığında:
$$\begin{bmatrix} z_{ci} u_i \ z_{ci} v_i \ z_{ci} \end{bmatrix} = \begin{bmatrix} p_{11} & p_{12} & p_{13} & p_{14} \ p_{21} & p_{22} & p_{23} & p_{24} \ p_{31} & p_{32} & p_{33} & p_{34} \end{bmatrix} \begin{bmatrix} x_{wi} \ y_{wi} \ z_{wi} \ 1 \end{bmatrix}$$
- satırdan $z_{ci} = p_{31} x_{wi} + p_{32} y_{wi} + p_{33} z_{wi} + p_{34}$ çekilerek 1. ve 2. satırlarda yerine yazılırsa, ölçek çarpanı $z_{ci}$ elenir ve her 3B-2B nokta çifti için 2 bağımsız doğrusal eşitlik elde edilir:
$$(p_{11} x_{wi} + p_{12} y_{wi} + p_{13} z_{wi} + p_{14}) - u_i (p_{31} x_{wi} + p_{32} y_{wi} + p_{33} z_{wi} + p_{34}) = 0$$
$$(p_{21} x_{wi} + p_{22} y_{wi} + p_{23} z_{wi} + p_{24}) - v_i (p_{31} x_{wi} + p_{32} y_{wi} + p_{33} z_{wi} + p_{34}) = 0$$
Küp üzerindeki $n$ adet noktanın tamamı ($n \ge 6$) için bu denklemler üst üste istiflenerek $2n \times 12$ boyutlarında bir $A$ matrisi ve 12 elemanlı bilinmeyen parametre vektörü $\mathbf{p} = [p_{11}, p_{12}, \dots, p_{34}]^T$ oluşturulur:
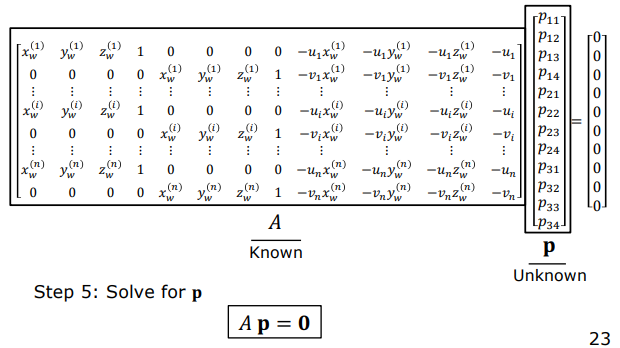
$$A \mathbf{p} = \mathbf{0}$$
4.2 Kısıtlı En Küçük Kareler Çözümü (Constrained Least Squares)
Projeksiyon matrisi homojen koordinatlarla çalıştığı için sadece bir ölçek çarpanına (scale factor) kadar saptanabilir ($\lambda P$ ile $P$ aynı piksel izdüşümünü verir).
Bu ölçek serbestliğini gidermek amacıyla parametre vektörünün normu bire eşitlenir ($|\mathbf{p}|^2 = 1$). Gürültülü ölçümleri minimize etmek için kısıtlı optimizasyon problemi kurulur:
$$\min_{\mathbf{p}} |A \mathbf{p}|^2 \quad \text{öyle ki} \quad |\mathbf{p}|^2 = 1$$
Teorik İspat (Lagrange Çarpanları Yöntemi)
Bu optimizasyon problemini çözmek için bir $\lambda$ Lagrange çarpanı eklenerek Lagrange fonksiyonu tanımlanır:
$$\mathcal{L}(\mathbf{p}, \lambda) = \mathbf{p}^T A^T A \mathbf{p} - \lambda (\mathbf{p}^T \mathbf{p} - 1)$$
Fonksiyonun $\mathbf{p}$ vektörüne göre türevi alınıp sıfıra eşitlendiğinde:
$$\frac{\partial \mathcal{L}}{\partial \mathbf{p}} = 2 A^T A \mathbf{p} - 2 \lambda \mathbf{p} = \mathbf{0} \implies A^T A \mathbf{p} = \lambda \mathbf{p}$$
Bu denklem klasik bir Özdeğer/Özvektör Problemidir (Eigenvalue Problem).
Bunu minimize etmek istediğimiz $|A \mathbf{p}|^2$ ifadesinde yerine koyarsak:
$$|A \mathbf{p}|^2 = \mathbf{p}^T A^T A \mathbf{p} = \mathbf{p}^T (\lambda \mathbf{p}) = \lambda \mathbf{p}^T \mathbf{p} = \lambda$$
İspat Sonucu: $|A \mathbf{p}|^2$ değerinin minimum olması, $\lambda$ özdeğerinin minimum olmasına bağlıdır! Dolayısıyla $A \mathbf{p} = \mathbf{0}$ doğrusal sistemini kısıt altında en kararlı şekilde çözen parametre vektörü $\mathbf{p}$, $A^T A$ matrisinin en küçük özdeğerine ($\lambda_{\min}$) karşılık gelen özvektörüdür (veya $A$ matrisinin Tekil Değer Ayrıştırmasındaki - SVD - en küçük tekil değere karşılık gelen sağ tekil vektörü $V_{*,12}$).
Bu özvektör çözüldükten sonra elemanlar $3 \times 4$ boyutunda yeniden dizilerek Projeksiyon Matrisi $P$ elde edilir.
4.3 Projeksiyon Matrisinin İçsel ve Dışsal Bileşenlerine Ayrıştırılması
Elde edilen $P$ matrisinden bağımsız içsel ($K$) ve dışsal ($R, \mathbf{t}$) parametreleri çıkarmak için doğrusal cebir adımları uygulanır:
- Kalibrasyon ($K$) ve Rotasyon ($R$) Ayrımı: Projeksiyon matrisinin sol tarafındaki $3 \times 3$ alt matrisi $B$ olarak adlandıralım: $$P = [B_{3 \times 3} \mid \mathbf{p}_4] = [K \cdot R \mid K \cdot \mathbf{t}]$$ $B = K \cdot R$ çarpımında $K$ sağ-üst üçgen matris (upper-right triangular), $R$ ise ortonormal dönme matrisidir ($R R^T = I$). Matris cebrinde bu form QR Ayrıştırması (QR Decomposition) veya RQ Ayrıştırması yöntemiyle $K$ ve $R$ matrislerine kusursuz ve benzersiz şekilde ayrıştırılır.
- Öteleme Vektörünün ($\mathbf{t}$) Çözümü: Projeksiyon matrisinin en son (4.) sütunu $\mathbf{p}_4$, kalibrasyon matrisi ile öteleme vektörünün çarpımına eşittir ($\mathbf{p}_4 = K \mathbf{t}$). $K$ matrisinin tersi alınarak öteleme vektörü doğrudan hesaplanır: $$\mathbf{t} = K^{-1} \mathbf{p}_4$$
4.4 Optik Mercek Bozunmaları (Lens Distortions)
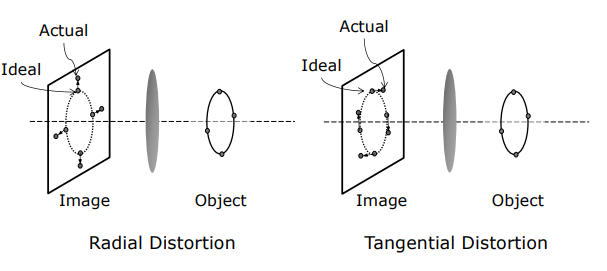
Gerçek mercek sistemleri iğne deliği kamera modelinden sapmalar gösterir. Projeksiyon matrisi $P$ doğrusal modellemeyi çözerken, optik elemanların küresel yapısından kaynaklanan doğrusal olmayan bozunmalar ayrı parametrelerle modellenir ve kalibrasyon sonrasında düzeltilir:
- Radyal Bozunma (Radial Distortion): Merkeze uzaklaştıkça ışınların farklı kırılmasından kaynaklanır (Barrel veya Pincushion bozunması).
- Teğetsel Bozunma (Tangential Distortion): Mercek elemanlarının görüntü sensörüne tam paralel monte edilememesinden kaynaklanır.
Bu süreç tamamlandığında kameranın iç geometrik yapısı ($K$), dış dünya koordinatlarındaki kesin konumu ($\mathbf{t}$), yönelimi ($R$) ve optik bozunma katsayıları tamamen çözülmüş olur.