Basit Stereo Vizyon, Disparite ve 3B Rekonstrüksiyon
- 1. Geriye Projeksiyon Belirsizliği (Backward Projection Problem)
- 2. Basit Stereo Geometrisi (Simple Stereo Geometry)
- 3. Disparite ve Derinlik İlişkisi (Disparity & Depth)
- 4. Stereo Eşleştirme (Stereo Matching) Zorlukları
1. Geriye Projeksiyon Belirsizliği (Backward Projection Problem)
Kamera kalibrasyonu ile tek bir kameranın içsel ($K$) ve dışsal ($R, \mathbf{t}$) parametreleri kusursuz biçimde çözülmüş olsa dahi, tek bir 2B görüntü tek başına sahnenin üç boyutlu (3B) derinlik bilgisini kurtarmak için yetersizdir.
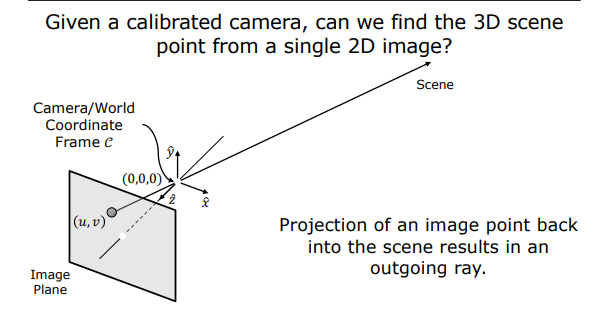
Tamamen kalibre edilmiş bir tekil kamerada, görüntü düzlemi üzerinde saptanan bir $(u, v)$ piksel noktası ele alalım. Bu noktanın 3B uzaydaki kesin Öklid koordinatlarını $(x, y, z)$ hesaplamak istediğimizde aşılmaz bir matematiksel engelle karşılaşırız.
flowchart LR
    Pixel["2B Piksel (u, v)"] -->|Geriye Projeksiyon| Ray["3B Uzayda Çıkan Işın (Outgoing Ray)<br/>x = z/fx * (u - ox)<br/>y = z/fy * (v - oy)"]
    Ray -->|Derinlik z Bilinmiyor| Ambiguity["Belirsizlik:<br/>Sahne noktası bu ışın üzerinde<br/>herhangi bir z derinliğinde olabilir!"]
    style Pixel fill:#0f3460,stroke:#4cc9f0,color:#fff
    style Ray fill:#1a1a2e,stroke:#e94560,color:#fff
    style Ambiguity fill:#16213e,stroke:#4cc9f0,color:#fff
Görüntüdeki o piksel, kameranın optik merkezinden $(0,0,0)$ çıkıp görüntü düzlemindeki $(u,v)$ hücresinden geçerek sahneye doğru sonsuza uzayan tek bir 3B ışın (outgoing ray) tanımlar:
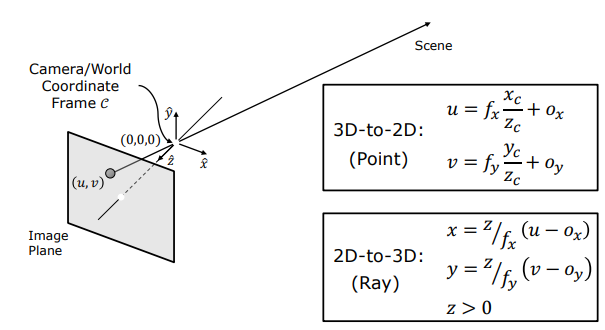
$$\text{2B’dan 3B’a Geri İzdüşüm Işını:} \quad x = \frac{z}{f_x} (u - o_x), \quad y = \frac{z}{f_y} (v - o_y), \quad z > 0$$
Sahnedeki gerçek fiziksel nokta, bu ışın üzerindeki herhangi bir derinlikte ($z$) yer alıyor olabilir. Dolayısıyla tek bir pikselden kesin derinliği elde etmek imkansızdır; bu duruma Geriye Projeksiyon Belirsizliği (Backward Projection Ambiguity) denir.
Derinliği kesin olarak saptayabilmek için, bu ışını farklı bir bakış açısından keserek nirengi (triangulation) noktası oluşturacak ikinci bir kameraya ihtiyaç duyulur.
Key Insight: İnsan gözlerinin iki tane olmasının temel sebebi de budur. Tek gözle bakıldığında derinlik sadece gölge ve perspektif ipuçlarıyla tahmin edilebilirken, çift gözle (stereoskopik) nirengi yapılarak kesin 3B derinlik hesaplanır.
2. Basit Stereo Geometrisi (Simple Stereo Geometry)
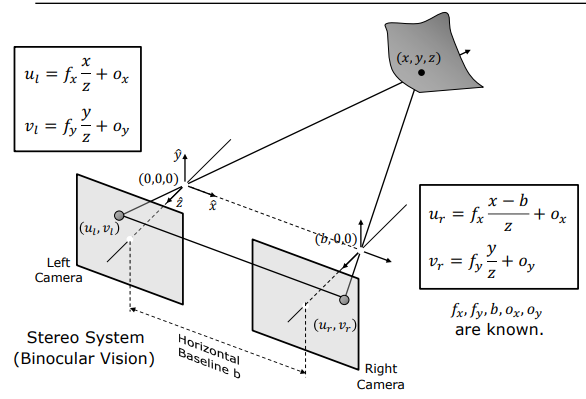
İki kameranın optik eksenlerinin birbirine tamamen paralel, dikey konumlarının aynı ve sadece yatay doğrultuda $b$ kadar ötelenerek yerleştirildiği sisteme Basit Stereo Sistemi (Simple Stereo System) adı verilir. Kameraların optik merkezleri arasındaki yatay $b$ mesafesine Baz Çizgisi (Baseline) adı verilir.
flowchart TD
    subgraph StereoRig["Basit Stereo Kurulumu (Baseline = b)"]
        LeftCam["Sol Kamera Center (0, 0, 0)<br/>Sol İzdüşüm: (ul, vl)"]
        RightCam["Sağ Kamera Center (b, 0, 0)<br/>Sağ İzdüşüm: (ur, vr)"]
    end
    LeftCam -->|Sol Işın| ScenePt["3B Sahne Noktası (x, y, z)<br/>Kesişim Noktası"]
    RightCam -->|Sağ Işın| ScenePt
    style LeftCam fill:#0f3460,stroke:#4cc9f0,color:#fff
    style RightCam fill:#0f3460,stroke:#4cc9f0,color:#fff
    style ScenePt fill:#1a1a2e,stroke:#e94560,color:#fff
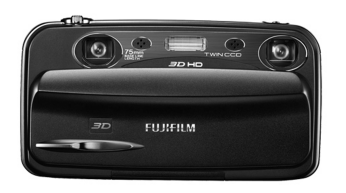
Gerçek dünya uygulamalarında basit stereo sistemleri, iki optik sensörün tek bir gövdeye sabit bir baz çizgisiyle yerleştirilmesiyle imal edilir:
Tarama Çizgisi Tutarlılığı (Scan-line Correspondence Constraint)
Kameralar sadece yatay doğrultuda ($x$ ekseninde) $b$ kadar ötelenmiş olduğundan, dikey piksel koordinatları her iki kamerada da birbirine tam olarak eşittir:
$$v_l = v_r$$
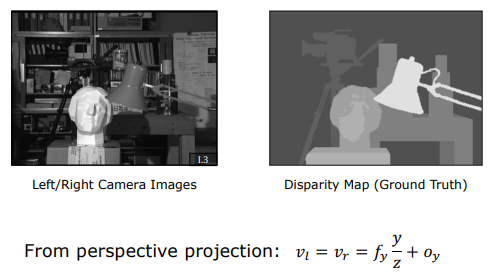
Bu geometrik özellik, sol görüntüdeki bir pikselin sağ görüntüdeki karşılığını ararken tüm 2B görüntü düzlemini tarama zorunluluğunu ortadan kaldırır. Karşılık gelen piksel, sağ görüntüde sadece aynı yatay tarama çizgisi (scanline) üzerinde aranır.
Algoritmik Avantaj: Arama uzayının 2B düzlemden 1B çizgiye inmesi, stereo eşleştirme algoritmalarının işlem karmaşıklığını $O(N^2)$ seviyesinden $O(N)$ seviyesine indirerek işlem hızını ve doğruluğunu dramatik biçimde artırır.
3. Disparite ve Derinlik İlişkisi (Disparity & Depth)
Bir $(x, y, z)$ sahne noktasının sol ve sağ kameralardaki perspektif projeksiyon denklemleri benzer üçgenler kullanılarak kurulur:
$$\text{Sol Kamera:} \quad u_l = f_x \frac{x}{z} + o_x \quad \text{ve} \quad v_l = f_y \frac{y}{z} + o_y$$
$$\text{Sağ Kamera:} \quad u_r = f_x \frac{x - b}{z} + o_x \quad \text{ve} \quad v_r = f_y \frac{y}{z} + o_y$$
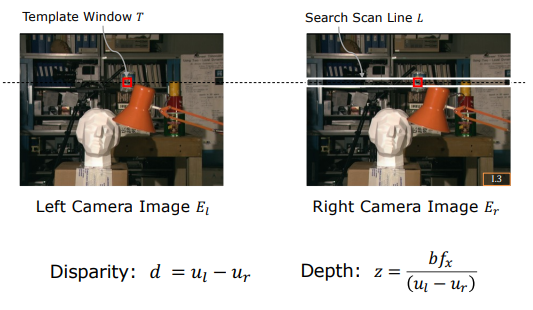
Sol ve sağ görüntüdeki yatay piksel koordinatları arasındaki farka Disparite (Disparity - $d$) adı verilir:
$$d = u_l - u_r$$
Projeksiyon denklemlerini disparite tanımında yerine yazıp sadeleştirdiğimizde:
$$d = \left(f_x \frac{x}{z} + o_x\right) - \left(f_x \frac{x - b}{z} + o_x\right) = f_x \frac{b}{z}$$
Bu eşitlikten yararlanılarak, sahne noktasının kesin üç boyutlu koordinatları $(x, y, z)$ nirengiyle hesaplanır:
$$z = \frac{f_x \cdot b}{u_l - u_r} = \frac{f_x \cdot b}{d}$$
$$x = \frac{b (u_l - o_x)}{u_l - u_r}$$
$$y = \frac{b f_x (v_l - o_y)}{f_y (u_l - u_r)}$$
Bu Denklemlerin Ortaya Koyduğu Temel Fiziksel Gerçekler
- Ters Orantı ($z \propto 1/d$): Derinlik ile disparite ters orantılıdır. Kameraya çok yakın olan nesnelerin iki görüntü arasındaki kayma miktarı (disparite) çok büyüktür. Nesneler uzaklaştıkça disparite küçülür. Sonsuzdaki nesneler için ($z \to \infty$) disparite sıfıra iner; yani sol ve sağ görüntüler tamamen aynı olur.
- Baseline (Baz Çizgisi) Etkisi ($d \propto b$): İki kamera arasındaki baseline ($b$) ne kadar geniş tutulursa, disparite miktarı o kadar geniş bir piksel aralığına yayılır. Görüntülerimiz sonlu çözünürlükteki piksellerden oluştuğu için, daha uzak mesafelerde yüksek hassasiyetli derinlik ölçümü yapabilmek amacıyla mümkün olduğunca geniş baseline tercih edilmelidir.
4. Stereo Eşleştirme (Stereo Matching) Zorlukları
Nirengi formüllerini uygulayabilmek için sol görüntüdeki her bir pikselin sağ görüntüdeki tam karşılığını saptamak gerekir. Bu sürece Stereo Eşleştirme (Correspondence Problem) adı verilir.
4.1 SAD, SSD ve NCC Benzerlik Metrikleri
Yatay tarama çizgisi boyunca en iyi eşleşen pikseli bulmak için küçük bir şablon penceresi (window $W$) kaydırılarak benzerlik testleri uygulanır:
- SAD (Sum of Absolute Differences): Pencerelerdeki piksellerin mutlak farklarının toplamıdır. Hesaplaması en hızlı olan metriktir: $$\text{SAD}(u, v, d) = \sum_{(x,y) \in W} |I_l(u+x, v+y) - I_r(u+x-d, v+y)|$$
- SSD (Sum of Squared Differences): Karesel farkların toplamıdır. Büyük parlaklık sapmalarına daha yüksek ceza keser: $$\text{SSD}(u, v, d) = \sum_{(x,y) \in W} (I_l(u+x, v+y) - I_r(u+x-d, v+y))^2$$
- NCC (Normalized Cross-Correlation): Pencerelerin parlaklık ortalama ve varyanslarına göre normalize edilmiş korelasyonudur. Sahnedeki ani ışık ve pozlama değişimlerine karşı son derece dayanıklı ve kararlı sonuçlar üretir: $$\text{NCC}(u, v, d) = \frac{\sum (I_l - \bar{I}_l)(I_r - \bar{I}_r)}{\sqrt{\sum (I_l - \bar{I}_l)^2 \sum (I_r - \bar{I}_r)^2}}$$
4.2 Pencere Boyutu (Window Size) İkilemi
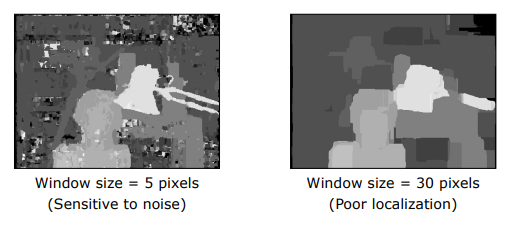
- Küçük Pencereler (Örn: $3 \times 3$ veya $5 \times 5$): Nesne sınırlarını ve ince detayları çok keskin bir şekilde konumlandırabilir (high localization). Ancak gürültüye (noise) karşı çok hassastır ve yanlış eşleşmeler üretir.
- Büyük Pencereler (Örn: $21 \times 21$ veya $31 \times 31$): Gürültüyü filtreleyerek çok pürüzsüz ve kararlı disparite haritaları üretir. Ancak nesne kenarlarındaki ani derinlik geçişlerini aşırı derecede bulandırır (poor localization).
4.3 Stereo Vizyonu Felç Eden Fiziksel Sınırlar
Stereo eşleştirme algoritmalarının matematiksel ve optik olarak çaresiz kaldığı üç temel fiziksel durum vardır:
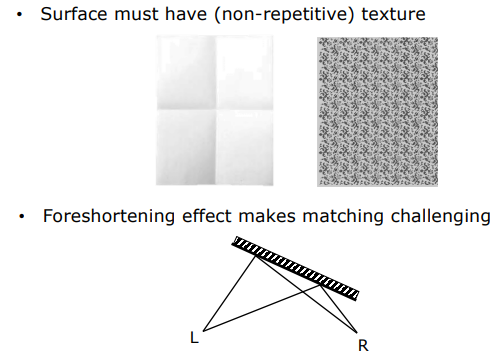
- Dokusuz (Textureless) Yüzeyler: Üzerinde hiçbir desen bulunmayan pürüzsüz beyaz bir duvar veya fincan ele alındığında, şablon penceresi tarama çizgisi boyunca her yerde tamamen aynı benzerlik skorunu üretir; bu durum eşleştirmeyi çözümsüz bırakır.
- Tekrarlayan Desenler (Repetitive Patterns): Satranç tahtası desenleri, bina dış cephe pencereleri veya dikey parmaklıklar gibi kendini tekrar eden yapılarda şablon penceresi birden fazla yerde mükemmel benzerlik skorları bulur ve derinlik belirsizliğe girer.
- Perspektif Bükülmeler (Foreshortening): Nesne yüzeyleri kameralara paralel olmadığında, bakış açısı farkından dolayı sol ve sağ kameralardaki piksel sıkışmaları (bükülmeleri) farklı olur. Bu durum pencerelerin eşleşme kalitesini ciddi ölçüde düşürür.
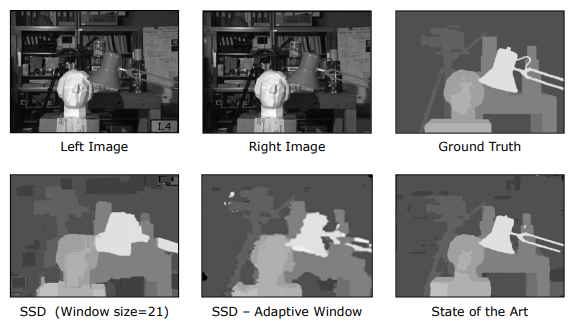
Geleneksel pencere bazlı eşleştirme tekniklerinin bu sınırlarını aşmak için günümüzde Adaptif Pencere Yöntemleri, Grafik Kesme (Graph Cuts), Inanç Yayılımı (Belief Propagation) gibi küresel optimizasyon yöntemleri ve Derin Öğrenme Tabanlı Stereo Ağları (Stereo CNNs) kullanılmaktadır.